




























































































Elige plano (2D) o espacio (3D) e introduce las componentes de los dos vectores a y b y los coeficientes k y l. La fórmula de abajo está enlazada con los campos, así que también puedes cambiar las componentes directamente dentro de ella.
Índice
-
Qué puedes hacer en esta página
-
¿Para qué sirve este cálculo?
-
Cómo usar
-
Fórmulas y figuras
-
Módulo de un vector (a partir de sus componentes)
-
Suma y resta de vectores (se suma o se resta componente a componente)
-
Producto de un vector por un escalar
-
Producto escalar (un cálculo que convierte dos vectores en un número)
-
Ángulo entre dos vectores
-
Condiciones para que los vectores sean perpendiculares o paralelos
-
Vector unitario (quedarse solo con la dirección y el sentido)
-
-
Símbolos y términos
-
Qué conviene saber de antemano
-
Cómo calcularlo con Excel
-
Cómo calcularlo con Hojas de cálculo de Google
-
Cómo calcularlo con Python
-
La fórmula en LaTeX y otras notaciones matemáticas (para copiar)
-
Cómo pedirle a ChatGPT que haga el cálculo
-
Las ventajas de DataChef
-
Funciones relacionadas
-
Todas las calculadoras de NumberChef
Qué puedes hacer en esta página
- Introduce solo las componentes de los vectores \(\vec{a}\) y \(\vec{b}\) del plano (2D) o del espacio (3D) y obtén de una vez la suma \(\vec{a}+\vec{b}\), la resta \(\vec{a}-\vec{b}\) y la combinación lineal \(k\vec{a}+l\vec{b}\)
- El módulo \(|\vec{a}|\) se muestra tanto como valor exacto con el radical simplificado, por ejemplo \(\sqrt{20}=2\sqrt{5}\), como en decimales
- También obtienes el producto escalar \(\vec{a}\cdot\vec{b}\), el ángulo entre los vectores \(\theta\) (en grados y en radianes, con valores exactos para los ángulos notables como \(45^{\circ}\)), los vectores unitarios y la comprobación de si son perpendiculares o paralelos
- La calculadora muestra los vectores en columna, tal como los escribirías a mano, y puedes cambiar las componentes directamente dentro de ellos
- Las componentes y los coeficientes pueden ser decimales, números negativos o fracciones como 3/4
- En esta misma página también tienes una explicación sencilla de las fórmulas y fórmulas para copiar y pegar en Excel, Hojas de cálculo de Google y Python
¿Para qué sirve este cálculo?
Cuando varias fuerzas actúan sobre un objeto, su efecto combinado es la suma de vectores. Descomponer la tensión de una cuerda que tira en ángulo en componentes horizontal y vertical y sumarlas es exactamente este cálculo.
En el diseño de puentes y edificios, fuerzas como el peso propio de la estructura, el viento y los terremotos se componen como vectores para hallar la dirección y el tamaño de la fuerza sobre cada parte. Sumar solo los tamaños e ignorar las direcciones llevaría a un diseño peligroso, así que trabajar con vectores es imprescindible.
En un videojuego, el movimiento de un personaje se calcula como «vector de posición + vector velocidad», y la dirección de la cámara y de un proyectil en vuelo son también vectores. Los vectores unitarios se usan en cada fotograma siempre que solo hace falta una dirección (el sentido de avance, la dirección de la mirada).
El producto escalar es además la clave de la iluminación. Cuanto mayor es el producto escalar entre la dirección hacia la que mira una superficie (su vector normal) y la dirección de la luz, más directamente le da la luz, y ese valor fija el brillo en pantalla. Si el producto escalar es 0 o menor, la luz no llega a la superficie.
La trayectoria real de un avión es la suma de su vector velocidad en la dirección en que apunta el morro y del vector velocidad del viento. Para volar hacia el este con viento del norte, el morro tiene que apuntar en parte contra el viento, y cuánto hay que girarlo se halla restando vectores.
En el mar, los barcos suman y restan el vector de la corriente para decidir hacia dónde gobernar. Poder tratar la velocidad y el tiempo componente a componente es una fortaleza de los vectores.
Los buscadores y la IA generativa convierten los textos en largas listas de números, es decir, en vectores. Si dos textos se parecen se decide por el ángulo entre sus vectores: cuanto más se acerca \(\cos\theta\) a 1, más se parecen (similitud del coseno).
Las funciones de las tiendas en línea del tipo «los clientes que vieron esto también compraron» también convierten los historiales de compra en vectores y buscan personas y productos con un ángulo pequeño entre ellos. Aquí importa más la dirección (el patrón de gustos) que la longitud (por ejemplo, cuánto gasta alguien en total), y por eso medir con el ángulo funciona bien.
Los drones y los móviles calculan cuánto están inclinados a partir del ángulo entre el vector de la gravedad medido por el acelerómetro y un vector de dirección de referencia del aparato. Que la pantalla cambie entre vertical y horizontal es el resultado de este cálculo.
En los navegadores GPS y en topografía, la diferencia entre las coordenadas de dos puntos se trata como un vector: su módulo es la distancia y su dirección es el rumbo. En 3D, solo hay que añadir la componente de la altura y las mismas fórmulas sirven tal cual.
Fórmulas y figuras
Símbolos y términos
Símbolos
| \(\vec{a}\) | vector a | El símbolo de un vector. La flecha sobre la letra indica que es una magnitud con dirección y sentido. Algunos libros de texto usan negrita, como en \(\boldsymbol{a}\); es el mismo vector. El segmento orientado del punto A al punto B se escribe \(\overrightarrow{\mathrm{AB}}\) (el vector de A a B). |
| \(a_1,\ a_2,\ a_3\) | a sub uno, a sub dos, a sub tres | Las componentes del vector \(\vec{a}\). El número pequeño de abajo a la derecha (el subíndice) indica de qué componente se trata: \(a_1\) es el avance en la dirección \(x\), \(a_2\) en la dirección \(y\) y \(a_3\) en la dirección \(z\). Algunos libros usan \(x\) e \(y\) como subíndices, como en \(\vec{a}=(a_x\,;\,a_y)\), o escriben \(\vec{u}=(u_1\,;\,u_2)\). |
| \(|\vec{a}|\) | módulo del vector a | El módulo del vector \(\vec{a}\) (la longitud de la flecha). Usa las mismas barras verticales que el valor absoluto de un número real, con la misma idea: quitar la dirección y mirar solo el tamaño. El valor es siempre 0 o mayor. |
| \(\vec{a}\cdot\vec{b}\) | a punto b | El producto escalar. Por convenio se escribe con un punto centrado y el resultado es un número, no un vector. En inglés se llama «dot product» por la forma de este símbolo. |
| \(\theta\) | theta | El ángulo entre dos vectores. Es costumbre usar letras griegas para los ángulos, y \(\theta\) es la más habitual. El ángulo entre vectores es la abertura entre ellos cuando parten del mismo punto, en el intervalo de \(0^{\circ}\) a \(180^{\circ}\). |
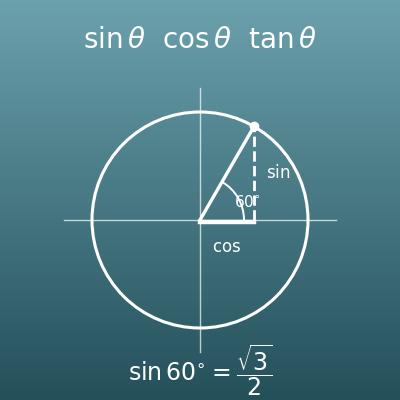
| \(\cos\theta\) | coseno de theta | El coseno del ángulo \(\theta\). En un triángulo rectángulo, es el cateto contiguo dividido entre la hipotenusa, y toma valores de \(-1\) a \(1\). Es el enlace clave entre el producto escalar y el ángulo. |
| \(\cos^{-1}\) | arcocoseno (coseno inverso) | El arcocoseno. Una función que da el ángulo \(\theta\) a partir del valor de \(\cos\theta\); también se escribe \(\arccos\). El \(-1\) de arriba a la derecha significa «la operación inversa», no \(\cos\) elevado a \(-1\). En una calculadora, es la tecla marcada en pequeño encima de cos (suele activarse con SHIFT o 2nd). |
| \(k,\ l\) | ka, ele | Números reales (escalares) que indican cuántas veces se multiplica un vector. La letra \(k\) se usa a menudo para las constantes. En esta calculadora se introducen como coeficientes de \(k\vec{a}+l\vec{b}\). |
| \(\vec{0}\) | vector nulo | El vector cuyas componentes son todas 0 (el vector nulo). Es un vector especial de módulo 0 y sin dirección, así que no tiene ángulo ni vector unitario. |
| \(\perp\) | es perpendicular a | El símbolo de «es perpendicular a». \(\vec{a}\perp\vec{b}\) se lee «\(\vec{a}\) es perpendicular a \(\vec{b}\)». El símbolo es un dibujo de un ángulo recto. |
| \(\parallel\) | es paralelo a | El símbolo de «es paralelo a». \(\vec{a}\parallel\vec{b}\) se lee «\(\vec{a}\) es paralelo a \(\vec{b}\)». El símbolo son dos rectas paralelas una junto a otra. |
| \(\iff\) | si y solo si | Un símbolo que indica que el miembro izquierdo y el derecho son equivalentes. Significa «el derecho es cierto cuando el izquierdo es cierto, y solo entonces», y se escribe como una flecha de doble sentido. |
| \(\sqrt{\ }\) | raíz cuadrada | El símbolo de la raíz cuadrada. \(\sqrt{20}\) es «el número positivo que da 20 al elevarlo al cuadrado». Los módulos de los vectores se escriben con este símbolo y se dan en forma de radical simplificado, sacando del radical los factores cuadrados, como en \(\sqrt{20}=2\sqrt{5}\). |
Términos
| vector | Una magnitud que tiene dirección, sentido y tamaño (módulo). Describe cosas como la velocidad, la fuerza y el desplazamiento, en las que el tamaño no basta y hace falta también la dirección y el sentido. Se dibuja como una flecha, y si la desplazas sin girarla (misma dirección, sentido y longitud) sigue siendo el mismo vector. |
| escalar | Un simple número sin dirección (como una longitud, un peso o una temperatura). Se usa para distinguirlo de un vector. El resultado de un producto escalar es un escalar. |
| segmento orientado | Un segmento con sentido: la propia flecha, con un origen y un extremo fijados. Un vector es lo que queda al conservar solo su dirección, sentido y longitud, sin importar su posición. |
| componentes | Escribir un vector como un conjunto de números que dice «cuánto en la dirección \(x\), cuánto en la dirección \(y\)». Además de escribirlo en fila, como en \(\vec{a}=(4\,;\,2)\), también se puede escribir como vector columna; las dos formas son equivalentes. En los libros de texto de España se ve también \(\vec{a}=(4,\ 2)\); aquí se usa el punto y coma para no confundirlo con la coma decimal. En componentes, las sumas y los productos escalares son simples cálculos con números. |
| módulo | La longitud de la flecha del vector. También se llama norma o longitud, y se obtiene a partir de las componentes con \(\sqrt{a_1^{2}+a_2^{2}}\). |
| vector unitario | Un vector de módulo 1. Al calcular \(\dfrac{\vec{a}}{|\vec{a}|}\) se obtiene un vector con la misma dirección y sentido que \(\vec{a}\) y longitud 1. Se usa cuando solo quieres indicar una dirección y un sentido. |
| vector nulo | El vector \(\vec{0}\) cuyas componentes son todas 0. Su módulo es 0 y no tiene dirección. Aparece como la resta de un vector consigo mismo, como en \(\vec{a}-\vec{a}=\vec{0}\). |
| vector opuesto | El vector \(-\vec{a}\), con el mismo módulo y el sentido exactamente contrario. Es el producto por un escalar con \(k=-1\) y se usa en la resta \(\vec{a}-\vec{b}=\vec{a}+(-\vec{b})\). |
| producto por un escalar | Un vector multiplicado por un número \(k\). La longitud se multiplica por \(k\) con la misma dirección y sentido, y si \(k\) es negativo el sentido se invierte. |
| regla del paralelogramo | La regla según la cual la suma de dos vectores es la diagonal del paralelogramo que tiene esos dos vectores como lados. Se usa directamente para componer fuerzas en un dibujo. |
| producto escalar | Un cálculo que convierte dos vectores en un número. Se define como \(|\vec{a}||\vec{b}|\cos\theta\) y con componentes es \(a_1b_1+a_2b_2\). Expresa con un número lo alineadas que están las dos direcciones. |
| ángulo entre dos vectores | El ángulo \(\theta\) que forman dos vectores cuando parten del mismo punto. Se toma en el intervalo de \(0^{\circ}\) a \(180^{\circ}\). |
| proyección ortogonal | La sombra de un vector proyectada sobre la dirección de otro con una luz que cae en perpendicular. La longitud de la proyección de \(\vec{b}\) sobre la dirección de \(\vec{a}\) es \(|\vec{b}|\cos\theta\) (la proyección escalar), y el producto escalar se puede interpretar como esa longitud de la sombra por \(|\vec{a}|\). |
| perpendicular | Dos vectores que forman un ángulo recto (también se dice ortogonales). Para dos vectores distintos del vector nulo, equivale a que el producto escalar sea 0. |
| paralelo | Dos vectores con la misma dirección, con el mismo sentido o con sentido contrario. Equivale a que uno se pueda escribir como un múltiplo escalar del otro (se dice también que son proporcionales), y en el plano se comprueba solo con las componentes mediante \(a_1b_2-a_2b_1=0\). |
| vector de posición | Un vector que parte del origen y muestra la posición de un punto. El vector de posición del punto A es \(\overrightarrow{\mathrm{OA}}\), y las coordenadas del punto son sus componentes. Es el punto de partida para estudiar figuras con vectores. |
Qué conviene saber de antemano
Esto es lo que te ayuda a usar el cálculo de esta página entendiendo de verdad lo que haces, y no solo pulsando el botón.
Si te atascas, repasar estos temas es el camino más rápido.
| El plano y el espacio cartesianos (1.º de ESO a 1.º de Bachillerato, 12-17 años) |
|
| Operaciones con números negativos (1.º de ESO, 12-13 años) |
|
| Raíces cuadradas (3.º de ESO, 14-15 años) |
|
| El teorema de Pitágoras (2.º de ESO, 13-14 años) |
|
| Trigonometría: el coseno (4.º de ESO, 15-16 años) |
|
| Ecuaciones y fracciones (1.º a 3.º de ESO, 12-15 años) |
|
Cómo calcularlo con Excel
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 (0 en 2D) | 4 |
| Módulo |a| | =RAIZ(B1^2+B2^2+B3^2) |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| a, componente z a3 | 4 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| b, componente z b3 | 2 |
| Suma, componente x | =B1+B4 |
| Suma, componente y | =B2+B5 |
| Suma, componente z | =B3+B6 |
| Resta, componente x | =B1-B4 |
| Resta, componente y | =B2-B5 |
| Resta, componente z | =B3-B6 |
| Escalar k | 2 |
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 | 4 |
| k veces, componente x | =B1*B2 |
| k veces, componente y | =B1*B3 |
| k veces, componente z | =B1*B4 |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| a, componente z a3 | 4 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| b, componente z b3 | 2 |
| Producto escalar a·b | =B1*B4+B2*B5+B3*B6 |
| Producto escalar a·b | 8 |
| Módulo |a| | 6 |
| Módulo |b| | 3 |
| cosθ | =B1/(B2*B3) |
| Ángulo θ (grados) | =GRADOS(ACOS(B4)) |
| Ángulo θ (radianes) | =ACOS(B4) |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| Producto escalar a·b | =B1*B3+B2*B4 |
| ¿Perpendiculares? | =SI(B5=0;"Perpendiculares";"No perpendiculares") |
| a1b2 − a2b1 | =B1*B4-B2*B3 |
| ¿Paralelos? | =SI(B7=0;"Paralelos";"No paralelos") |
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 (0 en 2D) | 4 |
| Módulo |a| | =RAIZ(B1^2+B2^2+B3^2) |
| Vector unitario, componente x | =B1/B4 |
| Vector unitario, componente y | =B2/B4 |
| Vector unitario, componente z | =B3/B4 |
| Comprobación: módulo del vector unitario | =RAIZ(B5^2+B6^2+B7^2) |
«^» es una potencia, RAIZ es la raíz cuadrada, ACOS es el arcocoseno (una función que halla el ángulo a partir de un coseno) y GRADOS convierte radianes en grados.
Las tablas 1 a 4 usan los vectores 3D a = (4 ; 2 ; 4) y b = (−1 ; 2 ; 2). El módulo |a| es 6, la suma es (3 ; 4 ; 6), la resta es (5 ; 0 ; 2), 2a es (8 ; 4 ; 8) y el producto escalar es 8. Para vectores 2D, pon 0 en las celdas de la componente z.
La tabla 5 halla el ángulo a partir de ese producto escalar de 8 y los módulos 6 y 3. cosθ es 0,4444… y el ángulo es de unos 63,61 grados (unos 1,1102 radianes).
La tabla 6 usa los vectores 2D a = (4 ; 2) y b = (−1 ; 2). El producto escalar es 0, así que muestra «Perpendiculares», y a1b2 − a2b1 vale 10, no 0, así que muestra «No paralelos».
La tabla 7 halla el vector unitario del mismo a = (4 ; 2 ; 4) de la tabla 1. Cada componente se divide entre el módulo 6, lo que da (0,6667 ; 0,3333 ; 0,6667), y la fila de abajo confirma que su módulo es exactamente 1.
Cómo calcularlo con Hojas de cálculo de Google
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 (0 en 2D) | 4 |
| Módulo |a| | =RAIZ(B1^2+B2^2+B3^2) |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| a, componente z a3 | 4 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| b, componente z b3 | 2 |
| Suma, componente x | =B1+B4 |
| Suma, componente y | =B2+B5 |
| Suma, componente z | =B3+B6 |
| Resta, componente x | =B1-B4 |
| Resta, componente y | =B2-B5 |
| Resta, componente z | =B3-B6 |
| Escalar k | 2 |
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 | 4 |
| k veces, componente x | =B1*B2 |
| k veces, componente y | =B1*B3 |
| k veces, componente z | =B1*B4 |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| a, componente z a3 | 4 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| b, componente z b3 | 2 |
| Producto escalar a·b | =B1*B4+B2*B5+B3*B6 |
| Producto escalar a·b | 8 |
| Módulo |a| | 6 |
| Módulo |b| | 3 |
| cosθ | =B1/(B2*B3) |
| Ángulo θ (grados) | =GRADOS(ACOS(B4)) |
| Ángulo θ (radianes) | =ACOS(B4) |
| a, componente x a1 | 4 |
| a, componente y a2 | 2 |
| b, componente x b1 | -1 |
| b, componente y b2 | 2 |
| Producto escalar a·b | =B1*B3+B2*B4 |
| ¿Perpendiculares? | =SI(B5=0;"Perpendiculares";"No perpendiculares") |
| a1b2 − a2b1 | =B1*B4-B2*B3 |
| ¿Paralelos? | =SI(B7=0;"Paralelos";"No paralelos") |
| Componente x a1 | 4 |
| Componente y a2 | 2 |
| Componente z a3 (0 en 2D) | 4 |
| Módulo |a| | =RAIZ(B1^2+B2^2+B3^2) |
| Vector unitario, componente x | =B1/B4 |
| Vector unitario, componente y | =B2/B4 |
| Vector unitario, componente z | =B3/B4 |
| Comprobación: módulo del vector unitario | =RAIZ(B5^2+B6^2+B7^2) |
Hojas de cálculo de Google también tiene una función llamada SUMAPRODUCTO. Dale los dos rangos de componentes, como en «=SUMAPRODUCTO(B1:B3;B4:B6)», y halla el producto escalar en una sola fórmula.
Cómo calcularlo con Python
import math
from fractions import Fraction

# Componentes de los vectores (una fracción como 3/4 se escribe Fraction(3, 4); en 2D, usa dos elementos)
a = [Fraction(4), Fraction(2), Fraction(4)]
b = [Fraction(-1), Fraction(2), Fraction(2)]
k, l = Fraction(2), Fraction(3)

# Suma, resta y combinación lineal (componente a componente)
vector_sum = [x + y for x, y in zip(a, b)]
vector_diff = [x - y for x, y in zip(a, b)]
combination = [k * x + l * y for x, y in zip(a, b)]

# Producto escalar, módulos y ángulo
dot = sum(x * y for x, y in zip(a, b))
size_a = math.sqrt(sum(x * x for x in a))
size_b = math.sqrt(sum(x * x for x in b))
cos_theta = dot / (size_a * size_b)
theta_degrees = math.degrees(math.acos(cos_theta))

print(f"Suma: {vector_sum}")
print(f"Resta: {vector_diff}")
print(f"ka + lb: {combination}")
print(f"Producto escalar: {dot}")
print(f"Módulo |a|: {size_a}, |b|: {size_b}")
print(f"cos(theta): {float(cos_theta)}, ángulo: {theta_degrees} grados")

# Vector unitario y comprobación de perpendicularidad
unit_a = [float(x) / size_a for x in a]
print(f"Vector unitario con la dirección y el sentido de a: {unit_a}")
print("Perpendiculares" if dot == 0 else "No perpendiculares")
La fórmula en LaTeX y otras notaciones matemáticas (para copiar)
|a| = √(a₁² + a₂²)
\left|\vec{a}\right| = \sqrt{a_1^{2} + a_2^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
<mo>=</mo>
<msqrt>
<mrow>
<msup><msub><mi>a</mi><mn>1</mn></msub><mn>2</mn></msup>
<mo>+</mo>
<msup><msub><mi>a</mi><mn>2</mn></msub><mn>2</mn></msup>
</mrow>
</msqrt>
</mrow>
</math>
abs(vec a) = sqrt(a_1^2 + a_2^2)
Norm[{a1, a2}]
LinearAlgebra:-Norm(Vector([a1, a2]), 2);
norm([a1 a2])
|a| = √(a_1^2 + a_2^2)
a + b = (a₁ + b₁, a₂ + b₂)
\vec{a} + \vec{b} = (a_1 + b_1,\ a_2 + b_2)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>+</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<mo>(</mo>
<msub><mi>a</mi><mn>1</mn></msub><mo>+</mo><msub><mi>b</mi><mn>1</mn></msub>
<mo>,</mo>
<msub><mi>a</mi><mn>2</mn></msub><mo>+</mo><msub><mi>b</mi><mn>2</mn></msub>
<mo>)</mo>
</mrow>
</math>
vec a + vec b = (a_1 + b_1, a_2 + b_2)
{a1, a2} + {b1, b2}
Vector([a1, a2]) + Vector([b1, b2]);
[a1 a2] + [b1 b2]
a + b = (a_1 + b_1, a_2 + b_2)
ka = (ka₁, ka₂)
k\vec{a} = (k a_1,\ k a_2)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>k</mi><mover><mi>a</mi><mo>→</mo></mover>
<mo>=</mo>
<mo>(</mo>
<mi>k</mi><msub><mi>a</mi><mn>1</mn></msub>
<mo>,</mo>
<mi>k</mi><msub><mi>a</mi><mn>2</mn></msub>
<mo>)</mo>
</mrow>
</math>
k vec a = (k a_1, k a_2)
k {a1, a2}
k * Vector([a1, a2]);
k * [a1 a2]
ka = (k a_1, k a_2)
a ⋅ b = |a||b|cosθ = a₁b₁ + a₂b₂
\vec{a}\cdot\vec{b} = \left|\vec{a}\right|\left|\vec{b}\right|\cos\theta = a_1 b_1 + a_2 b_2
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<msub><mi>a</mi><mn>1</mn></msub><msub><mi>b</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>a</mi><mn>2</mn></msub><msub><mi>b</mi><mn>2</mn></msub>
</mrow>
</math>
vec a * vec b = abs(vec a) abs(vec b) cos theta = a_1 b_1 + a_2 b_2
Dot[{a1, a2}, {b1, b2}]
DotProduct(Vector([a1, a2]), Vector([b1, b2]));
dot([a1 a2], [b1 b2])
a ⋅ b = |a||b| cos θ = a_1 b_1 + a_2 b_2
cos θ = (a ⋅ b) / (|a||b|)
\cos\theta = \frac{\vec{a}\cdot\vec{b}}{\left|\vec{a}\right|\left|\vec{b}\right|}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>cos</mi><mi>θ</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
</mrow>
<mrow>
<mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo>
<mo>|</mo><mover><mi>b</mi><mo>→</mo></mover><mo>|</mo>
</mrow>
</mfrac>
</mrow>
</math>
cos theta = (vec a * vec b) / (abs(vec a) abs(vec b))
ArcCos[Dot[a, b]/(Norm[a] Norm[b])]
VectorAngle(Vector([a1, a2]), Vector([b1, b2]));
acos(dot(a, b) / (norm(a) * norm(b)))
cos θ = (a ⋅ b)/(|a||b|)
a⊥b ⟺ a ⋅ b = 0, a∥b ⟺ b = ka
\vec{a}\perp\vec{b} \iff \vec{a}\cdot\vec{b}=0,\qquad \vec{a}\parallel\vec{b} \iff \vec{b}=k\vec{a}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⊥</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>⟺</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<mn>0</mn>
</mrow>
</math>
vec a _|_ vec b <=> vec a * vec b = 0
Dot[a, b] == 0
evalb(DotProduct(a, b) = 0);
dot(a, b) == 0
a ⊥ b ⟺ a ⋅ b = 0
a / |a| = (a₁/|a|, a₂/|a|)
\frac{\vec{a}}{\left|\vec{a}\right|} = \left(\frac{a_1}{\left|\vec{a}\right|},\ \frac{a_2}{\left|\vec{a}\right|}\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mfrac>
<mover><mi>a</mi><mo>→</mo></mover>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>=</mo>
<mo>(</mo>
<mfrac>
<msub><mi>a</mi><mn>1</mn></msub>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>,</mo>
<mfrac>
<msub><mi>a</mi><mn>2</mn></msub>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>)</mo>
</mrow>
</math>
vec a / abs(vec a) = (a_1/abs(vec a), a_2/abs(vec a))
Normalize[{a1, a2}]
LinearAlgebra:-Normalize(Vector([a1, a2]), 2);
[a1 a2] / norm([a1 a2])
a/|a| = (a_1/|a|, a_2/|a|)
Cómo pedirle a ChatGPT que haga el cálculo
Eres un asistente de cálculo de matemáticas (vectores). Haz los cálculos siguientes ejecutando realmente código de Python y responde basándote solo en los números del resultado de la ejecución (no respondas con cálculo mental ni con suposiciones).

Para los vectores 3D a = (4, 2, 4) y b = (−1, 2, 2), halla cada uno de los siguientes.
1. Las componentes de la suma a + b, la resta a − b y 2a + 3b
2. Los módulos |a| y |b| (tanto como valores exactos con los radicales simplificados como en decimales)
3. El producto escalar a·b
4. El ángulo θ entre ellos (en grados y en radianes, con el valor exacto si es un ángulo notable)
5. El vector unitario con la dirección y el sentido de a
6. Si a y b son perpendiculares o paralelos, y por qué

En Python, usa los módulos fractions y math (y sympy si hace falta), y muestra las fórmulas que has usado y los números del resultado.
Cómo usar
-
1Introduce los númerosEscribe en los campos los números con los que quieres calcular
-
2CalculaHaz clic en el botón «Calcular»
-
3Consulta el resultadoEl resultado aparece al instante. En la misma página también encontrarás el desarrollo del cálculo y la explicación de la fórmula
Las ventajas de DataChef

Sin conocimientos técnicos: fácil e intuitivo

Sin necesidad de dar datos personales

Los archivos se borran automáticamente tras la descarga


Sin necesidad de atribución

Sin necesidad de pedir permiso
Funciones relacionadas
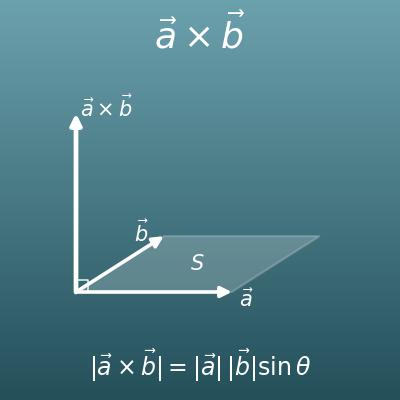
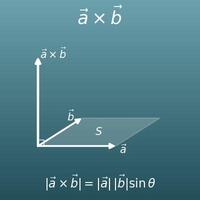
Calculadora de producto vectorial (componentes, área del paralelogramo y vector normal)
Calcula el producto vectorial a×b de dos vectores del espacio (un vector perpendicular a los dos) y el área del paralelogramo que forman
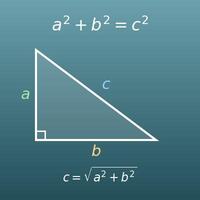
Calculadora del teorema de Pitágoras (hipotenusa y catetos de un triángulo rectángulo)
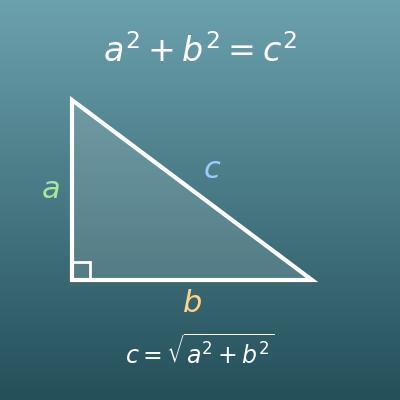
El teorema de Pitágoras es la razón de ser del módulo de un vector. Calcula los lados de un triángulo rectángulo