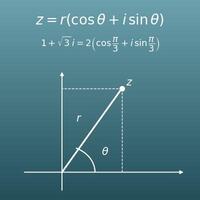

Calculadora de coordenadas polares y cartesianas (módulo, argumento, cuadrante paso a paso y gráfica)
Elige el sentido de la conversión y escribe los números. Para «cartesianas → polares», escribe las coordenadas x e y. Para «polares → cartesianas», escribe el módulo r y el argumento θ (y elige su unidad).
Índice
-
Qué puedes hacer en esta página
-
¿Para qué sirve este cálculo?
-
Cómo usar
-
Fórmulas y figuras
-
Símbolos y términos
-
Conviene saber antes de empezar
-
Cómo calcularlo en Excel
-
Cómo calcularlo en Hojas de cálculo de Google
-
Cómo calcularlo en Python
-
Cómo escribirla en LaTeX y otros lenguajes de fórmulas (para copiar y pegar)
-
Cómo pedirle el cálculo a ChatGPT
-
Las ventajas de DataChef
-
Funciones relacionadas
-
Lista de calculadoras de NumberChef
Qué puedes hacer en esta página
- Pasa al momento de coordenadas cartesianas \(P(x\,;\,y)\) a coordenadas polares \(P(r\,;\,\theta)\). El módulo sale con valor exacto y la raíz simplificada, como \(\sqrt{8} = 2\sqrt{2}\), y en los ángulos notables el argumento sale exacto, como fracción de π
- El argumento \(\theta\) se da sobre todo en el intervalo \(0 \le \theta < 2\pi\), y también en \(-\pi < \theta \le \pi\), para que puedas comprobar tu resultado use tu libro el intervalo que use
- También puedes hacer la conversión inversa (polares → cartesianas). Escribe el módulo \(r\) y el argumento \(\theta\) (en grados, como fracción de π o en radianes con decimales) y obtienes \(x = r\cos\theta\) e \(y = r\sin\theta\) con valores exactos, como \(\left(-2\,;\,2\sqrt{3}\right)\)
- Los pasos muestran uno a uno cómo se decide el argumento a partir de \(\tan\theta = \dfrac{y}{x}\) y del cuadrante en el que está el punto (el ajuste del cuadrante)
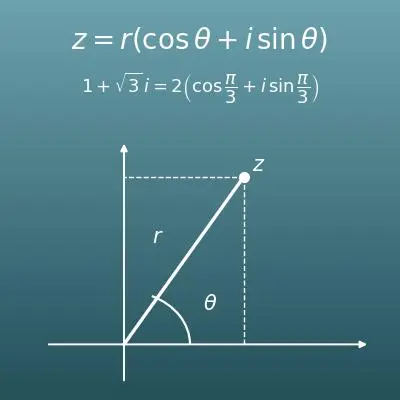
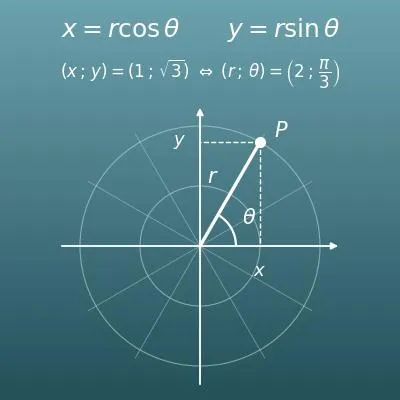
- El resultado se ve también en un dibujo del plano cartesiano. Unas circunferencias concéntricas suaves (escala del módulo) y unas semirrectas (escala del argumento) muestran de un vistazo dónde están el módulo \(r\) y el argumento \(\theta\)
¿Para qué sirve este cálculo?
El radar de un aeropuerto o de un barco mide «la distancia desde aquí» por el tiempo que tarda en volver un pulso de radio, y «el rumbo» por la dirección hacia la que apunta la antena. Así que lo que mide son, desde el principio, coordenadas polares \(\left(r\,;\,\theta\right)\).
Pero la pantalla del controlador y las cartas náuticas se basan en coordenadas horizontales y verticales, así que dentro del equipo la distancia y el rumbo medidos se pasan a coordenadas cartesianas con \(x = r\cos\theta\) e \(y = r\sin\theta\). La conversión de esta página es lo que une un aparato que mide por distancia y dirección con una pantalla que dibuja en horizontal y vertical.
Los sensores láser de distancia (LiDAR) de los coches autónomos y de los robots aspiradores giran y hacen una enorme cantidad de medidas del tipo «algo ha reflejado el haz a esta distancia en esta dirección». Cada medida es un par dirección (ángulo) y distancia, es decir, coordenadas polares.
Para construir un mapa con los puntos recogidos, cada punto se pasa a coordenadas cartesianas y luego se combinan. Hacer el mapa del entorno y después planificar la ruta es el esquema básico de la conducción autónoma, y empieza por esta conversión de coordenadas.
El radar meteorológico también gira su antena mientras emite ondas de radio, y recibe los ecos de la lluvia y la nieve como «rumbo y distancia». Las imágenes de lluvia que se ven en el tiempo de la tele son esos datos polares pasados a las coordenadas horizontales y verticales de un mapa.
Decir que «la borrasca se sitúa a 300 km al oeste de Galicia» también es pensar en polares, y la conversión a coordenadas cartesianas se hace al marcar el punto en el mapa.
En las cosas que giran alrededor de un centro, como las cabinas de una noria, los dientes de un engranaje o las aspas de un ventilador, el diseño se simplifica si piensas «la distancia al centro es fija y solo cambia la dirección». En coordenadas polares basta con fijar la distancia \(r\) y cambiar el argumento \(\theta\), y colocar las piezas resulta muy fácil.
Pero los planos y las máquinas de control numérico (CNC) trabajan con coordenadas horizontales y verticales, así que al final todas las posiciones se pasan a coordenadas cartesianas antes de entregarlas.
Colocar enemigos a la misma distancia alrededor del protagonista, disparar balas en todas direcciones, hacer que una cámara gire alrededor de un objetivo: todo esto se piensa de forma natural con «distancia al centro» y «ángulo», y repartir el ángulo en partes iguales decide la disposición.
La pantalla se dibuja en coordenadas horizontales y verticales, así que en cada fotograma las posiciones se convierten con \(x = r\cos\theta\) e \(y = r\sin\theta\). Gracias a esta conversión, el movimiento circular es fácil de programar.
Fórmulas y figuras
Símbolos y términos
Símbolos
| \(P\) | pe | Letra que se usa a menudo para un punto del plano (la inicial de «punto»). Las coordenadas del punto se escriben en el paréntesis que va detrás, como en \(P\left(1\,;\,2\right)\). |
| \(O\) | o | La letra del origen (el polo), la inicial de «origen». En coordenadas polares, las distancias se miden desde este punto. |
| \(x,\ y\) | equis, i griega | Las posiciones horizontal (dirección del eje \(x\)) y vertical (dirección del eje \(y\)) en coordenadas cartesianas. Las dos pueden ser negativas. |
| \(r\) | erre | La letra del módulo (la distancia del polo al punto), que viene de «radio». En coordenadas polares es un número real mayor o igual que 0. |
| \(\theta\) | theta | La letra griega que se usa para el argumento. En matemáticas es la letra habitual para un ángulo. |
| \(\left(r,\ \theta\right)\) | erre, theta | Así se escriben las coordenadas polares: primero la distancia (módulo) y luego la dirección (argumento). Se parece mucho al \(\left(x\,;\,y\right)\) cartesiano, así que di siempre de qué coordenadas se trata. (En esta página se separan con «;» porque la coma es el separador decimal.) |
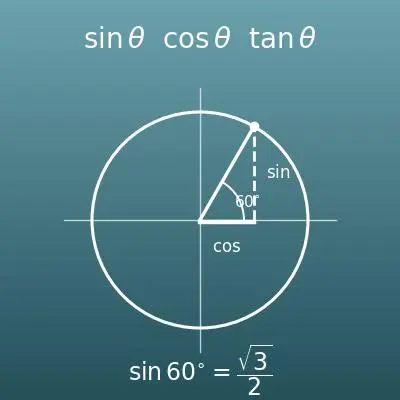
| \(\cos\theta,\ \sin\theta\) | coseno de theta, seno de theta | Razones trigonométricas (funciones trigonométricas); en los libros españoles el seno se escribe a menudo \(\operatorname{sen}\theta\). En la circunferencia de radio 1 (la circunferencia goniométrica), el punto en la dirección del ángulo \(\theta\) tiene posición horizontal \(\cos\theta\) y vertical \(\sin\theta\). Son la clave para pasar de polares a cartesianas. |
| \(\tan\theta\) | tangente de theta | Una de las razones trigonométricas (en los libros españoles también \(\operatorname{tg}\theta\)), definida como \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\). En el plano cartesiano, \(\tan\theta = \dfrac{y}{x}\) (lo que se sube entre lo que se avanza: la pendiente de la recta que pasa por el origen y el punto), y es la pista para hallar el ángulo. |
| \(\arctan\) | arcotangente | La operación inversa de la tangente (también se escribe \(\tan^{-1}\) o arctg). Devuelve el ángulo \(\theta\) con \(\tan\theta = k\). Los ángulos que devuelve están limitados entre \(-\dfrac{\pi}{2}\) y \(\dfrac{\pi}{2}\), así que para ángulos de los cuadrantes II y III hace falta el ajuste del cuadrante. |
| \(\pi\) | pi | El número pi, la razón entre la longitud de una circunferencia y su diámetro (aproximadamente 3,14159). En radianes, media vuelta, \(180^{\circ}\), es exactamente \(\pi\). Se dice que la letra griega \(\pi\) viene de la inicial de la palabra griega para «perímetro». |
| \(n\) | ene | Letra que se usa a menudo para un número entero (de «número»). En esta página indica cuántas vueltas completas se desplaza el argumento, incluidos los enteros negativos (girar en sentido contrario) y el 0 (no girar). |
Términos
| coordenadas cartesianas | Forma de dar la posición de un punto con un par \(\left(x\,;\,y\right)\): cuánto hacia la derecha y cuánto hacia arriba. Son las coordenadas de siempre, las que se usan desde 1.º de ESO (12-13 años); también se llaman rectangulares. |
| coordenadas polares | Forma de dar la posición de un punto con un par \(\left(r\,;\,\theta\right)\): la distancia \(r\) a un punto de referencia y el ángulo \(\theta\) respecto de una dirección de referencia. Se estudian en 1.º de Bachillerato (16-17 años), con los vectores y los números complejos. Con ellas, muchas curvas se describen con una ecuación polar. |
| polo | El punto de referencia desde el que se miden las distancias en coordenadas polares. En el plano cartesiano se coloca en el origen \(O\). |
| eje polar | La semirrecta de referencia desde la que se miden los ángulos en coordenadas polares. Sale del polo, y en el plano cartesiano coincide con la parte positiva del eje \(x\). |
| módulo | La distancia \(r\) del polo al punto \(P\) (también llamada radio vector o radio). En sentido estricto, el segmento que une el polo con \(P\), de longitud \(r\), se llama radio vector. Siempre es mayor o igual que 0. |
| argumento | El ángulo \(\theta\) de la dirección del polo al punto \(P\), medido en sentido antihorario desde el eje polar. Al sumar una vuelta completa (\(2\pi\)) se obtiene la misma dirección, así que el resultado se suele dar en un intervalo como \(0 \le \theta < 2\pi\) o \(-\pi < \theta \le \pi\). |
| cuadrante | Cada una de las cuatro regiones en que los dos ejes dividen el plano cartesiano. La de arriba a la derecha es el cuadrante I, y contando en sentido antihorario vienen los cuadrantes II, III y IV. Saber en qué cuadrante está un punto es la pista para fijar el ángulo. |
| ajuste del cuadrante | En una vuelta hay dos ángulos que cumplen \(\tan\theta = \dfrac{y}{x}\), así que se elige el que corresponde al cuadrante del punto (por ejemplo, sumando \(\pi\) al ángulo agudo que da \(\arctan\)). Esa corrección es el ajuste del cuadrante. |
| circunferencia goniométrica | La circunferencia de radio 1 con centro en el origen (también llamada circunferencia unidad). El punto de ella en la dirección del ángulo \(\theta\) es \(\left(\cos\theta\,;\,\sin\theta\right)\), y es la base de las fórmulas de conversión de las coordenadas polares. |
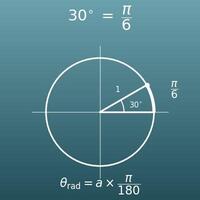
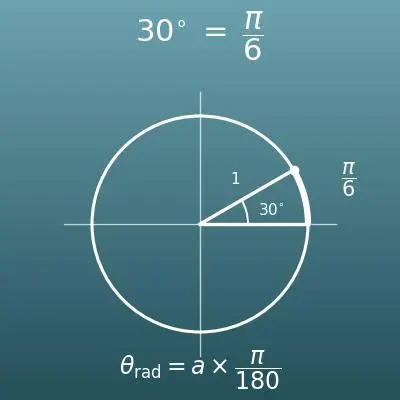
| radián | La unidad que mide un ángulo por la longitud del arco en una circunferencia de radio 1. \(180^{\circ} = \pi\) radianes. Desde las funciones trigonométricas de 1.º de Bachillerato, es la unidad habitual en lugar de los grados. |
| ángulos notables | \(30^{\circ}\), \(45^{\circ}\), \(60^{\circ}\) y los ángulos relacionados con ellos (estos más múltiplos de \(90^{\circ}\)). Sus razones trigonométricas se escriben de forma exacta, como \(\dfrac{1}{2}\), \(\dfrac{\sqrt{2}}{2}\) y \(\dfrac{\sqrt{3}}{2}\), y la mayoría de los problemas de libro y de examen los usan. |
| ecuación polar | La ecuación de una curva escrita como una relación entre \(r\) y \(\theta\). Por ejemplo, \(r = 2\) es la circunferencia de radio 2 con centro en el origen, y \(\theta = \dfrac{\pi}{4}\) es la semirrecta que sale del origen con pendiente 1. Las figuras que dependen de la distancia a un centro, como circunferencias y espirales, tienen ecuaciones mucho más sencillas que en coordenadas cartesianas. |
Conviene saber antes de empezar
Esto es lo que te ayuda a usar el cálculo de esta página entendiendo lo que hace, y no solo pulsando el botón.
Si te atascas, repasar estos temas es el camino más corto.
| El plano cartesiano (1.º y 2.º de ESO, 12-14 años) |
|
| Raíces cuadradas y radicales (3.º y 4.º de ESO, 14-16 años) |
|
| El teorema de Pitágoras (2.º de ESO, 13-14 años) |
|
| Razones trigonométricas y circunferencia goniométrica (4.º de ESO y 1.º de Bachillerato, 15-17 años) |
|
| Medida de ángulos en radianes (1.º de Bachillerato, 16-17 años) |
|
| Coordenadas polares (1.º de Bachillerato, 16-17 años) |
|
Cómo calcularlo en Excel
| Coordenada x | 3 |
| Coordenada y | 4 |
| Módulo r | =RAIZ(B1^2+B2^2) |
| Argumento θ (radianes, 0 ≤ θ < 2π) | =RESIDUO(ATAN2(B1;B2);2*PI()) |
| Argumento θ (grados) | =GRADOS(RESIDUO(ATAN2(B1;B2);2*PI())) |
| Módulo r | 2 |
| Argumento θ (grados) | 60 |
| Coordenada x = r cos θ | =B1*COS(RADIANES(B2)) |
| Coordenada y = r sen θ | =B1*SENO(RADIANES(B2)) |
| Argumento θ (grados) | 60 |
| Vueltas que se desplaza, n (entero, puede ser negativo) | 1 |
| Argumento desplazado (grados) | =B1+360*B2 |
En la primera tabla, ATAN2(coordenada x; coordenada y) devuelve el ángulo con el ajuste del cuadrante ya hecho (mayor que −π y hasta π). Con RESIDUO entre 2π se pasa a un ángulo de 0 a menos de 2π. Para el punto del ejemplo, (3 ; 4), sale r = 5 y θ ≈ 0,9273 (unos 53,13 grados).
En la segunda tabla, RADIANES pasa de grados a radianes. Para el ejemplo r = 2 y θ = 60 grados, sale x = 1 e y ≈ 1,7320508 (= √3). Excel da los resultados en decimal, así que usa la calculadora de esta página si quieres valores exactos como √3 o fracciones de π.
La tercera tabla da otras coordenadas polares del mismo punto. Sumando una vuelta completa, 360 grados, a los 60 grados del ejemplo salen 420 grados. Con n = −1 salen −300 grados, y todos son el mismo punto.
Cómo calcularlo en Hojas de cálculo de Google
| Coordenada x | 3 |
| Coordenada y | 4 |
| Módulo r | =RAIZ(B1^2+B2^2) |
| Argumento θ (radianes, 0 ≤ θ < 2π) | =RESIDUO(ATAN2(B1;B2);2*PI()) |
| Argumento θ (grados) | =GRADOS(RESIDUO(ATAN2(B1;B2);2*PI())) |
| Módulo r | 2 |
| Argumento θ (grados) | 60 |
| Coordenada x = r cos θ | =B1*COS(RADIANES(B2)) |
| Coordenada y = r sen θ | =B1*SENO(RADIANES(B2)) |
| Argumento θ (grados) | 60 |
| Vueltas que se desplaza, n (entero, puede ser negativo) | 1 |
| Argumento desplazado (grados) | =B1+360*B2 |
Cómo calcularlo en Python
import math

# Cartesianas → polares
x_coordinate = 3
y_coordinate = 4
radius = math.sqrt(x_coordinate ** 2 + y_coordinate ** 2)
argument = math.atan2(y_coordinate, x_coordinate)   # ya incluye el ajuste del cuadrante (−π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                         # pasar al intervalo 0 ≤ θ < 2π
print(f"Módulo r = {radius}")
print(f"Argumento θ = {argument} rad ({math.degrees(argument)} grados)")

# Polares → cartesianas
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"Coordenada x = {r * math.cos(theta)}")
print(f"Coordenada y = {r * math.sin(theta)}")
Cómo escribirla en LaTeX y otros lenguajes de fórmulas (para copiar y pegar)
x = r cosθ, y = r sinθ
x = r\cos\theta,\quad y = r\sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mtable columnalign="left">
<mtr><mtd>
<mi>x</mi><mo>=</mo><mi>r</mi><mi>cos</mi><mi>θ</mi>
</mtd></mtr>
<mtr><mtd>
<mi>y</mi><mo>=</mo><mi>r</mi><mi>sin</mi><mi>θ</mi>
</mtd></mtr>
</mtable>
</math>
x = r cos theta, y = r sin theta
{x, y} = {r Cos[theta], r Sin[theta]}
x := r*cos(theta); y := r*sin(theta);
[x, y] = pol2cart(theta, r);
x = r cos θ, y = r sin θ
r = √(x² + y²)
r = \sqrt{x^{2} + y^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>x</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>y</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = sqrt(x^2 + y^2)
r = Sqrt[x^2 + y^2]
r := sqrt(x^2 + y^2);
r = hypot(x, y);
r = √(x^2 + y^2)
tanθ = y/x
\tan\theta = \dfrac{y}{x}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>y</mi><mi>x</mi></mfrac>
</mrow>
</math>
tan theta = y/x
theta = ArcTan[x, y]
theta := arctan(y, x);
theta = atan2(y, x);
tan θ = y/x
(r, θ) = (r, θ + 2nπ)
\left(r,\ \theta\right) = \left(r,\ \theta + 2n\pi\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>(</mo><mi>r</mi><mo>,</mo><mi>θ</mi><mo>)</mo>
<mo>=</mo>
<mo>(</mo><mi>r</mi><mo>,</mo>
<mi>θ</mi><mo>+</mo><mn>2</mn><mi>n</mi><mi>π</mi>
<mo>)</mo>
</mrow>
</math>
(r, theta) = (r, theta + 2 n pi)
theta + 2 n Pi
theta + 2*n*Pi;
theta2 = theta + 2*n*pi;
(r, θ) = (r, θ + 2nπ)
Cómo pedirle el cálculo a ChatGPT
Eres un asistente de cálculo matemático de coordenadas polares en el plano. Haz el siguiente cálculo ejecutando de verdad código en Python y basa tu respuesta solo en los números que dé la ejecución (no respondas calculando de cabeza ni a ojo).

1. Pasa el punto de coordenadas cartesianas (3 ; 4) a coordenadas polares (r ; θ). Da el módulo r y el argumento θ (en el intervalo 0 ≤ θ < 2π, en radianes y en grados).
2. Pasa el punto de coordenadas polares (2 ; 60°) a coordenadas cartesianas (x ; y). Da x e y en decimal y, si es posible, con valores exactos con √.

En Python, usa math.atan2 y math.sqrt, y muestra las fórmulas que has usado y los números que da la ejecución.
Cómo usar
-
1Introduce los datosEscribe en las casillas los números con los que quieres calcular
-
2CalculaPulsa el botón «Calcular»
-
3Consulta el resultadoEl resultado aparece al instante. En la misma página tienes también la idea del cálculo y la explicación de la fórmula
Las ventajas de DataChef

Sin conocimientos técnicos: fácil e intuitivo
Sin necesidad de dar datos personales
Los archivos se borran automáticamente tras la descarga
Sin necesidad de atribución
Sin necesidad de pedir permiso
Funciones relacionadas
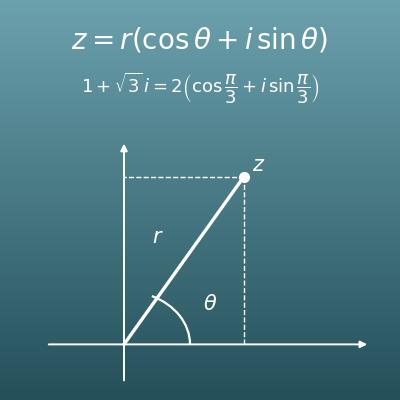
Calculadora de la forma polar de un número complejo (módulo, argumento y cuadrante paso a paso, con el plano complejo)
El mismo cálculo de «distancia y dirección» para un número complejo z=a+bi. Esta página convierte puntos del plano; aquella lo pasa a la forma polar r(cosθ+i senθ)
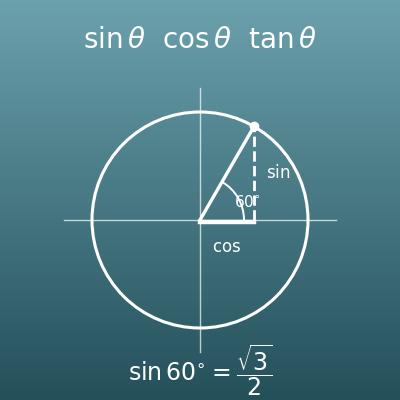
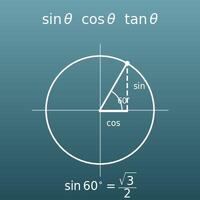
Calculadora de seno, coseno y tangente (razones trigonométricas y ángulos con la circunferencia goniométrica)
Comprueba los valores de cos θ, sen θ y tg θ que se usan en la conversión, con la circunferencia goniométrica
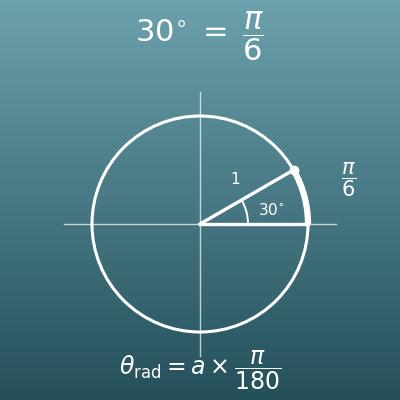
Pasar de grados a radianes y de radianes a grados (valor exacto en función de π y circunferencia goniométrica)
Pasa el argumento de grados a radianes y al revés, con valores exactos como 60° = π/3