































































































































変換の向きを選んで数値を入力してください。「直交座標 → 極座標」では x 座標・y 座標を、「極座標 → 直交座標」では動径 r と偏角 θ(単位も選択)を入力します。
目次
このページでできること
- 直交座標 \(P(x,\ y)\) を極座標 \(P(r,\ \theta)\) にその場で変換できます。動径は \(\sqrt{8} = 2\sqrt{2}\) のように√を簡約した厳密値で、偏角は有名角ならπの分数の厳密値で答えます
- 偏角 \(\theta\) は \(0 \leq \theta < 2\pi\) の範囲を主に、\(-\pi < \theta \leq \pi\) の範囲の値も併記します(教科書・問題集のどちらの流儀でも答え合わせできます)
- 逆の変換(極座標 → 直交座標)もできます。動径 \(r\) と偏角 \(\theta\)(度・πの分数・ラジアンの小数)を入れると、\(x = r\cos\theta\)・\(y = r\sin\theta\) を \(\left(-2,\ 2\sqrt{3}\right)\) のような厳密値で表示します
- \(\tan\theta = \dfrac{y}{x}\) と点のある象限から偏角を決める「象限補正」の過程を、途中式で1ステップずつ確認できます
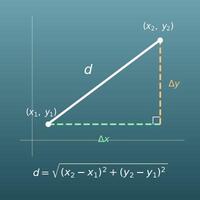
- 結果は座標平面の図でも確認でき、同心円(動径の目盛り)と放射状の線(偏角の目盛り)を薄く敷いて、動径 \(r\) と偏角 \(\theta\) が図のどこにあたるかを一目でわかるようにしています
この計算は何の役に立つ?
空港の管制レーダーや船のレーダーは、電波を出してから跳ね返って戻るまでの時間で「自分からの距離」を、アンテナの向きで「方位」を測ります。つまり測定して得られるのは、初めから極座標の \(\left(r,\ \theta\right)\) です。
一方、管制官が見る画面や海図に重ねる表示は縦横の座標で作られているため、機器の内部では測った距離と方位を \(x = r\cos\theta\)・\(y = r\sin\theta\) で直交座標に直しています。距離と方位で測る装置と、縦横で描く画面をつなぐのが、このページの変換です。
自動運転車やロボット掃除機に載っているレーザー距離センサー(LiDAR)は、ぐるりと回りながら「この向きに何メートル先で反射した」という測定を大量に繰り返します。1回の測定結果は、向き(角度)と距離の組=極座標です。
集めた点を地図として組み立てるときは、すべての点を直交座標に直してから重ね合わせます。周りの様子を地図にしてから経路を決める、という自動運転の基本の流れの入口が、この座標変換です。
気象レーダーもアンテナを回しながら電波を出し、雨や雪からの反射を「方位と距離」で受け取ります。テレビの天気予報で見る雨雲の画像は、こうして得た極座標のデータを地図の縦横の座標に直して描いたものです。
台風の位置を「◯◯の南南東◯◯km」と伝えるのも極座標の考え方で、地図上に点を打つ段階で直交座標への変換が行われています。
観覧車のゴンドラ、歯車の歯、扇風機の羽根のように中心の周りを回るものは、「中心からの距離は一定で、向きだけが変わる」と考えると設計が単純になります。極座標なら距離 \(r\) を固定して偏角 \(\theta\) だけを動かせばよく、部品の位置を並べる計算がとても簡単になります。
ただし図面や加工機械(NC工作機械など)が受け取るのは縦横の座標なので、最後にすべての位置を直交座標へ直して渡します。
敵キャラクターを主人公の周りに等間隔で並べる、弾を放射状に発射する、カメラを対象の周りで回す。こうした処理は「中心からの距離」と「角度」で考えるのが一番素直で、角度を等分するだけで配置が決まります。
画面に描く座標は縦横なので、実際の描画では \(x = r\cos\theta\)・\(y = r\sin\theta\) で毎フレーム直交座標に直しています。円を描く動きが自然に書けるのは、この変換のおかげです。
式と図
用語・記号の解説
記号
| \(P\) | ピー | 平面上の点を表すのによく使われる文字。point(点)の頭文字です。\(P\left(1,\ 2\right)\) のように、後ろのかっこの中にその点の座標を書きます。 |
| \(O\) | オー | 原点(極)を表す文字。origin(原点)の頭文字です。極座標では、この点が距離を測る出発点になります。 |
| \(x,\ y\) | エックス・ワイ | 直交座標での横(\(x\) 軸方向)と縦(\(y\) 軸方向)の位置。どちらも負の値をとれます。 |
| \(r\) | アール | 動径(極から点までの距離)を表す文字。radius(半径)の頭文字に由来します。極座標では 0 以上の実数です。 |
| \(\theta\) | シータ | 偏角を表すのに使うギリシャ文字。数学では角度を表す文字として慣用的に使われます。 |
| \(\left(r,\ \theta\right)\) | アール・シータ | 極座標の書き方。前が距離(動径)、後ろが向き(偏角)です。直交座標の \(\left(x,\ y\right)\) と見た目が同じなので、どちらの座標の話かを必ず断ってから使います。 |
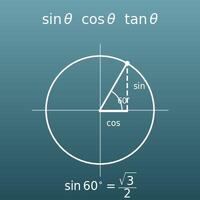
| \(\cos\theta,\ \sin\theta\) | コサイン・シータ、サイン・シータ | 三角比(三角関数)。半径1の円(単位円)の上で、角 \(\theta\) の向きに進んだ点の横の位置が \(\cos\theta\)、縦の位置が \(\sin\theta\) です。極座標から直交座標へ直すときの主役になります。 |
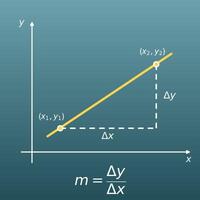
| \(\tan\theta\) | タンジェント・シータ | 三角比の1つで、\(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\) と定義されます。座標平面では \(\tan\theta = \dfrac{y}{x}\)(縦÷横=原点と点を結ぶ直線の傾き)となり、偏角を求める手がかりになります。 |
| \(\arctan\) | アークタンジェント | 正接の逆の計算。「\(\tan\theta = k\) になる角 \(\theta\)」を返します。返す角は \(-\dfrac{\pi}{2}\) から \(\dfrac{\pi}{2}\) の間に限られるため、第2・第3象限の偏角を求めるときは象限補正が必要です。 |
| \(\pi\) | パイ | 円周率(約3.14159)。弧度法(ラジアン)では、半回転の角 \(180^{\circ}\) がちょうど \(\pi\) になります。円周率を表すギリシャ文字 \(\pi\) は、ギリシャ語で周・周囲を意味する語(ペリメトロス)の頭文字に由来するといわれます。 |
| \(n\) | エヌ | 整数を表すのによく使われる文字。number(数)の頭文字です。このページでは「偏角を何周ずらすか」の回数として使い、負の整数(逆向きに回る)も 0(回らない)も含みます。 |
用語
| 直交座標 | ちょっこうざひょう | 点の位置を「横にいくつ・縦にいくつ」の組 \(\left(x,\ y\right)\) で表す方法。中学1年から使っている、一番普通の座標です。デカルト座標とも呼ばれます。 |
| 極座標 | きょくざひょう | 点の位置を「基準の点からの距離 \(r\)」と「基準の向きからの角 \(\theta\)」の組 \(\left(r,\ \theta\right)\) で表す方法。高校では数学Cの「平面上の曲線」で学びます。 |
| 極 | きょく | 極座標で距離を測る基準になる点。座標平面と重ねるときは原点 \(O\) に合わせます。 |
| 始線 | しせん | 極座標で角を測る基準になる半直線。極から出ていて、座標平面と重ねるときは \(x\) 軸の正の部分に合わせます。 |
| 動径 | どうけい | 極から点 \(P\) までの距離 \(r\) のことです。厳密には極と点 \(P\) を結ぶ線分(または半直線)そのものを指し、その長さを \(r\) とします。0 以上の値をとります。 |
| 偏角 | へんかく | 始線から反時計回りに測った、極から点 \(P\) への向きの角 \(\theta\) です。1周(\(2\pi\))足しても同じ向きなので、範囲を \(0 \leq \theta < 2\pi\) や \(-\pi < \theta \leq \pi\) に決めて答えるのが慣例です。 |
| 象限 | しょうげん | 座標平面を2本の軸で区切った4つの部屋。右上が第1象限で、そこから反時計回りに第2・第3・第4象限と数えます。偏角の値を1つに決めるとき、点がどの象限にあるかが手がかりになります。 |
| 象限補正 | しょうげんほせい | \(\tan\theta = \dfrac{y}{x}\) を満たす角は1周の中に2つあるため、点のある象限に合う方を選ぶ(\(\arctan\) で求めた鋭角に \(\pi\) を足すなどの)手直しのこと。 |
| 単位円 | たんいえん | 原点を中心とする半径1の円。この円の上で角 \(\theta\) の向きにある点の座標が \(\left(\cos\theta,\ \sin\theta\right)\) になり、極座標の変換公式の土台になります。 |
| 弧度法 (ラジアン) |
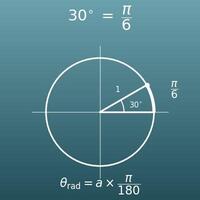
こどほう(ラジアン) | 角の大きさを、半径1の円の弧の長さで測る方法。\(180^{\circ} = \pi\) ラジアンです。数学IIの三角関数以降では、度よりもこちらが標準の単位です。 |
| 有名角 | ゆうめいかく | \(30^{\circ}\)・\(45^{\circ}\)・\(60^{\circ}\) とその仲間(これらに \(90^{\circ}\) の倍数を足した角)。三角比の値が \(\dfrac{1}{2}\)・\(\dfrac{\sqrt{2}}{2}\)・\(\dfrac{\sqrt{3}}{2}\) のような厳密値で書ける角で、教科書・入試の問題のほとんどはこの角で出題されます。 |
| 極方程式 | きょくほうていしき | 曲線を \(r\) と \(\theta\) の関係式で表したもの。例えば \(r = 2\) は原点を中心とする半径2の円、\(\theta = \dfrac{\pi}{4}\) は原点を通る傾き1の半直線を表します。円や渦巻きのように「中心からの距離」で決まる図形は、直交座標よりずっと簡単な式になります。 |
前提として理解しておくといいこと
このページの計算を「意味がわかって」使えるようになるために、前提として理解しておくといいことをまとめました。
つまずいたら、この表の内容に戻って復習するのが近道です。
| 座標平面(中学1年・中学2年) |
|
| 平方根と根号の計算(中学3年) |
|
| 三平方の定理(中学3年) |
|
| 三角比とその拡張(高校 数学I・数学II) |
|
| 弧度法(高校 数学II) |
|
| 平面上の曲線・極座標(高校 数学C) |
|
Excelで計算する方法
| x 座標 | 3 |
| y 座標 | 4 |
| 動径 r | =SQRT(B1^2+B2^2) |
| 偏角 θ(ラジアン・0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 偏角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 動径 r | 2 |
| 偏角 θ(度) | 60 |
| x 座標 = r cosθ | =B1*COS(RADIANS(B2)) |
| y 座標 = r sinθ | =B1*SIN(RADIANS(B2)) |
| 偏角 θ(度) | 60 |
| 何周ずらすか n(整数・負でも可) | 1 |
| ずらした偏角(度) | =B1+360*B2 |
1つ目の表の ATAN2(x座標, y座標) は、象限補正まで済ませた偏角(−π より大きく π 以下)を返す関数です。MOD で 2π で割った余りに直すと、0 以上 2π 未満の範囲の偏角になります。例の点 (3, 4) では、r = 5、θ ≒ 0.9273(約 53.13 度)になります。
2つ目の表の RADIANS は度をラジアンに直す関数です。例の r = 2・θ = 60 度では、x = 1、y ≒ 1.7320508(= √3)になります。Excel の答えは小数なので、√3 や π の分数のような厳密値で答えたいときはこのページの計算機を使ってください。
3つ目の表は「同じ点を表す別の極座標」を作る表です。例の 60 度に1周分の 360 度を足して 420 度になります。n を −1 にすれば −300 度になり、どれも同じ点を指します。
Googleスプレッドシートで計算する方法
| x 座標 | 3 |
| y 座標 | 4 |
| 動径 r | =SQRT(B1^2+B2^2) |
| 偏角 θ(ラジアン・0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 偏角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 動径 r | 2 |
| 偏角 θ(度) | 60 |
| x 座標 = r cosθ | =B1*COS(RADIANS(B2)) |
| y 座標 = r sinθ | =B1*SIN(RADIANS(B2)) |
| 偏角 θ(度) | 60 |
| 何周ずらすか n(整数・負でも可) | 1 |
| ずらした偏角(度) | =B1+360*B2 |
Pythonで計算する方法
import math

# 直交座標 → 極座標
x_coordinate = 3
y_coordinate = 4
radius = math.sqrt(x_coordinate ** 2 + y_coordinate ** 2)
argument = math.atan2(y_coordinate, x_coordinate)   # 象限補正込み(−π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                         # 0 ≤ θ < 2π の範囲に直す
print(f"動径 r = {radius}")
print(f"偏角 θ = {argument} rad({math.degrees(argument)} 度)")

# 極座標 → 直交座標
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"x 座標 = {r * math.cos(theta)}")
print(f"y 座標 = {r * math.sin(theta)}")
数式記述言語(LaTeX等)での書き方(コピペ可)
x = r cosθ, y = r sinθ
x = r\cos\theta,\quad y = r\sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mtable columnalign="left">
<mtr><mtd>
<mi>x</mi><mo>=</mo><mi>r</mi><mi>cos</mi><mi>θ</mi>
</mtd></mtr>
<mtr><mtd>
<mi>y</mi><mo>=</mo><mi>r</mi><mi>sin</mi><mi>θ</mi>
</mtd></mtr>
</mtable>
</math>
x = r cos theta, y = r sin theta
{x, y} = {r Cos[theta], r Sin[theta]}
x := r*cos(theta); y := r*sin(theta);
[x, y] = pol2cart(theta, r);
x = r cos θ, y = r sin θ
r = √(x² + y²)
r = \sqrt{x^{2} + y^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>x</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>y</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = sqrt(x^2 + y^2)
r = Sqrt[x^2 + y^2]
r := sqrt(x^2 + y^2);
r = hypot(x, y);
r = √(x^2 + y^2)
tanθ = y/x
\tan\theta = \dfrac{y}{x}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>y</mi><mi>x</mi></mfrac>
</mrow>
</math>
tan theta = y/x
theta = ArcTan[x, y]
theta := arctan(y, x);
theta = atan2(y, x);
tan θ = y/x
(r, θ) = (r, θ + 2nπ)
\left(r,\ \theta\right) = \left(r,\ \theta + 2n\pi\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>(</mo><mi>r</mi><mo>,</mo><mi>θ</mi><mo>)</mo>
<mo>=</mo>
<mo>(</mo><mi>r</mi><mo>,</mo>
<mi>θ</mi><mo>+</mo><mn>2</mn><mi>n</mi><mi>π</mi>
<mo>)</mo>
</mrow>
</math>
(r, theta) = (r, theta + 2 n pi)
theta + 2 n Pi
theta + 2*n*Pi;
theta2 = theta + 2*n*pi;
(r, θ) = (r, θ + 2nπ)
ChatGPT に聞いて計算してもらう方法
あなたは数学(平面上の極座標)の計算アシスタントです。次の計算を、必ずPythonコードを実際に実行して行い、実行結果の数値だけを根拠に回答してください(暗算や推測で答えないでください)。

1. 直交座標の点 (3, 4) を極座標 (r, θ) に変換してください。動径 r と、偏角 θ(0 ≤ θ < 2π の範囲。ラジアンと度の両方)を示してください。
2. 極座標 (2, 60°) の点を直交座標 (x, y) に直してください。x・y は小数のほか、可能なら √ を使った厳密値でも示してください。

Pythonでは math.atan2 や math.sqrt を使い、計算に使った式と実行結果の数値を示してください。
計算ドリル(演習問題)
このページの変換を、自分の手で計算できるようになるための演習問題です。
特に指定がない限り、動径は \(r \geq 0\)、偏角は \(0 \leq \theta < 2\pi\) の範囲で答えます。
答えと解説は解答ページにあります。
使い方
-
1数値を入力計算したい数値を入力欄に入力します
-
2計算「計算する」ボタンを押します
-
3結果を確認計算結果がその場に表示されます。計算の考え方や式の解説も同じページで確認できます
DataChefの特徴

専門知識不要、直感的で簡単な操作

個人情報を登録することなく使用できます

「ダウンロード」押下でファイルを自動削除


クレジット表記不要

商用利用許諾の連絡も不要です
関連機能
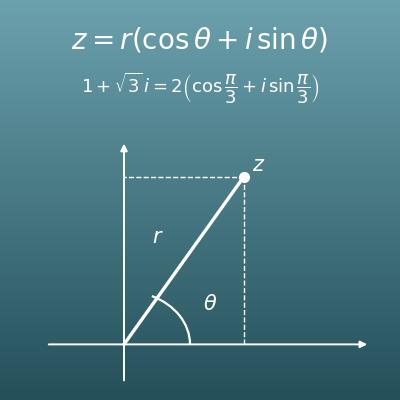
複素数の極形式変換 計算機(絶対値と偏角・象限補正の途中式付き)
同じ「距離と向き」の計算を複素数 z=a+bi に対して行うページです。こちらは平面上の点の座標変換、あちらは複素数の極形式 r(cosθ+i sinθ) への変換です
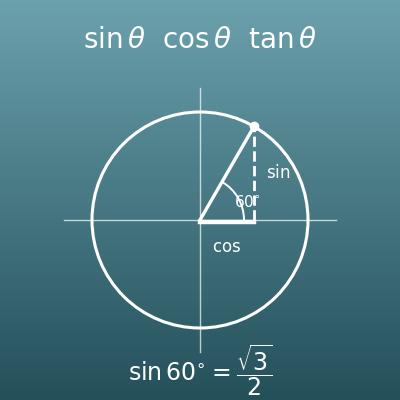
三角比計算機(sin・cos・tanの値と角度を単位円の図付きで計算)
変換に使う cos θ・sin θ・tan θ の値そのものを、単位円の図付きで確かめられます
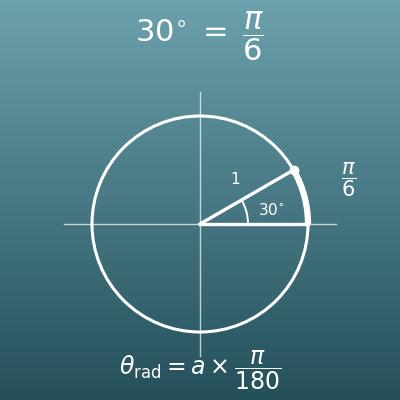
度とラジアンの変換計算機(πの分数の厳密値と単位円の図付き)
偏角の単位を度とラジアンの間で行き来したいときはこちら。60°とπ/3のような対応を厳密値で計算します