































































































































変換の向きを選んで数値を入力してください。「直交形式 → 極形式」では実部 a・虚部 b を、「極形式 → 直交形式」では絶対値 r と偏角 θ(単位も選択)を入力します。
目次
このページでできること
- 複素数 \(z = a + bi\)(直交形式)を、絶対値 \(r\) と偏角 \(\theta\) を使った極形式 \(r(\cos\theta + i\sin\theta)\) にその場で変換できます。絶対値は \(\sqrt{8} = 2\sqrt{2}\) のように√を簡約した厳密値で、偏角は有名角ならπの分数の厳密値で答えます
- 偏角 \(\theta\) は \(0 \leq \theta < 2\pi\) の範囲を主に、\(-\pi < \theta \leq \pi\) の範囲の値も併記します(教科書・問題集のどちらの流儀でも答え合わせできます)
- 逆の変換(極形式 → 直交形式)もできます。絶対値 \(r\) と偏角 \(\theta\)(度・πの分数・ラジアンの小数)を入れると、\(a + bi\) を \(1 + \sqrt{3}i\) のような厳密値で表示します
- \(\tan\theta = \dfrac{b}{a}\) と点のある象限から偏角を求める「象限補正」の過程を、途中式で1ステップずつ確認できます
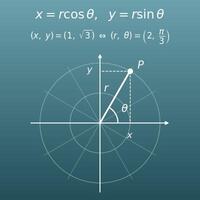
- 結果は複素数平面の図でも確認でき、絶対値 \(r\)(原点からの距離)と偏角 \(\theta\)(実軸からの回転角)が図のどこにあたるか一目でわかります
この計算は何の役に立つ?
家庭のコンセントに来ている交流は、電圧・電流が波のように振動していて、「波の大きさ」と「波のタイミングのずれ(位相)」の2つの情報を持ちます。電気の世界ではこの2つを複素数1個で表し(絶対値=波の大きさ・偏角=位相)、極形式のまま掛け算・割り算をして回路を計算するのが標準の方法です。
発電所から家庭までの送電網の設計も、スマートフォンの充電器の中の回路設計も、この「絶対値と偏角」の計算に支えられています。電気主任技術者(電験)の試験にも登場する、実務で最も出番の多い複素数の使い道です。
音声や電波をコンピュータで扱うときは、フーリエ変換という計算で「どの高さの波がどれだけ含まれるか」に分解します。その結果は複素数の列で、各成分の絶対値がその波の強さ(振幅)、偏角が波のずれ(位相)を表します。
音楽アプリのイコライザ、イヤホンのノイズキャンセリング、音声認識など、音や電波を扱う技術の多くが、この「複素数を絶対値と偏角で読む」考え方を土台にしています。
極形式の掛け算「絶対値は積・偏角は和」は、図形的には「拡大縮小と回転」そのものです。例えば \(i\)(絶対値1・偏角90°)を掛けると、点は原点の周りにちょうど90°回転します。2Dゲームでキャラクターや弾の向きを回す計算は、複素数の掛け算と同じ仕組みで書けます。
3DのCGやロボット制御で使われるクォータニオン(四元数)も、この「複素数で回転を表す」考え方を3次元に広げたものです。
空港のレーダーや船のソナーは、目標の位置を「自分からの距離」と「どの方角か」の組で捉えます。これは点を \(r\) と \(\theta\) で表す極形式(極座標)の考え方そのもので、画面に表示する位置(縦横の座標)との間で、このページと同じ変換の計算が行われています。
位置を「距離と向き」で捉える方が自然な場面では、直交座標との行き来にいつでもこの変換が登場します。
式と図
用語・記号の解説
記号
| \(i\) | アイ | 虚数単位。2乗すると \(-1\) になる数(\(i^2 = -1\))です。imaginary number(想像上の数)の頭文字に由来します。 |
| \(z\) | ゼット | 複素数を表すのによく使われる文字。実数の変数に使う \(x,\ y\) と区別するため、複素数には \(z\) や \(w\) を使う慣例があります。 |
| \(a,\ b\) | エー・ビー | \(z = a + bi\) の実部(\(a\))と虚部(\(b\))。どちらも実数です。複素数平面では、\(a\) が横(実軸方向)の位置、\(b\) が縦(虚軸方向)の位置にあたります。 |
| \(r\) | アール | 絶対値(原点から点 \(z\) までの距離)を表す文字。radius(半径)の頭文字に由来します。極形式では 0 以上の実数です。 |
| \(|z|\) | ゼットの絶対値 | 複素数 \(z\) の絶対値を表す記号。実数の絶対値と同じ縦棒2本で書き、\(|a + bi| = \sqrt{a^2 + b^2}\) です。 |
| \(\theta\) | シータ | 偏角を表すのに使うギリシャ文字。数学では角度を表す文字として慣用的に使われます。 |
| \(\arg z\) | アーグ・ゼット | \(z\) の偏角を表す記号。偏角を意味する英語 argument の頭文字3文字です。教科書では \(\arg z = \theta\) のように使います。 |
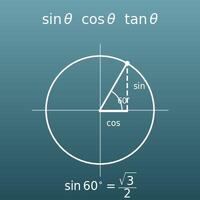
| \(\cos\theta,\ \sin\theta\) | コサイン・シータ、サイン・シータ | 三角比(三角関数)。半径1の円(単位円)の上で、角 \(\theta\) の向きに進んだ点の横の位置が \(\cos\theta\)、縦の位置が \(\sin\theta\) です。極形式では「向きを表す部品」の役割をします。 |
| \(\tan\theta\) | タンジェント・シータ | 三角比の1つで、\(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\) と定義されます。複素数平面では \(\tan\theta = \dfrac{b}{a}\)(縦÷横=傾き)となり、偏角を求める手がかりになります。 |
| \(\arctan\) | アークタンジェント | タンジェントの逆の計算。「\(\tan\theta = x\) になる角 \(\theta\)」を返します。返す角は \(-\dfrac{\pi}{2}\) から \(\dfrac{\pi}{2}\) の間に限られるため、第2・第3象限の偏角を求めるときは象限補正が必要です。 |
| \(\pi\) | パイ | 円周率(約3.14159)。弧度法(ラジアン)では、半回転の角 \(180^{\circ}\) がちょうど \(\pi\) になります。円周率を表すギリシャ文字 \(\pi\) は、ギリシャ語で周・周囲を意味する語(ペリメトロス)の頭文字に由来するといわれます。 |
用語
| 複素数 | ふくそすう | \(a + bi\)(\(a,\ b\) は実数)の形で表される数。実数と虚数をひとまとめにした数の世界で、高校では数学IIで学びます。 |
| 虚数単位 | きょすうたんい | 2乗すると \(-1\) になる数 \(i\) のこと。実数の中には2乗して負になる数がないため、新しい数として導入されました。 |
| 実部 | じつぶ | 複素数 \(z = a + bi\) の \(a\) の部分。複素数平面では横の座標にあたります。 |
| 虚部 | きょぶ | 複素数 \(z = a + bi\) の \(b\) の部分。「\(i\) に付いている実数」であり、\(i\) 自体は含めないことに注意します(\(1 + 2i\) の虚部は \(2i\) ではなく \(2\))。 |
| 複素数平面 | ふくそすうへいめん | 複素数 \(a + bi\) を点 \((a,\ b)\) として表す平面。横軸を実軸、縦軸を虚軸と呼びます。ガウス平面とも呼ばれ、高校では数学Cで学びます。 |
| 直交形式 | ちょっこうけいしき | 複素数を \(a + bi\) の形(横 \(a\)・縦 \(b\) の座標)で表す表し方。足し算・引き算はこの形が計算しやすいです。 |
| 極形式 | きょくけいしき | 複素数を「原点からの距離 \(r\)」と「実軸からの回転角 \(\theta\)」で表す表し方 \(r(\cos\theta + i\sin\theta)\) のことです。掛け算・割り算・べき乗はこの形が計算しやすいです。 |
| 絶対値 | ぜったいち | 原点から点 \(z\) までの距離のことで、\(|z| = \sqrt{a^2 + b^2}\) で計算します。実数の絶対値(数直線上での0からの距離)を、平面に広げたものです。 |
| 偏角 | へんかく | 実軸の正の向きから反時計回りに測った、原点から点 \(z\) への向きの角。記号は \(\arg z\) です。1周(\(2\pi\))足しても同じ向きなので、範囲を \(0 \leq \theta < 2\pi\) や \(-\pi < \theta \leq \pi\) に決めて答えるのが慣例です。 |
| 象限 | しょうげん | 座標平面を2本の軸で区切った4つの部屋。右上が第1象限で、そこから反時計回りに第2・第3・第4象限と数えます。偏角の値を1つに決めるとき、点がどの象限にあるかが手がかりになります。 |
| 弧度法 (ラジアン) |
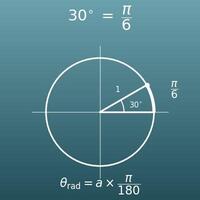
こどほう(ラジアン) | 角の大きさを、半径1の円の弧の長さで測る方法。\(180^{\circ} = \pi\) ラジアンです。数学IIの三角関数以降では、度よりもこちらが標準の単位です。 |
| 有名角 | ゆうめいかく | \(30^{\circ}\)・\(45^{\circ}\)・\(60^{\circ}\) とその仲間(これらに \(90^{\circ}\) の倍数を足した角)。三角比の値が \(\dfrac{1}{2}\)・\(\dfrac{\sqrt{2}}{2}\)・\(\dfrac{\sqrt{3}}{2}\) のような厳密値で書ける角で、教科書・入試の問題のほとんどはこの角で出題されます。 |
| 象限補正 | しょうげんほせい | \(\tan\theta = \dfrac{b}{a}\) を満たす角は1周の中に2つあるため、点のある象限に合う方を選ぶ(\(\arctan\) で求めた鋭角に \(\pi\) を足すなどの)手直しのこと。 |
| ド・モアブルの定理 | ド・モアブルのていり | \(\left(\cos\theta + i\sin\theta\right)^n = \cos n\theta + i\sin n\theta\) という定理。「掛け算=偏角の足し算」を \(n\) 回繰り返した結果で、複素数の \(n\) 乗・\(n\) 乗根の計算に使います(数学C)。 |
前提として理解しておくといいこと
このページの計算を「意味がわかって」使えるようになるために、前提として理解しておくといいことをまとめました。
つまずいたら、この表の内容に戻って復習するのが近道です。
| 平方根と根号の計算(中学3年) |
|
| 三平方の定理(中学3年) |
|
| 複素数(高校 数学II) |
|
| 三角比とその拡張(高校 数学I・数学II) |
|
| 弧度法(高校 数学II) |
|
| 複素数平面(高校 数学C) |
|
Excelで計算する方法
| 実部 a | 3 |
| 虚部 b | 4 |
| 絶対値 r | =SQRT(B1^2+B2^2) |
| 偏角 θ(ラジアン・0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 偏角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 絶対値 r | 2 |
| 偏角 θ(度) | 60 |
| 実部 a = r cosθ | =B1*COS(RADIANS(B2)) |
| 虚部 b = r sinθ | =B1*SIN(RADIANS(B2)) |
1つ目の表の ATAN2(x座標, y座標) は、象限補正まで済ませた偏角(−π より大きく π 以下)を返す関数です。MOD で 2π で割った余りに直すと、0 以上 2π 未満の範囲の偏角になります。例の z = 3 + 4i では、r = 5、θ ≒ 0.9273(約 53.13 度)になります。
2つ目の表の RADIANS は度をラジアンに直す関数です。例の r = 2・θ = 60 度では、a = 1、b ≒ 1.7320508(= √3)になります。Excel の答えは小数なので、√2 や π の分数のような厳密値で答えたいときはこのページの計算機を使ってください。
Googleスプレッドシートで計算する方法
| 実部 a | 3 |
| 虚部 b | 4 |
| 絶対値 r | =SQRT(B1^2+B2^2) |
| 偏角 θ(ラジアン・0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 偏角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 絶対値 r | 2 |
| 偏角 θ(度) | 60 |
| 実部 a = r cosθ | =B1*COS(RADIANS(B2)) |
| 虚部 b = r sinθ | =B1*SIN(RADIANS(B2)) |
Pythonで計算する方法
import math

# 直交形式 → 極形式
real_part = 3        # 実部 a
imaginary_part = 4   # 虚部 b
absolute_value = math.sqrt(real_part ** 2 + imaginary_part ** 2)
argument = math.atan2(imaginary_part, real_part)   # 象限補正込み(−π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                        # 0 ≤ θ < 2π の範囲に直す
print(f"絶対値 r = {absolute_value}")
print(f"偏角 θ = {argument} rad({math.degrees(argument)} 度)")

# 極形式 → 直交形式
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"実部 a = {r * math.cos(theta)}")
print(f"虚部 b = {r * math.sin(theta)}")
数式記述言語(LaTeX等)での書き方(コピペ可)
z = r(cosθ + i sinθ)
z = r(\cos\theta + i\sin\theta)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>z</mi>
<mo>=</mo>
<mi>r</mi>
<mo>(</mo>
<mi>cos</mi><mi>θ</mi>
<mo>+</mo>
<mi>i</mi><mi>sin</mi><mi>θ</mi>
<mo>)</mo>
</mrow>
</math>
z = r(cos theta + i sin theta)
z == r (Cos[theta] + I Sin[theta])
z := r*(cos(theta) + I*sin(theta));
z = r*(cos(theta) + 1i*sin(theta));
z = r(cos θ + i sin θ)
r = |z| = √(a² + b²)
r = |z| = \sqrt{a^{2} + b^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <mo>|</mo><mi>z</mi><mo>|</mo>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>a</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>b</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = |z| = sqrt(a^2 + b^2)
Abs[a + b I]
r := abs(a + b*I);
r = abs(a + b*1i);
r = √(a^2 + b^2)
tanθ = b/a
\tan\theta = \dfrac{b}{a}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>b</mi><mi>a</mi></mfrac>
</mrow>
</math>
tan theta = b/a
theta = Arg[a + b I]
theta := argument(a + b*I);
theta = angle(a + b*1i);
tan θ = b/a
z₁z₂ = r₁r₂{cos(θ₁+θ₂) + i sin(θ₁+θ₂)}
z_{1}z_{2} = r_{1}r_{2}\{\cos(\theta_{1}+\theta_{2}) + i\sin(\theta_{1}+\theta_{2})\}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<msub><mi>z</mi><mn>1</mn></msub>
<msub><mi>z</mi><mn>2</mn></msub>
<mo>=</mo>
<msub><mi>r</mi><mn>1</mn></msub>
<msub><mi>r</mi><mn>2</mn></msub>
<mo>{</mo>
<mi>cos</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>+</mo>
<mi>i</mi>
<mi>sin</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>}</mo>
</mrow>
</math>
z_1 z_2 = r_1 r_2 (cos(theta_1 + theta_2) + i sin(theta_1 + theta_2))
r1 r2 (Cos[theta1 + theta2] + I Sin[theta1 + theta2])
z1z2 := r1*r2*(cos(theta1 + theta2) + I*sin(theta1 + theta2));
z12 = r1*r2*(cos(t1 + t2) + 1i*sin(t1 + t2));
z_1 z_2 = r_1 r_2 (cos(θ_1+θ_2) + i sin(θ_1+θ_2))
ChatGPT に聞いて計算してもらう方法
あなたは数学(複素数平面)の計算アシスタントです。次の計算を、必ずPythonコードを実際に実行して行い、実行結果の数値だけを根拠に回答してください(暗算や推測で答えないでください)。

1. 複素数 z = 3 + 4i を極形式 r(cosθ + i sinθ) に変換してください。絶対値 r と、偏角 θ(0 ≤ θ < 2π の範囲。ラジアンと度の両方)を示してください。
2. 絶対値 r = 2、偏角 θ = 60° の複素数を直交形式 a + bi に直してください。a・b は小数のほか、可能なら √ を使った厳密値でも示してください。

Pythonでは math.atan2 や math.sqrt を使い、計算に使った式と実行結果の数値を示してください。
計算ドリル(演習問題)
このページの変換を、自分の手で計算できるようになるための演習問題です。
特に指定がない限り、偏角 \(\theta\) は \(0 \leq \theta < 2\pi\) の範囲で答えます。
答えと解説は解答ページにあります。
使い方
-
1数値を入力計算したい数値を入力欄に入力します
-
2計算「計算する」ボタンを押します
-
3結果を確認計算結果がその場に表示されます。計算の考え方や式の解説も同じページで確認できます
DataChefの特徴

専門知識不要、直感的で簡単な操作

個人情報を登録することなく使用できます

「ダウンロード」押下でファイルを自動削除


クレジット表記不要

商用利用許諾の連絡も不要です
関連機能
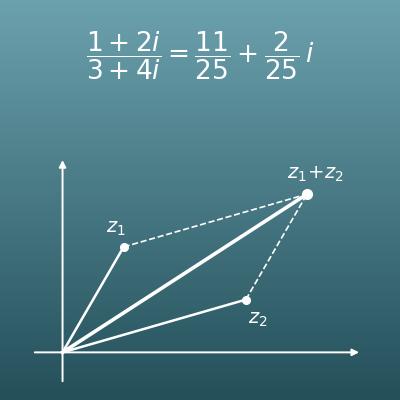
複素数の四則演算 計算機(分母の実数化の途中式・共役・絶対値付き)
2つの複素数 z₁・z₂ の足し算・引き算・掛け算・割り算を、分母の実数化の途中式・共役複素数・絶対値・複素数平面の図付きで計算します
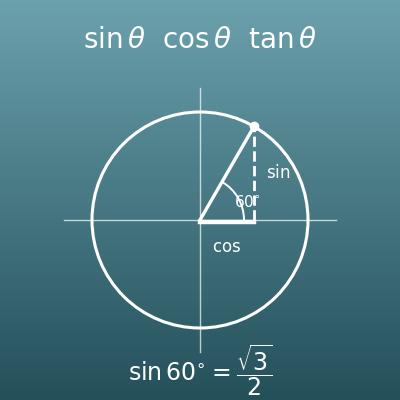
三角比計算機(sin・cos・tanの値と角度を単位円の図付きで計算)
角度から sin・cos・tan の値を、逆に値から角度を、単位円の図付きで計算します
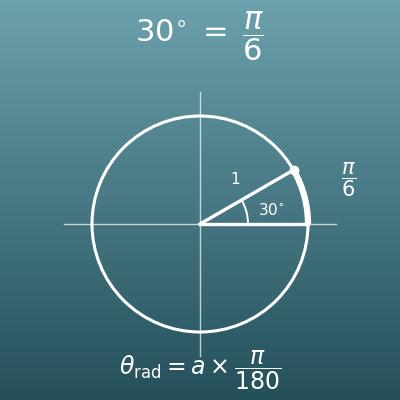
度とラジアンの変換計算機(πの分数の厳密値と単位円の図付き)
度 ⇔ ラジアンの変換を、πの分数の厳密値と単位円の図付きで計算します
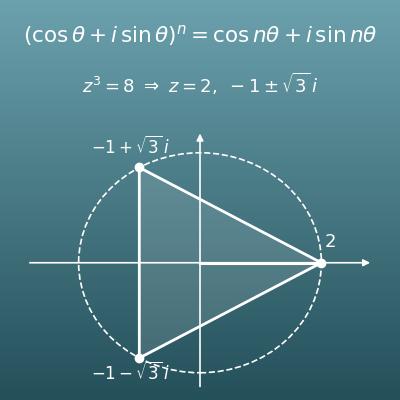
ド・モアブルの定理 計算機(複素数のn乗・n乗根を途中式と正n角形の図付きで計算)
ド・モアブルの定理で複素数のn乗とn乗根を計算します。絶対値の累乗と偏角のn倍の途中式付きで、n乗根は円周上の正n角形として図示します
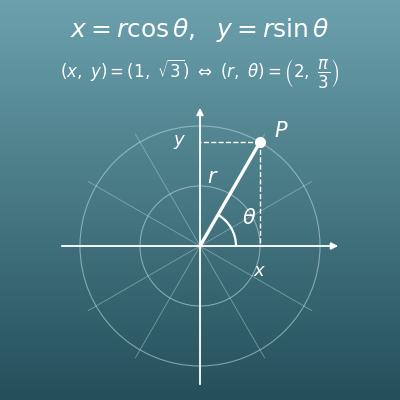
極座標⇔直交座標の変換 計算機(動径と偏角・象限補正の途中式付き)
同じ「距離と向き」の考え方を平面上の点の座標に使うページです。直交座標 (x, y) と極座標 (r, θ) を相互に変換します