Komplexe Zahl in Polarform umrechnen – Rechner für Betrag und Argument mit Rechenweg und Zahlenebene
Wählen Sie die Richtung der Umrechnung und geben Sie die Zahlen ein. Für Normalform in Polarform geben Sie den Realteil a und den Imaginärteil b ein, für Polarform in Normalform den Betrag r und das Argument θ (mit Einheit).
Inhaltsverzeichnis
-
Das können Sie auf dieser Seite
-
Wofür braucht man diese Berechnung?
-
Anleitung
-
Formeln und Abbildungen
-
Symbole und Begriffe
-
Das sollten Sie vorher wissen
-
So berechnen Sie es in Excel
-
So berechnen Sie es in Google Tabellen
-
So berechnen Sie es in Python
-
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
-
So lassen Sie ChatGPT rechnen
-
Die Vorteile von DataChef
-
Verwandte Funktionen
-
Alle Rechner von NumberChef
Das können Sie auf dieser Seite
- Sie rechnen eine komplexe Zahl \(z = a + bi\) (Normalform) direkt in die Polarform \(r(\cos\theta + i\sin\theta)\) mit dem Betrag \(r\) und dem Argument \(\theta\) um. Der Betrag erscheint als exakter Wert mit vereinfachter Wurzel, etwa \(\sqrt{8} = 2\sqrt{2}\), und bei besonderen Winkeln ist das Argument ein exakter Bruchteil von π
- Das Argument \(\theta\) wird vor allem im Bereich \(0 \le \theta < 2\pi\) angegeben, zusätzlich auch im Bereich \(-\pi < \theta \le \pi\) (der Hauptwert). So können Sie Ihr Ergebnis vergleichen, egal welche Konvention Ihr Lehrbuch nutzt
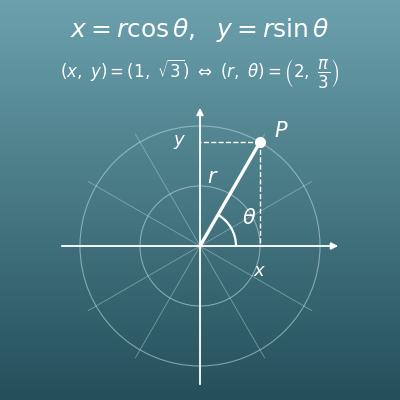
- Auch die Gegenrichtung ist möglich (Polarform in Normalform). Geben Sie den Betrag \(r\) und das Argument \(\theta\) ein (in Grad, als Bruchteil von π oder als Dezimalzahl im Bogenmaß), und \(a + bi\) erscheint als exakter Wert wie \(1 + \sqrt{3}i\)
- Der Rechenweg zeigt Schritt für Schritt, wie man das Argument aus \(\tan\theta = \dfrac{b}{a}\) und dem Quadranten des Punktes bestimmt (die Quadrantenkorrektur)
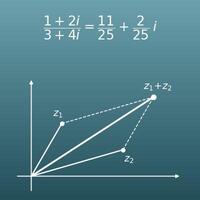
- Eine Zeichnung in der gaußschen Zahlenebene zeigt auf einen Blick, wo der Betrag \(r\) (der Abstand vom Ursprung) und das Argument \(\theta\) (der Drehwinkel ab der reellen Achse) liegen
Wofür braucht man diese Berechnung?
Beim Wechselstrom aus der Steckdose (in Deutschland 230 V bei 50 Hz) schwingen Spannung und Strom wie Wellen. Dabei zählen zwei Angaben: die Größe der Schwingung und ihre zeitliche Verschiebung (die Phase). In der Elektrotechnik steckt man beides in eine komplexe Zahl (Betrag = Größe, Argument = Phase) und rechnet die Schaltung durch Multiplizieren und Dividieren in Polarform aus. Gezeichnet wird das als Zeigerdiagramm.
Vom Stromnetz zwischen Kraftwerk und Haushalt bis zur Schaltung in einem Handy-Ladegerät beruht die Auslegung auf solchen Rechnungen mit Betrag und Argument. Die komplexe Wechselstromrechnung ist der häufigste praktische Einsatz komplexer Zahlen in der Technik und gehört zum Grundstoff jedes Elektrotechnik-Studiums.
Wenn ein Computer Schall oder Funkwellen verarbeitet, zerlegt er sie mit der Fourier-Transformation in „wie viel von welcher Tonhöhe darin steckt“. Das Ergebnis ist eine Liste komplexer Zahlen: Der Betrag jeder Zahl ist die Stärke der jeweiligen Welle (die Amplitude), das Argument ihre Verschiebung (die Phase).
Viele Techniken rund um Schall und Funk – der Equalizer in der Musik-App, die Geräuschunterdrückung in Kopfhörern, die Spracherkennung – beruhen darauf, komplexe Zahlen nach Betrag und Argument zu lesen.
Die Regel der Polarform „Beträge multiplizieren, Argumente addieren“ bedeutet geometrisch einfach „strecken und drehen“. Multiplizieren mit \(i\) (Betrag 1, Argument 90°) dreht einen Punkt zum Beispiel genau um 90° um den Ursprung. In 2D-Spielen lässt sich das Drehen von Figuren oder Geschossen als komplexe Multiplikation schreiben.
Quaternionen, die in der 3D-Grafik und in der Robotersteuerung eingesetzt werden, übertragen diese Idee der „Drehung durch komplexe Zahlen“ in drei Dimensionen.
Das Radar der Flugsicherung und das Sonar eines Schiffs orten ein Ziel durch ein Paar von Angaben: „wie weit entfernt“ und „in welcher Richtung“. Das ist dieselbe Idee wie die Polarform (Polarkoordinaten), die einen Punkt durch \(r\) und \(\theta\) beschreibt. Für die Anzeige auf dem Bildschirm (waagerechte und senkrechte Koordinate) wird genau so umgerechnet wie auf dieser Seite.
Überall, wo „Entfernung und Richtung“ die natürliche Beschreibung einer Lage ist, taucht diese Umrechnung zwischen Polar- und kartesischen Koordinaten auf.
Formeln und Abbildungen
Symbole und Begriffe
Symbole
| \(i\) | i | Die imaginäre Einheit, die Zahl, deren Quadrat \(-1\) ist (\(i^2 = -1\)). Der Buchstabe kommt von „imaginär“ (in der Elektrotechnik schreibt man \(j\)). |
| \(z\) | z | Der übliche Buchstabe für eine komplexe Zahl. Für komplexe Zahlen nimmt man meist \(z\) und \(w\), um sie von reellen Variablen wie \(x,\ y\) zu unterscheiden. |
| \(a,\ b\) | a, b | Realteil (\(a\)) und Imaginärteil (\(b\)) von \(z = a + bi\), beides reelle Zahlen. In der gaußschen Zahlenebene ist \(a\) die Lage nach rechts (auf der reellen Achse) und \(b\) die Lage nach oben (auf der imaginären Achse). |
| \(r\) | r | Der Buchstabe für den Betrag (den Abstand vom Ursprung bis zum Punkt \(z\)). Er kommt von „Radius“. In der Polarform ist \(r\) eine reelle Zahl, die 0 oder größer ist. |
| \(|z|\) | Betrag von z | Das Zeichen für den Betrag von \(z\). Man schreibt es mit zwei senkrechten Strichen wie bei reellen Zahlen, und es gilt \(|a + bi| = \sqrt{a^2 + b^2}\). |
| \(\theta\) | Theta | Der griechische Buchstabe für das Argument, in der Mathematik ein üblicher Buchstabe für Winkel. Viele deutsche Lehrbücher schreiben das Argument auch mit \(\varphi\) (Phi). |
| \(\arg z\) | arg z | Das Zeichen für das Argument von \(z\), aus den ersten drei Buchstaben von „Argument“. Man schreibt etwa \(\arg z = \theta\). |
| \(\cos\theta,\ \sin\theta\) | Kosinus Theta, Sinus Theta | Winkelfunktionen. Auf dem Kreis mit Radius 1 (dem Einheitskreis) hat der Punkt in Richtung des Winkels \(\theta\) die waagerechte Lage \(\cos\theta\) und die senkrechte Lage \(\sin\theta\). In der Polarform sind sie der Teil, der die Richtung angibt. |
| \(\tan\theta\) | Tangens Theta | Eine Winkelfunktion mit \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\). In der gaußschen Zahlenebene ist \(\tan\theta = \dfrac{b}{a}\) (Höhe durch Breite, also die Steigung) – der Schlüssel zum Argument. |
| \(\arctan\) | Arkustangens | Die Umkehrung des Tangens (auch \(\tan^{-1}\)). Sie liefert „den Winkel \(\theta\) mit \(\tan\theta = x\)“, und zwar immer zwischen \(-\dfrac{\pi}{2}\) und \(\dfrac{\pi}{2}\). Für Argumente im 2. und 3. Quadranten braucht man deshalb die Quadrantenkorrektur. |
| \(\pi\) | Pi | Die Kreiszahl (etwa 3,14159). Im Bogenmaß ist eine halbe Umdrehung, \(180^{\circ}\), genau \(\pi\). Der Buchstabe \(\pi\) soll vom Anfangsbuchstaben des griechischen Wortes für „Umfang“ stammen. |
Begriffe
| komplexe Zahl | Eine Zahl der Form \(a + bi\) mit reellen Zahlen \(a\) und \(b\). Ein Zahlbereich, der reelle und imaginäre Zahlen zusammenfasst. |
| imaginäre Einheit | Die Zahl \(i\), deren Quadrat \(-1\) ist. Keine reelle Zahl hat ein negatives Quadrat, deshalb wurde sie als neue Zahl eingeführt. |
| Realteil | Das \(a\) in der komplexen Zahl \(z = a + bi\). In der gaußschen Zahlenebene die waagerechte Koordinate. |
| Imaginärteil | Das \(b\) in der komplexen Zahl \(z = a + bi\): die reelle Zahl vor \(i\), ohne das \(i\) selbst (der Imaginärteil von \(1 + 2i\) ist \(2\), nicht \(2i\)). |
| gaußsche Zahlenebene | Die Ebene, in der \(a + bi\) als Punkt \((a\,|\,b)\) dargestellt wird. Die waagerechte Achse heißt reelle Achse, die senkrechte imaginäre Achse. Auch komplexe Zahlenebene genannt. |
| Normalform (kartesische Form) | Die Schreibweise einer komplexen Zahl als \(a + bi\) (Koordinaten \(a\) nach rechts und \(b\) nach oben). Auch algebraische Form genannt. Addieren und Subtrahieren geht in dieser Form am leichtesten. |
| Polarform (trigonometrische Form) | Die Schreibweise einer komplexen Zahl mit dem Abstand \(r\) vom Ursprung und dem Drehwinkel \(\theta\) ab der reellen Achse, also \(r(\cos\theta + i\sin\theta)\). Kurz schreibt man auch \(r\,e^{i\theta}\) (Exponentialform). Multiplizieren, Dividieren und Potenzieren gehen in dieser Form am leichtesten. |
| Betrag (Absolutbetrag) | Der Abstand vom Ursprung bis zum Punkt \(z\), berechnet als \(|z| = \sqrt{a^2 + b^2}\). Er überträgt den Betrag einer reellen Zahl (ihren Abstand von 0 auf der Zahlengeraden) auf die Ebene. |
| Argument | Der Winkel der Richtung vom Ursprung zum Punkt \(z\), gemessen gegen den Uhrzeigersinn ab der positiven reellen Achse. Zeichen: \(\arg z\). Eine volle Umdrehung (\(2\pi\)) mehr ergibt dieselbe Richtung, deshalb gibt man das Argument üblicherweise in einem festen Bereich an, etwa \(0 \le \theta < 2\pi\) oder \(-\pi < \theta \le \pi\) (der Hauptwert). |
| Quadrant | Einer der vier Bereiche, in die die beiden Achsen das Koordinatensystem teilen. Oben rechts liegt der 1. Quadrant (oft I geschrieben), gegen den Uhrzeigersinn folgen der 2., 3. und 4. In welchem Quadranten ein Punkt liegt, ist der Schlüssel zu seinem Argument. |
| Bogenmaß (Radiant) | Ein Winkel wird über die Länge des Bogens gemessen, den er auf einem Kreis mit Radius 1 ausschneidet. \(180^{\circ} = \pi\) (Einheit rad). Bei den trigonometrischen Funktionen ist das Bogenmaß statt des Gradmaßes die übliche Einheit. |
| besondere Winkel | \(30^{\circ}\), \(45^{\circ}\), \(60^{\circ}\) und verwandte Winkel (diese plus Vielfache von \(90^{\circ}\)). Ihre Werte für Sinus und Kosinus lassen sich exakt angeben, etwa \(\dfrac{1}{2}\), \(\dfrac{\sqrt{2}}{2}\) und \(\dfrac{\sqrt{3}}{2}\); die meisten Aufgaben in Schulbüchern und Klausuren nutzen diese Winkel. |
| Quadrantenkorrektur | Innerhalb einer vollen Umdrehung gibt es zwei Winkel mit \(\tan\theta = \dfrac{b}{a}\). Man wählt den, der zum Quadranten des Punktes passt (zum Beispiel, indem man zum Winkel aus \(\arctan\) noch \(\pi\) addiert). |
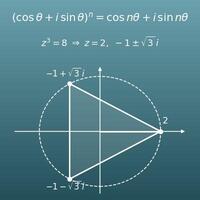
| Satz von de Moivre | Der Satz \(\left(\cos\theta + i\sin\theta\right)^n = \cos n\theta + i\sin n\theta\). Er entsteht, wenn man „Multiplizieren heißt Argumente addieren“ \(n\)-mal wiederholt, und man berechnet damit \(n\)-te Potenzen und \(n\)-te Wurzeln komplexer Zahlen. |
Das sollten Sie vorher wissen
Hier steht, was Ihnen hilft, die Rechnungen auf dieser Seite wirklich zu verstehen – statt nur auf die Schaltfläche zu klicken.
Wenn Sie nicht weiterkommen, ist das Wiederholen dieser Themen der schnellste Weg.
| Quadratwurzeln (Klasse 8–9, 13–15 Jahre) |
|
| Satz des Pythagoras (Klasse 8–9, 13–15 Jahre) |
|
| Komplexe Zahlen (Oberstufe oder Studium, ab 16 Jahren) |
|
| Trigonometrie und Einheitskreis (Klasse 9–10, 14–16 Jahre) |
|
| Bogenmaß (Klasse 10–11, 15–17 Jahre) |
|
| Die gaußsche Zahlenebene (Oberstufe oder Studium, ab 16 Jahren) |
|
So berechnen Sie es in Excel
| Realteil a | 3 |
| Imaginärteil b | 4 |
| Betrag r | =WURZEL(B1^2+B2^2) |
| Argument θ (Bogenmaß, 0 ≤ θ < 2π) | =REST(ARCTAN2(B1;B2);2*PI()) |
| Argument θ (Grad) | =GRAD(REST(ARCTAN2(B1;B2);2*PI())) |
| Betrag r | 2 |
| Argument θ (Grad) | 60 |
| Realteil a = r cos θ | =B1*COS(BOGENMASS(B2)) |
| Imaginärteil b = r sin θ | =B1*SIN(BOGENMASS(B2)) |
In der ersten Tabelle liefert ARCTAN2(x-Koordinate; y-Koordinate) das Argument mit bereits erledigter Quadrantenkorrektur (größer als −π und bis π). Mit REST(…; 2*PI()) wird daraus ein Argument von 0 bis unter 2π. Für das Beispiel z = 3 + 4i ergibt sich r = 5 und θ ≈ 0,9273 (etwa 53,13 Grad).
In der zweiten Tabelle rechnet BOGENMASS Grad in Bogenmaß um. Für das Beispiel r = 2 und θ = 60 Grad ergibt sich a = 1 und b ≈ 1,7320508 (= √3). Excel liefert Dezimalzahlen; für exakte Werte wie √2 oder Bruchteile von π nutzen Sie den Rechner auf dieser Seite.
So berechnen Sie es in Google Tabellen
| Realteil a | 3 |
| Imaginärteil b | 4 |
| Betrag r | =WURZEL(B1^2+B2^2) |
| Argument θ (Bogenmaß, 0 ≤ θ < 2π) | =REST(ARCTAN2(B1;B2);2*PI()) |
| Argument θ (Grad) | =GRAD(REST(ARCTAN2(B1;B2);2*PI())) |
| Betrag r | 2 |
| Argument θ (Grad) | 60 |
| Realteil a = r cos θ | =B1*COS(BOGENMASS(B2)) |
| Imaginärteil b = r sin θ | =B1*SIN(BOGENMASS(B2)) |
So berechnen Sie es in Python
import math

# Normalform -> Polarform
real_part = 3        # Realteil a
imaginary_part = 4   # Imaginärteil b
absolute_value = math.sqrt(real_part ** 2 + imaginary_part ** 2)
argument = math.atan2(imaginary_part, real_part)   # mit Quadrantenkorrektur (-π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                        # in den Bereich 0 ≤ θ < 2π verschieben
print(f"Betrag r = {absolute_value}")
print(f"Argument θ = {argument} rad ({math.degrees(argument)} Grad)")

# Polarform -> Normalform
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"Realteil a = {r * math.cos(theta)}")
print(f"Imaginärteil b = {r * math.sin(theta)}")
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
z = r(cosθ + i sinθ)
z = r(\cos\theta + i\sin\theta)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>z</mi>
<mo>=</mo>
<mi>r</mi>
<mo>(</mo>
<mi>cos</mi><mi>θ</mi>
<mo>+</mo>
<mi>i</mi><mi>sin</mi><mi>θ</mi>
<mo>)</mo>
</mrow>
</math>
z = r(cos theta + i sin theta)
z == r (Cos[theta] + I Sin[theta])
z := r*(cos(theta) + I*sin(theta));
z = r*(cos(theta) + 1i*sin(theta));
z = r(cos θ + i sin θ)
r = |z| = √(a² + b²)
r = |z| = \sqrt{a^{2} + b^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <mo>|</mo><mi>z</mi><mo>|</mo>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>a</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>b</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = |z| = sqrt(a^2 + b^2)
Abs[a + b I]
r := abs(a + b*I);
r = abs(a + b*1i);
r = √(a^2 + b^2)
tanθ = b/a
\tan\theta = \dfrac{b}{a}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>b</mi><mi>a</mi></mfrac>
</mrow>
</math>
tan theta = b/a
theta = Arg[a + b I]
theta := argument(a + b*I);
theta = angle(a + b*1i);
tan θ = b/a
z₁z₂ = r₁r₂{cos(θ₁+θ₂) + i sin(θ₁+θ₂)}
z_{1}z_{2} = r_{1}r_{2}\{\cos(\theta_{1}+\theta_{2}) + i\sin(\theta_{1}+\theta_{2})\}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<msub><mi>z</mi><mn>1</mn></msub>
<msub><mi>z</mi><mn>2</mn></msub>
<mo>=</mo>
<msub><mi>r</mi><mn>1</mn></msub>
<msub><mi>r</mi><mn>2</mn></msub>
<mo>{</mo>
<mi>cos</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>+</mo>
<mi>i</mi>
<mi>sin</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>}</mo>
</mrow>
</math>
z_1 z_2 = r_1 r_2 (cos(theta_1 + theta_2) + i sin(theta_1 + theta_2))
r1 r2 (Cos[theta1 + theta2] + I Sin[theta1 + theta2])
z1z2 := r1*r2*(cos(theta1 + theta2) + I*sin(theta1 + theta2));
z12 = r1*r2*(cos(t1 + t2) + 1i*sin(t1 + t2));
z_1 z_2 = r_1 r_2 (cos(θ_1+θ_2) + i sin(θ_1+θ_2))
So lassen Sie ChatGPT rechnen
Sie sind ein Rechenassistent für Mathematik (gaußsche Zahlenebene). Führen Sie die folgende Berechnung aus, indem Sie tatsächlich Python-Code ausführen, und stützen Sie Ihre Antwort nur auf die Zahlen aus dem Ausführungsergebnis (nicht im Kopf rechnen und nicht schätzen).

1. Rechnen Sie die komplexe Zahl z = 3 + 4i in die Polarform r(cos θ + i sin θ) um. Geben Sie den Betrag r und das Argument θ an (im Bereich 0 ≤ θ < 2π, im Bogenmaß und in Grad).
2. Rechnen Sie die komplexe Zahl mit dem Betrag r = 2 und dem Argument θ = 60° in die Normalform a + bi um. Geben Sie a und b als Dezimalzahlen und, wenn möglich, auch als exakte Werte mit Wurzeln an.

Verwenden Sie in Python math.atan2 und math.sqrt und zeigen Sie die verwendeten Formeln und die Zahlen aus dem Ausführungsergebnis.
Anleitung
-
1Werte eingebenTragen Sie die Zahlen, mit denen Sie rechnen möchten, in die Eingabefelder ein
-
2BerechnenKlicken Sie auf die Schaltfläche „Berechnen“
-
3Ergebnis ansehenDas Ergebnis erscheint sofort. Auf derselben Seite finden Sie auch den Rechenweg und die Erklärung der Formel
Die Vorteile von DataChef

Kein Fachwissen nötig – einfach und intuitiv

Keine persönlichen Daten erforderlich

Die Datei wird nach dem Download automatisch gelöscht


Keine Quellenangabe nötig

Keine vorherige Genehmigung erforderlich
Verwandte Funktionen
Komplexe Zahlen Rechner – addieren, multiplizieren und dividieren mit Rechenweg, Konjugierter, Betrag und Zahlenebene
Addiert, subtrahiert, multipliziert und dividiert zwei komplexe Zahlen z₁ und z₂ – mit Rechenweg, konjugiert komplexer Zahl, Betrag und gaußscher Zahlenebene
Sinus, Kosinus und Tangens berechnen – Werte und Winkel am Einheitskreis
Berechnet sin, cos und tan zu einem Winkel oder den Winkel zu einem Wert – mit Einheitskreis
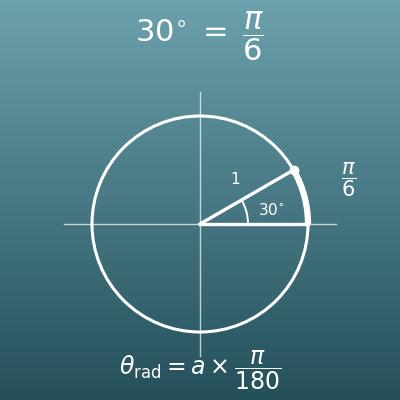
Grad in Bogenmaß umrechnen – und Bogenmaß in Grad (exakt mit π, mit Einheitskreis)
Rechnet zwischen Gradmaß und Bogenmaß um – mit exakten Werten als Bruchteil von π und Einheitskreis
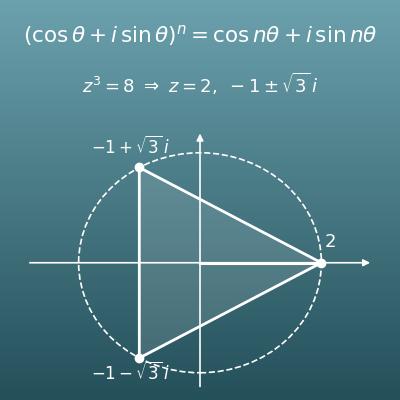
Satz von de Moivre – Rechner für Potenzen und n-te Wurzeln komplexer Zahlen mit Rechenweg und n-Eck
Berechnet Potenzen und n-te Wurzeln einer komplexen Zahl mit dem Satz von de Moivre – mit Rechenweg. Die Wurzeln liegen als regelmäßiges n-Eck auf einem Kreis