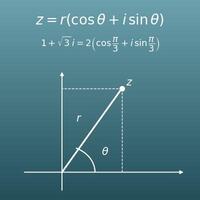Polarkoordinaten umrechnen – kartesische Koordinaten ⇔ Polarkoordinaten (Radius r, Winkel θ, Quadrantenkorrektur und Zeichnung)
Wählen Sie die Richtung der Umrechnung und geben Sie die Zahlen ein. Bei „kartesisch → polar“ geben Sie die x- und die y-Koordinate ein, bei „polar → kartesisch“ den Radius r und den Winkel θ (und wählen seine Einheit).
Inhaltsverzeichnis
-
Das können Sie auf dieser Seite
-
Wofür braucht man diese Berechnung?
-
Anleitung
-
Formeln und Abbildungen
-
Symbole und Begriffe
-
Das sollten Sie vorher wissen
-
So berechnen Sie es in Excel
-
So berechnen Sie es in Google Tabellen
-
So berechnen Sie es in Python
-
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
-
So lassen Sie ChatGPT rechnen
-
Die Vorteile von DataChef
-
Verwandte Funktionen
-
Alle Rechner von NumberChef
Das können Sie auf dieser Seite
- Sie rechnen kartesische Koordinaten \(P(x \,|\, y)\) sofort in Polarkoordinaten \(P(r \,|\, \theta)\) um. Der Radius steht als exakter Wert mit vereinfachter Wurzel da, etwa \(\sqrt{8} = 2\sqrt{2}\), der Winkel bei besonderen Winkeln exakt als Bruchteil von π
- Den Winkel \(\theta\) erhalten Sie vor allem im Bereich \(0 \le \theta < 2\pi\), zusätzlich auch im Bereich \(-\pi < \theta \le \pi\) – so können Sie Ihr Ergebnis vergleichen, egal welchen Bereich Ihr Schulbuch verwendet
- Auch die Umrechnung in die andere Richtung (polar → kartesisch) ist möglich. Geben Sie den Radius \(r\) und den Winkel \(\theta\) ein (in Grad, als Vielfaches von π oder im Bogenmaß als Dezimalzahl), und Sie erhalten \(x = r\cos\theta\) und \(y = r\sin\theta\) als exakte Werte wie \(\left(-2 \,|\, 2\sqrt{3}\right)\)
- Wie der Winkel aus \(\tan\theta = \dfrac{y}{x}\) und dem Quadranten des Punkts bestimmt wird (die Quadrantenkorrektur), zeigt der Rechenweg Schritt für Schritt
- Das Ergebnis sehen Sie auch in einer Zeichnung im Koordinatensystem. Hell gezeichnete konzentrische Kreise (Skala für den Radius) und Strahlen (Skala für den Winkel) zeigen auf einen Blick, wo \(r\) und \(\theta\) liegen
Wofür braucht man diese Berechnung?
Das Radar der Flugsicherung und das Radar auf Schiffen messen „die Entfernung von hier“ über die Laufzeit eines zurückgeworfenen Funkimpulses und „die Richtung“ über die Stellung der Antenne. Was sie messen, sind also von vornherein Polarkoordinaten \(\left(r \,|\, \theta\right)\).
Der Bildschirm im Kontrollraum und die Seekarte sind dagegen nach waagerechten und senkrechten Koordinaten aufgebaut. Im Gerät werden Entfernung und Richtung deshalb mit \(x = r\cos\theta\) und \(y = r\sin\theta\) in kartesische Koordinaten umgerechnet. Genau die Umrechnung dieser Seite verbindet das Gerät, das nach Abstand und Richtung misst, mit dem Bildschirm, der nach rechts und oben zeichnet.
Die Laser-Abstandssensoren (LiDAR) in selbstfahrenden Autos und Saugrobotern drehen sich und erfassen unzählige Messungen der Art „in dieser Richtung hat in dieser Entfernung etwas den Strahl zurückgeworfen“. Jede Messung ist ein Paar aus Richtung (Winkel) und Abstand – also Polarkoordinaten.
Um aus den gesammelten Punkten eine Karte zu erstellen, werden alle Punkte in kartesische Koordinaten umgerechnet und zusammengefügt. Die Umgebung kartieren und dann eine Route planen ist der Grundablauf des autonomen Fahrens – und am Anfang steht diese Koordinatenumrechnung.
Auch ein Wetterradar dreht seine Antenne beim Senden und empfängt die Echos von Regen und Schnee als „Richtung und Entfernung“. Die Niederschlagsbilder im Wetterbericht sind diese Polardaten, umgerechnet in die waagerechten und senkrechten Koordinaten einer Karte.
Auch eine Positionsangabe wie „12 Seemeilen nordnordwestlich von Helgoland“ ist Denken in Polarkoordinaten; die Umrechnung in kartesische Koordinaten geschieht, wenn der Punkt in die Karte eingetragen wird.
Bei allem, was sich um einen Mittelpunkt dreht – Gondeln eines Riesenrads, Zähne eines Zahnrads, Flügel eines Ventilators –, wird die Konstruktion einfacher, wenn man denkt: „Der Abstand zum Mittelpunkt ist fest, nur die Richtung ändert sich.“ In Polarkoordinaten hält man einfach den Abstand \(r\) fest und ändert den Winkel \(\theta\); so lassen sich Bauteile sehr leicht anordnen.
Zeichnungen und CNC-Werkzeugmaschinen arbeiten aber mit waagerechten und senkrechten Koordinaten, deshalb wird am Ende jede Position in kartesische Koordinaten umgerechnet und weitergegeben.
Gegner gleichmäßig um die Spielfigur verteilen, Geschosse in alle Richtungen abfeuern, eine Kamera um ein Ziel kreisen lassen: Das alles denkt man am natürlichsten über „Abstand vom Mittelpunkt“ und „Winkel“, und eine gleichmäßige Teilung des Winkels legt die Anordnung fest.
Der Bildschirm wird in waagerechten und senkrechten Koordinaten gezeichnet, deshalb werden die Positionen in jedem Frame mit \(x = r\cos\theta\) und \(y = r\sin\theta\) umgerechnet. Diese Umrechnung macht Kreisbewegungen leicht programmierbar.
Formeln und Abbildungen
Symbole und Begriffe
Symbole
| \(P\) | P | Ein häufig verwendeter Buchstabe für einen Punkt der Ebene (P wie Punkt). Die Koordinaten stehen in der Klammer dahinter, etwa \(P\left(1 \,|\, 2\right)\). |
| \(O\) | O | Der Buchstabe für den Ursprung (den Pol), vom lateinischen „origo“. In Polarkoordinaten werden Abstände von diesem Punkt aus gemessen. |
| \(x,\ y\) | x, y | Die waagerechte (in Richtung der \(x\)-Achse) und die senkrechte (in Richtung der \(y\)-Achse) Lage in kartesischen Koordinaten. Beide können negativ sein. |
| \(r\) | r | Der Buchstabe für den Radius (den Abstand vom Pol zum Punkt). In Polarkoordinaten ist er eine reelle Zahl größer oder gleich 0. |
| \(\theta\) | Theta | Der griechische Buchstabe für den Winkel. In der Mathematik ist er ein üblicher Buchstabe für Winkel; deutsche Schulbücher schreiben bei Polarkoordinaten oft \(\varphi\) (Phi). |
| \(\left(r \,|\, \theta\right)\) | r, Theta | So schreibt man Polarkoordinaten: zuerst der Abstand (Radius), dann die Richtung (Winkel). Es sieht genauso aus wie kartesisch \(\left(x \,|\, y\right)\), daher sagt man immer dazu, welche Koordinaten gemeint sind. |
| \(\cos\theta,\ \sin\theta\) | Kosinus Theta, Sinus Theta | Trigonometrische Funktionen. Auf dem Kreis mit dem Radius 1 (dem Einheitskreis) hat der Punkt in Richtung des Winkels \(\theta\) die waagerechte Lage \(\cos\theta\) und die senkrechte Lage \(\sin\theta\). Sie sind der Schlüssel für die Umrechnung von polar nach kartesisch. |
| \(\tan\theta\) | Tangens Theta | Eine trigonometrische Funktion, definiert als \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\). Im Koordinatensystem ist \(\tan\theta = \dfrac{y}{x}\) (die Steigung der Geraden durch Ursprung und Punkt) – der Hinweis, um den Winkel zu bestimmen. |
| \(\arctan\) | Arkustangens | Die Umkehrung des Tangens (auch \(\tan^{-1}\) geschrieben). Er liefert den Winkel \(\theta\) mit \(\tan\theta = k\). Die gelieferten Winkel liegen nur zwischen \(-\dfrac{\pi}{2}\) und \(\dfrac{\pi}{2}\), daher braucht man für Winkel im 2. und 3. Quadranten eine Quadrantenkorrektur. |
| \(\pi\) | Pi | Die Kreiszahl, das Verhältnis von Umfang zu Durchmesser eines Kreises (etwa 3,14159). Im Bogenmaß ist eine halbe Umdrehung, \(180^{\circ}\), genau \(\pi\). Der griechische Buchstabe \(\pi\) soll vom Anfangsbuchstaben des griechischen Worts für „Umfang“ stammen. |
| \(n\) | n | Ein häufig verwendeter Buchstabe für eine ganze Zahl. Auf dieser Seite gibt er an, um wie viele volle Umdrehungen der Winkel verschoben wird – auch negative ganze Zahlen (Drehung in die andere Richtung) und 0 (keine Drehung) sind möglich. |
Begriffe
| kartesische Koordinaten | Die Angabe der Lage eines Punkts als Paar \(\left(x \,|\, y\right)\): wie weit nach rechts und wie weit nach oben. Das sind die gewohnten Koordinaten aus der Unterstufe, benannt nach René Descartes. |
| Polarkoordinaten | Die Angabe der Lage eines Punkts als Paar \(\left(r \,|\, \theta\right)\): Abstand \(r\) von einem Bezugspunkt und Winkel \(\theta\) zu einer Bezugsrichtung. Sie kommen in der Oberstufe vor (16–18 Jahre), oft im Zusammenhang mit komplexen Zahlen. |
| Pol | Der Bezugspunkt, von dem aus in Polarkoordinaten Abstände gemessen werden. Im Koordinatensystem liegt er im Ursprung \(O\). |
| Polachse | Der Bezugsstrahl, von dem aus in Polarkoordinaten Winkel gemessen werden. Er beginnt im Pol und liegt im Koordinatensystem auf der positiven \(x\)-Achse. |
| Radius | Der Abstand \(r\) vom Pol zum Punkt \(P\) (auch Betrag oder Länge des Ortsvektors). Genau genommen ist auch die Strecke vom Pol zu \(P\) gemeint, deren Länge \(r\) ist. Er ist immer größer oder gleich 0. |
| Winkel θ | Der Winkel \(\theta\) der Richtung vom Pol zum Punkt \(P\), gegen den Uhrzeigersinn von der Polachse aus gemessen (auch Polarwinkel oder Argument; in deutschen Schulbüchern meist \(\varphi\)). Eine volle Umdrehung (\(2\pi\)) mehr ergibt dieselbe Richtung, daher gibt man ihn meist in einem Bereich wie \(0 \le \theta < 2\pi\) oder \(-\pi < \theta \le \pi\) an. |
| Quadrant | Einer der vier Bereiche, in die die beiden Achsen das Koordinatensystem teilen. Rechts oben liegt der 1. Quadrant, gegen den Uhrzeigersinn folgen der 2., 3. und 4. Quadrant. In welchem Quadranten ein Punkt liegt, ist der Hinweis, um den Winkel festzulegen. |
| Quadrantenkorrektur | Innerhalb einer vollen Umdrehung erfüllen zwei Winkel \(\tan\theta = \dfrac{y}{x}\). Man wählt den, der zum Quadranten des Punkts passt (etwa indem man zum spitzen Winkel aus dem \(\arctan\) \(\pi\) addiert). Diese Anpassung heißt Quadrantenkorrektur. |
| Einheitskreis | Der Kreis mit dem Radius 1 um den Ursprung. Der Punkt darauf in Richtung des Winkels \(\theta\) ist \(\left(\cos\theta \,|\, \sin\theta\right)\) – die Grundlage der Umrechnungsformeln für Polarkoordinaten. |
| Bogenmaß | Die Angabe eines Winkels durch die Länge des Bogens auf einem Kreis mit dem Radius 1, Einheit Radiant (rad). Es gilt \(180^{\circ} = \pi\) rad. Ab den trigonometrischen Funktionen der Oberstufe ist das Bogenmaß statt des Gradmaßes die übliche Einheit. |
| besondere Winkel | \(30^{\circ}\), \(45^{\circ}\), \(60^{\circ}\) und die damit verwandten Winkel (diese plus Vielfache von \(90^{\circ}\)). Ihre Sinus- und Kosinuswerte lassen sich exakt angeben, etwa \(\dfrac{1}{2}\), \(\dfrac{\sqrt{2}}{2}\) und \(\dfrac{\sqrt{3}}{2}\); die meisten Schulbuch- und Klausuraufgaben verwenden sie. |
| Polargleichung | Die Gleichung einer Kurve als Beziehung zwischen \(r\) und \(\theta\). So ist \(r = 2\) der Kreis mit dem Radius 2 um den Ursprung und \(\theta = \dfrac{\pi}{4}\) der Strahl vom Ursprung mit der Steigung 1. Figuren, die durch den Abstand von einem Zentrum bestimmt sind, wie Kreise und Spiralen, haben viel einfachere Gleichungen als in kartesischen Koordinaten. |
Das sollten Sie vorher wissen
Damit Sie die Rechnung auf dieser Seite nicht nur per Knopfdruck, sondern mit echtem Verständnis nutzen, ist hier zusammengestellt, was Sie vorher wissen sollten.
Wenn Sie hängen bleiben, ist es am schnellsten, diese Themen zu wiederholen.
| Das Koordinatensystem (Klasse 5–7, 10–13 Jahre) |
|
| Quadratwurzeln und Wurzelrechnung (Klasse 8–9, 13–15 Jahre) |
|
| Der Satz des Pythagoras (Klasse 8–9, 13–15 Jahre) |
|
| Trigonometrie und Einheitskreis (Klasse 9–11, 14–17 Jahre) |
|
| Bogenmaß (Klasse 10–11, 15–17 Jahre) |
|
| Polarkoordinaten (Oberstufe, 16–18 Jahre) |
|
So berechnen Sie es in Excel
| x-Koordinate | 3 |
| y-Koordinate | 4 |
| Radius r | =WURZEL(B1^2+B2^2) |
| Winkel θ (Bogenmaß, 0 ≤ θ < 2π) | =REST(ARCTAN2(B1;B2);2*PI()) |
| Winkel θ (Grad) | =GRAD(REST(ARCTAN2(B1;B2);2*PI())) |
| Radius r | 2 |
| Winkel θ (Grad) | 60 |
| x-Koordinate = r cos θ | =B1*COS(BOGENMASS(B2)) |
| y-Koordinate = r sin θ | =B1*SIN(BOGENMASS(B2)) |
| Winkel θ (Grad) | 60 |
| Anzahl Umdrehungen n (ganze Zahl, auch negativ) | 1 |
| Verschobener Winkel (Grad) | =B1+360*B2 |
In der ersten Tabelle liefert ARCTAN2(x-Koordinate; y-Koordinate) den Winkel mit bereits erledigter Quadrantenkorrektur (über −π bis π). REST mit 2π macht daraus einen Winkel von 0 bis unter 2π. Für den Beispielpunkt (3 | 4) ergeben sich r = 5 und θ ≈ 0,9273 (etwa 53,13 Grad).
In der zweiten Tabelle rechnet BOGENMASS Grad ins Bogenmaß um. Für das Beispiel r = 2 und θ = 60 Grad ergeben sich x = 1 und y ≈ 1,7320508 (= √3). Excel rechnet mit Dezimalzahlen; exakte Werte wie √3 oder Bruchteile von π erhalten Sie mit dem Rechner auf dieser Seite.
Die dritte Tabelle erzeugt weitere Polarkoordinaten desselben Punkts. Eine volle Umdrehung, 360 Grad, zu den 60 Grad des Beispiels ergibt 420 Grad. Mit n = −1 erhalten Sie −300 Grad – alles derselbe Punkt.
So berechnen Sie es in Google Tabellen
| x-Koordinate | 3 |
| y-Koordinate | 4 |
| Radius r | =WURZEL(B1^2+B2^2) |
| Winkel θ (Bogenmaß, 0 ≤ θ < 2π) | =REST(ARCTAN2(B1;B2);2*PI()) |
| Winkel θ (Grad) | =GRAD(REST(ARCTAN2(B1;B2);2*PI())) |
| Radius r | 2 |
| Winkel θ (Grad) | 60 |
| x-Koordinate = r cos θ | =B1*COS(BOGENMASS(B2)) |
| y-Koordinate = r sin θ | =B1*SIN(BOGENMASS(B2)) |
| Winkel θ (Grad) | 60 |
| Anzahl Umdrehungen n (ganze Zahl, auch negativ) | 1 |
| Verschobener Winkel (Grad) | =B1+360*B2 |
So berechnen Sie es in Python
import math

# Kartesisch → polar
x_coordinate = 3
y_coordinate = 4
radius = math.sqrt(x_coordinate ** 2 + y_coordinate ** 2)
argument = math.atan2(y_coordinate, x_coordinate)   # mit Quadrantenkorrektur (−π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                         # in den Bereich 0 ≤ θ < 2π verschieben
print(f"Radius r = {radius}")
print(f"Winkel θ = {argument} rad ({math.degrees(argument)} Grad)")

# Polar → kartesisch
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"x-Koordinate = {r * math.cos(theta)}")
print(f"y-Koordinate = {r * math.sin(theta)}")
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
x = r cosθ, y = r sinθ
x = r\cos\theta,\quad y = r\sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mtable columnalign="left">
<mtr><mtd>
<mi>x</mi><mo>=</mo><mi>r</mi><mi>cos</mi><mi>θ</mi>
</mtd></mtr>
<mtr><mtd>
<mi>y</mi><mo>=</mo><mi>r</mi><mi>sin</mi><mi>θ</mi>
</mtd></mtr>
</mtable>
</math>
x = r cos theta, y = r sin theta
{x, y} = {r Cos[theta], r Sin[theta]}
x := r*cos(theta); y := r*sin(theta);
[x, y] = pol2cart(theta, r);
x = r cos θ, y = r sin θ
r = √(x² + y²)
r = \sqrt{x^{2} + y^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>x</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>y</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = sqrt(x^2 + y^2)
r = Sqrt[x^2 + y^2]
r := sqrt(x^2 + y^2);
r = hypot(x, y);
r = √(x^2 + y^2)
tanθ = y/x
\tan\theta = \dfrac{y}{x}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>y</mi><mi>x</mi></mfrac>
</mrow>
</math>
tan theta = y/x
theta = ArcTan[x, y]
theta := arctan(y, x);
theta = atan2(y, x);
tan θ = y/x
(r | θ) = (r | θ + 2nπ)
\left(r \,|\, \theta\right) = \left(r \,|\, \theta + 2n\pi\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>(</mo><mi>r</mi><mo>|</mo><mi>θ</mi><mo>)</mo>
<mo>=</mo>
<mo>(</mo><mi>r</mi><mo>|</mo>
<mi>θ</mi><mo>+</mo><mn>2</mn><mi>n</mi><mi>π</mi>
<mo>)</mo>
</mrow>
</math>
(r | theta) = (r | theta + 2 n pi)
theta + 2 n Pi
theta + 2*n*Pi;
theta2 = theta + 2*n*pi;
(r | θ) = (r | θ + 2nπ)
So lassen Sie ChatGPT rechnen
Sie sind ein Rechenassistent für Mathematik (Polarkoordinaten in der Ebene). Führen Sie die folgende Berechnung aus, indem Sie tatsächlich Python-Code ausführen, und stützen Sie Ihre Antwort nur auf die Zahlen aus dem Ausführungsergebnis (nicht im Kopf rechnen und nicht schätzen).

1. Rechnen Sie den Punkt (3 | 4) in kartesischen Koordinaten in Polarkoordinaten (r | θ) um. Geben Sie den Radius r und den Winkel θ an (im Bereich 0 ≤ θ < 2π, im Bogenmaß und in Grad).
2. Rechnen Sie den Punkt (2 | 60°) in Polarkoordinaten in kartesische Koordinaten (x | y) um. Geben Sie x und y als Dezimalzahlen und, wenn möglich, als exakte Werte mit √ an.

Verwenden Sie in Python math.atan2 und math.sqrt und zeigen Sie die verwendeten Formeln und die Zahlen aus dem Ausführungsergebnis.
Anleitung
-
1Werte eingebenTragen Sie die Zahlen, mit denen Sie rechnen möchten, in die Eingabefelder ein
-
2BerechnenKlicken Sie auf die Schaltfläche „Berechnen“
-
3Ergebnis ansehenDas Ergebnis erscheint sofort. Auf derselben Seite finden Sie auch den Rechenweg und die Erklärung der Formel
Die Vorteile von DataChef

Kein Fachwissen nötig – einfach und intuitiv

Keine persönlichen Daten erforderlich

Die Datei wird nach dem Download automatisch gelöscht


Keine Quellenangabe nötig

Keine vorherige Genehmigung erforderlich
Verwandte Funktionen
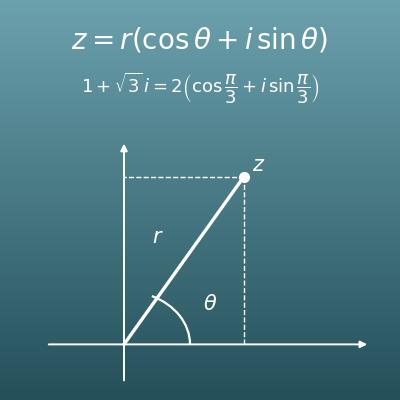
Komplexe Zahl in Polarform umrechnen – Rechner für Betrag und Argument mit Rechenweg und Zahlenebene
Dieselbe Rechnung „Abstand und Richtung“ für eine komplexe Zahl z = a + bi. Diese Seite rechnet Punkte der Ebene um, jene in die Polarform r(cos θ + i sin θ)
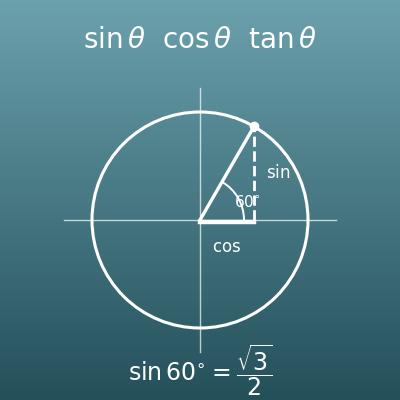
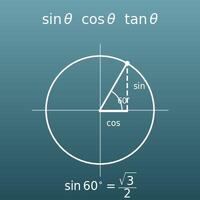
Sinus, Kosinus und Tangens berechnen – Werte und Winkel am Einheitskreis
Prüfen Sie die Werte von cos θ, sin θ und tan θ, die bei der Umrechnung gebraucht werden – mit Einheitskreis
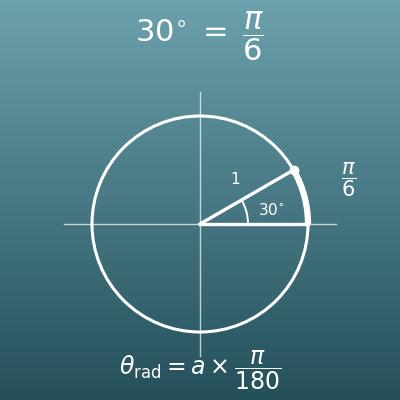
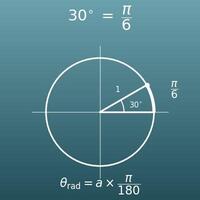
Grad in Bogenmaß umrechnen – und Bogenmaß in Grad (exakt mit π, mit Einheitskreis)
Rechnet Winkel zwischen Gradmaß und Bogenmaß um, mit exakten Werten wie 60° = π/3
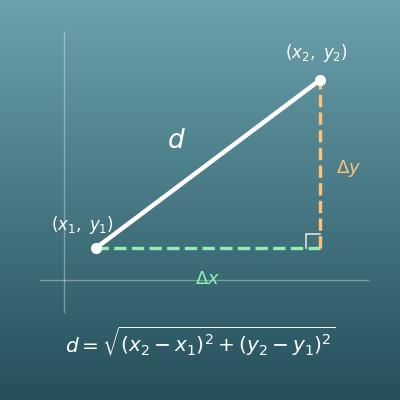
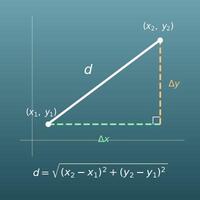
Abstand zweier Punkte berechnen – Rechner mit Abstandsformel, Steigung und Geradengleichung
Berechnet den Abstand zweier Punkte in kartesischen Koordinaten – die Verallgemeinerung des Abstands vom Ursprung (r auf dieser Seite) auf beliebige zwei Punkte