Wählen Sie die Form der Geraden (allgemeine Form oder Normalform) und geben Sie die Koeffizienten und die Koordinaten des Punktes ein. Die Gleichung darunter ist mit den Eingabefeldern verknüpft – Sie können die Zahlen auch direkt in der Gleichung ändern.
Inhaltsverzeichnis
-
Das können Sie auf dieser Seite
-
Wofür braucht man diese Berechnung?
-
Anleitung
-
Formeln und Zeichnungen
-
Symbole und Begriffe
-
Das sollten Sie vorher wissen
-
So berechnen Sie es in Excel
-
So berechnen Sie es in Google Tabellen
-
So berechnen Sie es in Python
-
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
-
So lassen Sie ChatGPT rechnen
-
Die Vorteile von DataChef
-
Verwandte Funktionen
-
Alle Rechner von NumberChef
Das können Sie auf dieser Seite
- Sie geben Koeffizienten und Koordinaten ein und erhalten sofort den Abstand des Punktes \(\mathrm{P}(x_0 \,|\, y_0)\) von der Geraden \(ax + by + c = 0\) (die Länge des Lots vom Punkt auf die Gerade, also der kürzeste Abstand)
- Das Ergebnis erscheint als exakter Wert mit rationalem Nenner wie \(\dfrac{7\sqrt{5}}{5}\) und als Dezimalzahl (12 gültige Ziffern)
- Neben dem Abstand erhalten Sie die Koordinaten des Lotfußpunkts \(\mathrm{H}\) (des Punktes der Geraden, der \(\mathrm{P}\) am nächsten liegt) und die Gleichung des Lots selbst
- Die Gerade können Sie in der allgemeinen Form \(ax + by + c = 0\) oder in der Normalform \(y = mx + k\) eingeben (bei der Normalform zeigt der Rechenweg auch die Umformung in die allgemeine Form)
- Auch den Abstand zweier paralleler Geraden \(ax + by + c_1 = 0\) und \(ax + by + c_2 = 0\) berechnen Sie auf derselben Seite
- Das Ergebnis sehen Sie auch als Zeichnung im Koordinatensystem. Außerdem finden Sie hier eine leicht verständliche Erklärung der Formeln sowie Formeln zum Kopieren für Excel, Google Tabellen und Python
Wofür braucht man diese Berechnung?
Die Position, die Ihr Smartphone oder Navi empfängt, weicht oft um einige Meter bis mehrere Dutzend Meter ab. Würde die App diesen Punkt einfach einzeichnen, stünden Sie mitunter in einem Gebäude oder mitten auf einem Feld. Deshalb berechnet die Karten-App den Abstand des gemessenen Punktes zu jeder Straße in der Nähe (auf der Karte eine Folge von Strecken) und setzt den Punkt auf die nächstgelegene Straße. Das nennt man Map-Matching, und im Kern steckt der Abstand Punkt–Gerade.
Bestimmt die App auch den Lotfußpunkt, weiß sie genau, wo auf dieser Straße Sie sind – und kann sagen, wie weit es noch bis zur nächsten Abzweigung ist.
Baupläne haben ein Achsraster, Straßen- und Bahnplanungen eine Achse (Mittellinie). Die Lage von Stützen, Wänden, Bordsteinen und Pflöcken wird als „Abstand von der Bezugslinie“ angegeben – und dieser Abstand ist genau der Abstand Punkt–Gerade. Auf der Baustelle berechnen Vermesser ihn aus den mit einem Tachymeter gemessenen Koordinaten und vergleichen ihn mit dem Sollwert.
Einen Bordstein im Abstand der halben Fahrbahnbreite von der Straßenachse zu setzen, ist dieselbe Rechnung, entlang der Straße wiederholt.
Das Klassifikationsverfahren Support Vector Machine zieht eine Linie (in höheren Dimensionen eine Ebene) zwischen zwei Gruppen von Daten. Es wählt die Linie, die von den Datenpunkten beider Gruppen möglichst weit entfernt ist, und dieses „wie weit“ ist der Abstand Punkt–Gerade. Die Linie mit dem breitesten Abstand (Margin) macht erfahrungsgemäß weniger Fehler bei Daten, die das Modell noch nicht kennt.
Schon vor dem Siegeszug des Deep Learning war das ein Standardverfahren für Spamfilter und Bildklassifikation, und bei wenigen Trainingsdaten ist es noch heute eine starke Wahl.
Die Spurerkennung beim autonomen Fahren und das Geraderücken eingescannter Dokumente brauchen beide die Gerade, die am besten zu einer Menge erkannter Punkte passt. Wie gut eine Gerade passt, misst man, indem man die quadrierten Abstände aller Punkte zur Geraden addiert; gewählt wird die Gerade mit der kleinsten Summe.
Auch RANSAC, ein Verfahren, das eine Gerade unter Nichtbeachtung von Ausreißern anpasst, verwendet den Abstand Punkt–Gerade: Punkte innerhalb eines festen Abstands zur Geraden gelten als passend.
Zoomt man in einer Karten-App heraus, verschwinden kleine Biegungen von Küstenlinien und Straßen automatisch. Dahinter steckt der Douglas-Peucker-Algorithmus. Er sucht den Punkt, der am weitesten von der Geraden zwischen den beiden Enden eines Linienzugs entfernt ist. Ist dieser Abstand kleiner als ein festgelegter Grenzwert, fallen alle Punkte dazwischen weg; sonst wird der Linienzug an diesem Punkt geteilt und die Prüfung wiederholt.
Die Form wirkt trotz viel weniger Daten richtig, weil der Algorithmus mit einem echten Abstand misst, „wie weit daneben“ jeder Punkt liegt.
Formeln und Zeichnungen
Symbole und Begriffe
Symbole
| \(d\) | d | Ein häufiger Buchstabe für Abstände, nach lateinisch „distantia“ (englisch „distance“). Auf dieser Seite ist es der Abstand des Punktes von der Geraden (die Länge des Lots). |
| \(a,\ b,\ c\) | a, b, c | Die Koeffizienten der Geraden \(ax + by + c = 0\). \(a\) ist die Zahl vor \(x\), \(b\) die Zahl vor \(y\) und \(c\) der Term ohne Variable (das absolute Glied). Für feste Zahlen nimmt man üblicherweise Buchstaben vom Anfang des Alphabets. |
| \(x_0,\ y_0\) | x null, y null | Die Koordinaten des Punktes \(\mathrm{P}\), dessen Abstand Sie suchen. Die kleine 0 unten rechts ist ein Index. Sie zeigt, dass es die Koordinate eines festen Punktes ist und nicht die Variable \(x\). |
| \(\mathrm{P},\ \mathrm{H},\ \mathrm{A}\) | P, H, A | Namen von Punkten. \(\mathrm{P}\) steht für „Punkt“. \(\mathrm{H}\) ist ein üblicher Name für den Lotfußpunkt (wie der Fußpunkt einer Höhe; in deutschen Lehrbüchern auch \(\mathrm{F}\) oder \(\mathrm{L}\)). \(\mathrm{A}\) ist ein Hilfspunkt auf der Geraden. |
| \(\left|\ \right|\) | Betrag | Das Betragszeichen. Eine positive Zahl bleibt, wie sie ist; eine negative verliert ihr Minus (\(|-7| = 7\)). Ein Abstand ist nie negativ, deshalb nimmt die Formel den Betrag des eingesetzten Wertes. |
| \(\sqrt{\ }\) | Wurzel | Das Wurzelzeichen: die Zahl (0 oder größer), die quadriert die Zahl unter der Wurzel ergibt. \(\sqrt{5}\) ist die Zahl, deren Quadrat 5 ist. Das Zeichen soll aus einem gestreckten r für lateinisch „radix“ (Wurzel) entstanden sein. |
| \(\vec{n}\) | Vektor n | Der Normalenvektor: ein Vektor, der senkrecht auf der Geraden steht. Das n kommt von „Normale“ (Senkrechte). Für die Gerade \(ax + by + c = 0\) ist \(\vec{n} = (a,\ b)\). |
| \(\left|\vec{n}\right|\) | Betrag von Vektor n | Der Betrag eines Vektors (die Länge des Pfeils). Für \(\vec{n} = (a,\ b)\) ist \(|\vec{n}| = \sqrt{a^2 + b^2}\) – das ist der Nenner der Abstandsformel. |
| \(\vec{n}\cdot\overrightarrow{\mathrm{AP}}\) | n mal AP (Skalarprodukt) | Das Skalarprodukt zweier Vektoren: entsprechende Komponenten multiplizieren und addieren (für \((a,\ b)\) und \((p,\ q)\) ist es \(ap + bq\)). Es zeigt, wie sehr die beiden Richtungen übereinstimmen. Der Malpunkt steht hier für eine andere Rechenart als die gewöhnliche Multiplikation. |
| \(t\) | t | Der Faktor, der angibt, um wie viele Exemplare des Normalenvektors man von \(\mathrm{P}\) aus gehen muss, um die Gerade zu erreichen. Für solche veränderlichen Zahlen nimmt man gern \(t\) (vom englischen „time“, Zeit), wie beim Parameter einer Geradengleichung. |
| \(m,\ k\) | m, k | Steigung und y-Achsenabschnitt in der Normalform \(y = mx + k\). \(m\) ist der übliche Buchstabe für die Steigung. In deutschen Lehrbüchern heißt der y-Achsenabschnitt meist \(b\) (\(y = mx + b\)), diese Seite verwendet aber \(k\), damit er nicht mit dem \(b\) der allgemeinen Form verwechselt wird. |
| \(c_1,\ c_2\) | c eins, c zwei | Die absoluten Glieder der beiden parallelen Geraden. Die kleinen Zahlen unten rechts sind Indizes, die die erste von der zweiten Geraden unterscheiden. |
| \(\ell_1,\ \ell_2\) | l eins, l zwei | Namen von Geraden. Man verwendet gern ein Schreibschrift-\(\ell\) nach dem englischen „line“; in deutschen Lehrbüchern heißen Geraden oft auch \(g\) und \(h\). |
Begriffe
| Abstand Punkt–Gerade | Die Länge des Lots vom Punkt auf die Gerade. Sie ist kürzer als die Entfernung zu jedem anderen Punkt der Geraden, also auch der kürzeste Abstand zwischen Punkt und Gerade. Meist Thema der analytischen Geometrie in der Oberstufe (Klasse 11–12, 16–18 Jahre). |
| Lot | Eine Gerade oder Strecke, die eine andere Gerade im rechten Winkel schneidet. „Fällt“ man von einem Punkt das Lot auf eine Gerade, ist seine Länge der Abstand des Punktes von der Geraden. |
| Lotfußpunkt | Der Punkt, in dem das Lot von einem Punkt die Gerade trifft. Er ist die Stelle der Geraden, die dem Punkt am nächsten liegt. |
| allgemeine Form | Die Geradengleichung in der Form \(ax + by + c = 0\) (auch Koordinatenform; manche Bücher schreiben \(ax + by = c\)). Auch senkrechte Geraden wie \(x = 3\) lassen sich so schreiben, also passt jede Gerade in dieselbe Form. |
| Normalform | Die Geradengleichung in der Form \(y = mx + k\) (in den meisten Lehrbüchern \(y = mx + b\); in Österreich Hauptform). Steigung und Schnittpunkt mit der \(y\)-Achse sieht man auf einen Blick, senkrechte Geraden lassen sich so aber nicht schreiben. Nicht zu verwechseln mit der Hesseschen Normalform. |
| Normalenvektor | Ein Vektor, der senkrecht auf einer Geraden (oder Ebene) steht. Der Normalenvektor der Geraden \(ax + by + c = 0\) ist \((a,\ b)\). Die Abstandsformel misst die Länge in Richtung dieses Normalenvektors. |
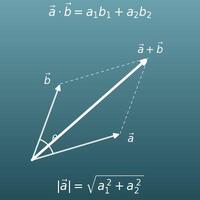
| Skalarprodukt | Eine Rechnung, die aus zwei Vektoren eine Zahl macht: entsprechende Komponenten multiplizieren und addieren (\((a,\ b)\cdot(p,\ q) = ap + bq\)). Es ist auch gleich \(|\vec{u}||\vec{v}|\cos\theta\). Ist es 0, stehen die beiden Vektoren senkrecht aufeinander. |
| Projektion | Der Schatten, den ein Vektor senkrecht auf die Richtung eines anderen Vektors wirft (Orthogonalprojektion). Der Abstand eines Punktes von einer Geraden ist die Länge des Schattens von \(\overrightarrow{\mathrm{AP}}\) in Richtung des Normalenvektors. |
| Betrag | Die Größe einer Zahl ohne Vorzeichen, also ihr Abstand von 0 auf der Zahlengeraden (\(|-7| = 7\), \(|7| = 7\)). Ein Abstand ist nie negativ, deshalb verwendet die Formel den Betrag. |
| Nenner rational machen | Eine Wurzel aus dem Nenner entfernen, indem man Zähler und Nenner mit derselben Zahl multipliziert (erweitert). Erweitert man \(\dfrac{7}{\sqrt{5}}\) mit \(\sqrt{5}\), erhält man \(\dfrac{7\sqrt{5}}{5}\). Wird meist in Klasse 9 (14–15 Jahre) behandelt; Endergebnisse schreibt man üblicherweise so. |
| parallel | Zwei Geraden, die sich nie schneiden, so weit man sie auch verlängert. \(a_1x + b_1y + c_1 = 0\) und \(a_2x + b_2y + c_2 = 0\) sind parallel oder identisch, wenn die Koeffizienten von \(x\) und \(y\) im gleichen Verhältnis stehen (als Gleichung \(a_1b_2 - a_2b_1 = 0\)). Stehen auch die absoluten Glieder in diesem Verhältnis, liegen die Geraden aufeinander. |
| Spiegelpunkt | Der Punkt, den man erhält, wenn man einen Punkt an einer Geraden spiegelt. Kennt man den Lotfußpunkt \(\mathrm{H}\), ist der Spiegelpunkt von \(\mathrm{P}\) gleich \(2\mathrm{H} - \mathrm{P}\). |
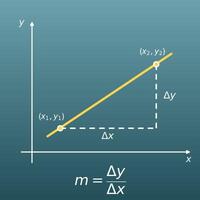
| Koordinatensystem | Eine Ebene mit \(x\)-Achse und \(y\)-Achse, in der jeder Punkt als Paar \((x \,|\, y)\) geschrieben wird. Damit lassen sich Geometrieaufgaben in Rechnungen verwandeln. |
Das sollten Sie vorher wissen
Damit Sie die Berechnung auf dieser Seite wirklich verstehen und nicht nur auf den Knopf drücken, hilft Ihnen das folgende Vorwissen.
Wenn Sie nicht weiterkommen, ist eine Wiederholung dieser Themen der schnellste Weg.
| Koordinatensystem und Koordinaten von Punkten (Klasse 5–6, 10–12 Jahre) |
|
| Geradengleichungen (Klasse 8, 13–14 Jahre, und Oberstufe) |
|
| Quadratwurzeln und Nenner rational machen (Klasse 9, 14–15 Jahre) |
|
| Betrag (Klasse 6–7, 11–13 Jahre) |
|
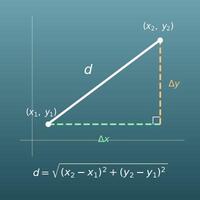
| Satz des Pythagoras und Abstand zweier Punkte (Klasse 8–9, 13–15 Jahre) |
|
| Vektoren und Skalarprodukt (Oberstufe, Klasse 11–12, 16–18 Jahre) |
|
So berechnen Sie es in Excel
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied c | -3 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Zähler |a*x0+b*y0+c| | =ABS(B1*B4+B2*B5+B3) |
| Nenner √(a^2+b^2) | =WURZEL(B1^2+B2^2) |
| Abstand d | =B6/B7 |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| x-Koordinate von A (auf der Geraden) | 3 |
| y-Koordinate von A (auf der Geraden) | 0 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Skalarprodukt n·AP | =B1*(B5-B3)+B2*(B6-B4) |
| Länge des Normalenvektors |n| | =WURZEL(B1^2+B2^2) |
| Abstand d | =ABS(B7)/B8 |
| Steigung m | 2 |
| y-Achsenabschnitt k | 1 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Abstand d | =ABS(B1*B3-B4+B2)/WURZEL(B1^2+1) |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied c | -3 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Faktor t | =(B1*B4+B2*B5+B3)/(B1^2+B2^2) |
| x-Koordinate von H | =B4-B1*B6 |
| y-Koordinate von H | =B5-B2*B6 |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied der 1. Geraden c1 | -3 |
| Absolutes Glied der 2. Geraden c2 | 7 |
| Abstand d | =ABS(B3-B4)/WURZEL(B1^2+B2^2) |
„^“ steht für die Potenz, ABS liefert den Betrag und WURZEL die Quadratwurzel.
Die erste Tabelle ist das Beispiel mit dem Punkt (4 | 3) und der Geraden x + 2y − 3 = 0. Der Zähler ist 7, der Nenner etwa 2,2360679775 und der Abstand etwa 3,1304951685.
Die zweite Tabelle prüft, dass „Skalarprodukt von Normalenvektor und AP geteilt durch die Länge des Normalenvektors“ denselben Abstand ergibt. Das Skalarprodukt ist 7, der Abstand etwa 3,1304951685 – wie in der ersten Tabelle.
Die dritte Tabelle ist das Beispiel mit dem Punkt (4 | 3) und der Geraden y = 2x + 1. Der Abstand ist etwa 2,683281573.
Die vierte Tabelle ergibt t = 1,4 sowie die Koordinaten 2,6 und 0,2; der Lotfußpunkt ist also (2,6 | 0,2) = (13/5 | 1/5).
Die fünfte Tabelle ist der Abstand von x + 2y − 3 = 0 und x + 2y + 7 = 0. Das Ergebnis ist etwa 4,472135955.
So berechnen Sie es in Google Tabellen
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied c | -3 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Zähler |a*x0+b*y0+c| | =ABS(B1*B4+B2*B5+B3) |
| Nenner √(a^2+b^2) | =WURZEL(B1^2+B2^2) |
| Abstand d | =B6/B7 |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| x-Koordinate von A (auf der Geraden) | 3 |
| y-Koordinate von A (auf der Geraden) | 0 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Skalarprodukt n·AP | =B1*(B5-B3)+B2*(B6-B4) |
| Länge des Normalenvektors |n| | =WURZEL(B1^2+B2^2) |
| Abstand d | =ABS(B7)/B8 |
| Steigung m | 2 |
| y-Achsenabschnitt k | 1 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Abstand d | =ABS(B1*B3-B4+B2)/WURZEL(B1^2+1) |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied c | -3 |
| x-Koordinate von P | 4 |
| y-Koordinate von P | 3 |
| Faktor t | =(B1*B4+B2*B5+B3)/(B1^2+B2^2) |
| x-Koordinate von H | =B4-B1*B6 |
| y-Koordinate von H | =B5-B2*B6 |
| x-Koeffizient a | 1 |
| y-Koeffizient b | 2 |
| Absolutes Glied der 1. Geraden c1 | -3 |
| Absolutes Glied der 2. Geraden c2 | 7 |
| Abstand d | =ABS(B3-B4)/WURZEL(B1^2+B2^2) |
So berechnen Sie es in Python
from fractions import Fraction

# Gerade ax + by + c = 0 (ein Bruch wie 3/4 wird als Fraction(3, 4) geschrieben)
a = Fraction(1)
b = Fraction(2)
c = Fraction(-3)

# Koordinaten des Punktes P
x0 = Fraction(4)
y0 = Fraction(3)

# Punkt in die Gleichung eingesetzt (mit Vorzeichen) und das Quadrat der Länge des Normalenvektors
substituted = a * x0 + b * y0 + c
square = a * a + b * b

distance = abs(float(substituted)) / float(square) ** 0.5
print(f"Zähler |a*x0+b*y0+c| = {abs(substituted)}")
print(f"Nenner √(a^2+b^2) = √{square}")
print(f"Abstand d = {distance}")

# Lotfußpunkt H (um das t-Fache des Normalenvektors zurückgehen)
t = substituted / square
foot_x = x0 - a * t
foot_y = y0 - b * t
print(f"Faktor t = {t}")
print(f"Lotfußpunkt H = ({foot_x}, {foot_y})")
So schreiben Sie die Formel in LaTeX und anderen Formelsprachen (zum Kopieren)
d = |a·x₀ + b·y₀ + c| ÷ √(a² + b²)
d = \frac{\left|a x_0 + b y_0 + c\right|}{\sqrt{a^{2} + b^{2}}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>d</mi>
    <mo>=</mo>
    <mfrac>
      <mrow>
        <mo>|</mo>
        <mi>a</mi><msub><mi>x</mi><mn>0</mn></msub>
        <mo>+</mo>
        <mi>b</mi><msub><mi>y</mi><mn>0</mn></msub>
        <mo>+</mo>
        <mi>c</mi>
        <mo>|</mo>
      </mrow>
      <msqrt>
        <mrow>
          <msup><mi>a</mi><mn>2</mn></msup>
          <mo>+</mo>
          <msup><mi>b</mi><mn>2</mn></msup>
        </mrow>
      </msqrt>
    </mfrac>
  </mrow>
</math>
d = abs(a*x_0 + b*y_0 + c)/sqrt(a^2 + b^2)
d = Abs[a x0 + b y0 + c]/Sqrt[a^2 + b^2]
d := abs(a*x0 + b*y0 + c)/sqrt(a^2 + b^2);
d = abs(a*x0 + b*y0 + c)/sqrt(a^2 + b^2);
d = |a x_0+b y_0+c|/√(a^2+b^2)
d = |n·AP| ÷ |n|
d = \frac{\left|\vec{n}\cdot\overrightarrow{\mathrm{AP}}\right|}{\left|\vec{n}\right|}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<mover><mi>n</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mrow><mi>A</mi><mi>P</mi></mrow><mo>→</mo></mover>
<mo>|</mo>
</mrow>
<mrow>
<mo>|</mo>
<mover><mi>n</mi><mo>→</mo></mover>
<mo>|</mo>
</mrow>
</mfrac>
</mrow>
</math>
d = abs(vec n * vec(AP))/abs(vec n)
d = Abs[n . ap]/Norm[n]
d := abs(DotProduct(n, ap))/Norm(n, 2);
d = abs(dot(n, ap))/norm(n);
d = |n\vec ∙AP\vec |/|n\vec |
d = |m·x₀ − y₀ + k| ÷ √(m² + 1)
d = \frac{\left|m x_0 - y_0 + k\right|}{\sqrt{m^{2} + 1}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<mi>m</mi><msub><mi>x</mi><mn>0</mn></msub>
<mo>−</mo>
<msub><mi>y</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>k</mi>
<mo>|</mo>
</mrow>
<msqrt>
<mrow>
<msup><mi>m</mi><mn>2</mn></msup>
<mo>+</mo>
<mn>1</mn>
</mrow>
</msqrt>
</mfrac>
</mrow>
</math>
d = abs(m*x_0 - y_0 + k)/sqrt(m^2 + 1)
d = Abs[m x0 - y0 + k]/Sqrt[m^2 + 1]
d := abs(m*x0 - y0 + k)/sqrt(m^2 + 1);
d = abs(m*x0 - y0 + k)/sqrt(m^2 + 1);
d = |m x_0-y_0+k|/√(m^2+1)
H = (x₀ − t·a, y₀ − t·b) t = (a·x₀ + b·y₀ + c) ÷ (a² + b²)
\mathrm{H} = \left(x_0 - t a,\ y_0 - t b\right),\quad t = \frac{a x_0 + b y_0 + c}{a^{2} + b^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi mathvariant="normal">H</mi>
<mo>=</mo>
<mo>(</mo>
<mrow><msub><mi>x</mi><mn>0</mn></msub><mo>−</mo><mi>t</mi><mi>a</mi></mrow>
<mo>,</mo>
<mrow><msub><mi>y</mi><mn>0</mn></msub><mo>−</mo><mi>t</mi><mi>b</mi></mrow>
<mo>)</mo>
<mo>,</mo>
<mi>t</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mi>a</mi><msub><mi>x</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>b</mi><msub><mi>y</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>c</mi>
</mrow>
<mrow>
<msup><mi>a</mi><mn>2</mn></msup>
<mo>+</mo>
<msup><mi>b</mi><mn>2</mn></msup>
</mrow>
</mfrac>
</mrow>
</math>
H = (x_0 - t*a, y_0 - t*b), t = (a*x_0 + b*y_0 + c)/(a^2 + b^2)
t = (a x0 + b y0 + c)/(a^2 + b^2); h = {x0 - t a, y0 - t b}
t := (a*x0 + b*y0 + c)/(a^2 + b^2); H := [x0 - t*a, y0 - t*b];
t = (a*x0 + b*y0 + c)/(a^2 + b^2); H = [x0 - t*a, y0 - t*b];
H = (x_0-t a, y_0-t b), t = (a x_0+b y_0+c)/(a^2+b^2)
d = |c₁ − c₂| ÷ √(a² + b²)
d = \frac{\left|c_1 - c_2\right|}{\sqrt{a^{2} + b^{2}}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<msub><mi>c</mi><mn>1</mn></msub>
<mo>−</mo>
<msub><mi>c</mi><mn>2</mn></msub>
<mo>|</mo>
</mrow>
<msqrt>
<mrow>
<msup><mi>a</mi><mn>2</mn></msup>
<mo>+</mo>
<msup><mi>b</mi><mn>2</mn></msup>
</mrow>
</msqrt>
</mfrac>
</mrow>
</math>
d = abs(c_1 - c_2)/sqrt(a^2 + b^2)
d = Abs[c1 - c2]/Sqrt[a^2 + b^2]
d := abs(c1 - c2)/sqrt(a^2 + b^2);
d = abs(c1 - c2)/sqrt(a^2 + b^2);
d = |c_1-c_2|/√(a^2+b^2)
So lassen Sie ChatGPT rechnen
Sie sind ein Rechenassistent für Mathematik (analytische Geometrie). Führen Sie die folgende Berechnung aus, indem Sie tatsächlich Python-Code ausführen, und stützen Sie Ihre Antwort nur auf die Zahlen aus dem Ausführungsergebnis (nicht im Kopf rechnen und nicht schätzen).

Bestimmen Sie für den Punkt P(4 | 3) und die Gerade x + 2y − 3 = 0:
1. den Abstand des Punktes von der Geraden (als exakten Wert mit rationalem Nenner und als Dezimalzahl)
2. die Koordinaten des Lotfußpunkts des Lots vom Punkt auf die Gerade (als gekürzte Brüche)
3. die Gleichung dieses Lots (der Geraden durch den Punkt, die senkrecht auf der gegebenen Geraden steht)

Rechnen Sie in Python exakt mit dem Modul fractions aus der Standardbibliothek und mit sympy. Geben Sie die verwendeten Formeln und die Zahlen aus dem Ausführungsergebnis an.
Anleitung
-
1Werte eingebenTragen Sie die Zahlen, mit denen Sie rechnen möchten, in die Eingabefelder ein
-
2BerechnenKlicken Sie auf die Schaltfläche „Berechnen“
-
3Ergebnis ansehenDas Ergebnis erscheint sofort. Auf derselben Seite finden Sie auch den Rechenweg und die Erklärung der Formel
Die Vorteile von DataChef

Kein Fachwissen nötig – einfach und intuitiv

Keine persönlichen Daten erforderlich

Die Datei wird nach dem Download automatisch gelöscht


Keine Quellenangabe nötig

Keine vorherige Genehmigung erforderlich
Verwandte Funktionen
Steigung berechnen – Rechner für Steigung, Abstand und Steigungswinkel einer Geraden
Berechnet aus zwei Punkten Steigung, Abstand, Steigungswinkel und Geradengleichung
Abstand zweier Punkte berechnen – Rechner mit Abstandsformel, Steigung und Geradengleichung
Berechnet die Länge der Strecke zwischen zwei Punkten und die Gleichung der Geraden durch sie
Vektorrechner – Skalarprodukt, Betrag, Winkel und Linearkombination
Berechnet Summe, Differenz, Vielfache, Betrag, Skalarprodukt, Winkel und Einheitsvektor von Vektoren in Komponentenform
Kreisgleichung berechnen – Mittelpunkt und Radius bestimmen (allgemeine Form ⇔ Mittelpunktform, Kreis und Gerade)
Bringt eine Kreisgleichung durch quadratische Ergänzung in die Mittelpunktsform, bestimmt Mittelpunkt und Radius exakt und prüft, wie eine Gerade den Kreis schneidet