



























































































Choisissez la forme de l’équation de la droite (équation cartésienne ou équation réduite), puis entrez les coefficients et les coordonnées du point. L’équation ci-dessous est liée aux champs de saisie : vous pouvez aussi modifier directement les nombres dans l’équation.
Table des matières
-
Ce que vous pouvez faire sur cette page
-
À quoi sert ce calcul ?
-
Mode d'emploi
-
Formules et figures
-
Symboles et termes
-
Ce qu’il est utile de savoir avant de commencer
-
Calculer avec Excel
-
Calculer avec Google Sheets
-
Calculer avec Python
-
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
-
Faire faire le calcul par ChatGPT
-
Les atouts de DataChef
-
Fonctions connexes
-
Liste des calculatrices NumberChef
Ce que vous pouvez faire sur cette page
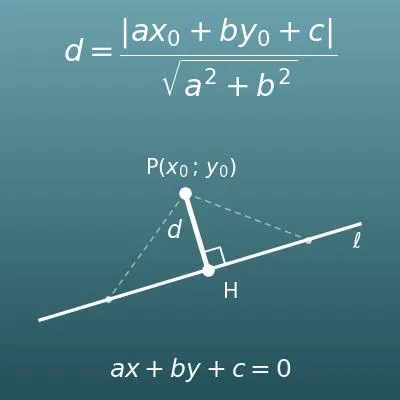
- Entrez les coefficients et les coordonnées : la distance du point \(\mathrm{P}(x_0\,;\,y_0)\) à la droite \(ax + by + c = 0\) s’affiche tout de suite (la longueur de la perpendiculaire menée du point à la droite, c’est-à-dire la plus courte distance)
- La réponse est donnée à la fois en valeur exacte sans racine au dénominateur, comme \(\dfrac{7\sqrt{5}}{5}\), et en écriture décimale (12 chiffres significatifs)
- En plus de la distance, vous obtenez les coordonnées du projeté orthogonal \(\mathrm{H}\) (le point de la droite le plus proche de \(\mathrm{P}\)) et l’équation de la perpendiculaire elle-même
- Vous pouvez entrer la droite par une équation cartésienne \(ax + by + c = 0\) ou par son équation réduite \(y = mx + k\) (dans ce cas, les étapes montrent aussi le passage à l’équation cartésienne)
- La distance entre deux droites parallèles \(ax + by + c_1 = 0\) et \(ax + by + c_2 = 0\) se calcule sur le même écran
- Vous pouvez vérifier le résultat sur une figure dans un repère. Une explication simple des formules et des formules à copier-coller pour Excel, Google Sheets et Python se trouvent aussi sur cette page
À quoi sert ce calcul ?
La position reçue par votre téléphone ou votre GPS peut être fausse de quelques mètres à plusieurs dizaines de mètres. Si l’appli affichait simplement ce point, vous pourriez apparaître dans un immeuble ou au milieu d’un champ. Les applis de cartes calculent donc la distance du point mesuré à chaque route voisine (sur la carte, un ensemble de segments) et placent le point sur la route la plus proche. C’est ce qu’on appelle le map matching, et la distance d’un point à une droite en est le cœur.
Si l’appli calcule aussi le projeté orthogonal, elle sait exactement où vous êtes sur cette route, et peut donc vous dire à quelle distance se trouve le prochain virage.
Les plans de bâtiment comportent des axes (les files), et les projets de routes et de voies ferrées un axe central. La position des poteaux, des murs, des bordures et des piquets est donnée par « la distance à la ligne de référence ». Cet écart est exactement la distance d’un point à une droite. Sur le chantier, le géomètre la calcule à partir des coordonnées mesurées avec une station totale et la compare à la valeur du projet.
Placer une bordure à une demi-largeur de chaussée de l’axe revient à répéter ce même calcul tout le long de la route.
Une méthode de classification appelée machine à vecteurs de support (SVM) trace une droite (un plan en dimension supérieure) entre deux groupes de données. Elle choisit la droite la plus éloignée possible des points des deux groupes, et cet éloignement est la distance d’un point à une droite. Choisir la droite qui laisse l’écart le plus large (la marge) permet en principe de faire moins d’erreurs sur des données que le modèle n’a pas encore vues.
C’était une méthode de référence pour le filtrage des spams et la classification d’images avant l’essor de l’apprentissage profond, et elle reste un bon choix quand il y a peu de données d’entraînement.
La détection des voies d’une voiture autonome et le redressement d’un document scanné ont besoin de la droite qui s’ajuste le mieux à un ensemble de points détectés. On mesure la qualité de l’ajustement en additionnant les carrés des distances de chaque point à la droite, et on choisit la droite pour laquelle ce total est le plus petit.
RANSAC, une méthode qui ajuste une droite en ignorant les valeurs aberrantes, utilise aussi la distance point-droite : les points situés à moins d’une certaine distance de la droite sont considérés comme bien ajustés.
Quand vous dézoomez dans une appli de cartes, les petits détours des côtes et des routes disparaissent automatiquement. On utilise pour cela l’algorithme de Ramer-Douglas-Peucker. Il cherche le point le plus éloigné de la droite qui relie les deux extrémités d’un tracé. Si cette distance est inférieure à un seuil, tous les points intermédiaires sont supprimés ; sinon, le tracé est coupé en ce point et la vérification recommence.
La forme reste fidèle avec beaucoup moins de données, car l’algorithme mesure « à quel point » chaque point s’écarte de la droite avec une vraie distance.
Formules et figures
Symboles et termes
Symboles
| \(d\) | d | Une lettre souvent utilisée pour une distance (initiale de « distance »). Sur cette page, c’est la distance du point à la droite (la longueur de la perpendiculaire). |
| \(a,\ b,\ c\) | a, b, c | Les coefficients de la droite \(ax + by + c = 0\). \(a\) est le nombre devant \(x\), \(b\) le nombre devant \(y\), et \(c\) le terme sans lettre (la constante). On utilise souvent les premières lettres de l’alphabet pour des nombres fixés. |
| \(x_0,\ y_0\) | x zéro, y zéro | Les coordonnées du point \(\mathrm{P}\) dont on cherche la distance. Le petit 0 en bas à droite est un indice : il indique qu’il s’agit des coordonnées d’un point fixé, et non de la variable \(x\). (On lit aussi « x indice zéro ».) |
| \(\mathrm{P},\ \mathrm{H},\ \mathrm{A}\) | P, H, A | Des noms de points. \(\mathrm{P}\) comme « point ». \(\mathrm{H}\) est la lettre habituelle du projeté orthogonal (comme le pied d’une hauteur). \(\mathrm{A}\) est un point auxiliaire pris sur la droite. |
| \(\left|\ \right|\) | valeur absolue | Le symbole de la valeur absolue. Un nombre positif reste le même ; un nombre négatif perd son signe moins (\(|-7| = 7\)). Une distance n’est jamais négative, donc la formule prend la valeur absolue de la valeur obtenue. |
| \(\sqrt{\ }\) | racine carrée | Le symbole de la racine carrée : le nombre positif ou nul dont le carré est le nombre sous la racine. \(\sqrt{5}\) est le nombre dont le carré vaut 5. Le symbole viendrait d’un r allongé, pour « radix » (racine). |
| \(\vec{n}\) | vecteur n | Un vecteur normal : un vecteur dont la direction est perpendiculaire à la droite. La lettre n vient de « normal » (perpendiculaire). Pour la droite \(ax + by + c = 0\), \(\vec{n} = (a\,;\,b)\). |
| \(\left|\vec{n}\right|\) | norme du vecteur n | La norme d’un vecteur (la longueur de la flèche). Pour \(\vec{n} = (a\,;\,b)\), \(|\vec{n}| = \sqrt{a^2 + b^2}\) : c’est le dénominateur de la formule de la distance. En France, on l’écrit souvent \(\|\vec{n}\|\). |
| \(\vec{n}\cdot\overrightarrow{\mathrm{AP}}\) | n scalaire AP | Le produit scalaire de deux vecteurs : on multiplie les coordonnées correspondantes et on additionne (pour \((a\,;\,b)\) et \((p\,;\,q)\), c’est \(ap + bq\)). Il indique à quel point les deux directions vont dans le même sens. Le point surélevé désigne une opération différente de la multiplication ordinaire. |
| \(t\) | t | Le coefficient qui indique de combien de fois le vecteur normal il faut se déplacer depuis \(\mathrm{P}\) pour atteindre la droite. On utilise souvent la lettre \(t\) pour un nombre qui peut varier ainsi (un paramètre). |
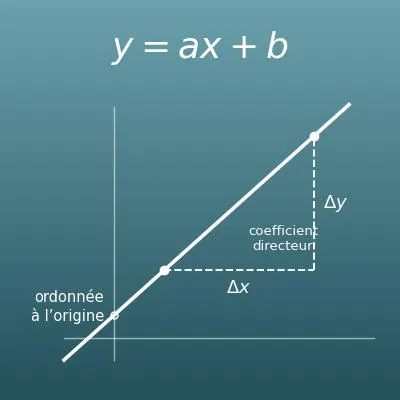
| \(m,\ k\) | m, k | Le coefficient directeur et l’ordonnée à l’origine de l’équation réduite \(y = mx + k\). Les manuels français écrivent en général \(y = mx + p\) ; cette page utilise \(k\) pour ne pas confondre avec d’autres lettres des formules. |
| \(c_1,\ c_2\) | c indice 1, c indice 2 | Les constantes des deux droites parallèles. Les petits nombres en bas à droite sont des indices qui distinguent la première droite de la seconde. |
| \(\ell_1,\ \ell_2\) | l indice 1, l indice 2 | Des noms de droites. La lettre cursive \(\ell\) (un l, initiale de l’anglais « line ») sert souvent à nommer des droites. Les manuels français utilisent aussi \(d_1\) et \(d_2\) ou \(\mathcal{D}_1\) et \(\mathcal{D}_2\). |
Termes
| distance d’un point à une droite | La longueur de la perpendiculaire menée du point à la droite. Elle est plus courte que la distance à n’importe quel autre point de la droite : c’est donc aussi la plus courte distance entre le point et la droite. On l’étudie au lycée, en première (spécialité mathématiques), en géométrie repérée. |
| perpendiculaire | Une droite ou un segment qui coupe une autre droite à angle droit. Si l’on mène la perpendiculaire d’un point à une droite, sa longueur est la distance du point à la droite. |
| projeté orthogonal | Le point où la perpendiculaire menée d’un point coupe la droite (on dit aussi le pied de la perpendiculaire). C’est le point de la droite le plus proche du point de départ. |
| équation cartésienne | L’écriture de l’équation d’une droite sous la forme \(ax + by + c = 0\). Les droites verticales (comme \(x = 3\)) s’écrivent aussi ainsi : toutes les droites ont donc la même forme. |
| équation réduite | L’écriture de l’équation d’une droite sous la forme \(y = mx + k\) (dans les manuels français, \(y = mx + p\)). On lit d’un coup d’œil le coefficient directeur et le point d’intersection avec l’axe des ordonnées, mais les droites verticales ne peuvent pas s’écrire ainsi (on écrit alors \(x = c\)). |
| vecteur normal | Un vecteur dont la direction est perpendiculaire à une droite (ou à un plan). Un vecteur normal à la droite \(ax + by + c = 0\) est \((a\,;\,b)\). La formule de la distance d’un point à une droite donne la longueur mesurée dans la direction de ce vecteur normal. |
| produit scalaire | Un calcul qui associe un nombre à deux vecteurs : on multiplie les coordonnées correspondantes et on additionne (\((a\,;\,b)\cdot(p\,;\,q) = ap + bq\)). Il est aussi égal à \(|\vec{u}||\vec{v}|\cos\theta\). S’il vaut 0, les deux vecteurs sont orthogonaux. |
| projection orthogonale | L’ombre d’un vecteur projetée droit sur la direction d’un autre vecteur. La distance d’un point à une droite est la longueur de l’ombre de \(\overrightarrow{\mathrm{AP}}\) sur la direction du vecteur normal. |
| valeur absolue | La taille d’un nombre sans son signe. C’est la distance à 0 sur la droite graduée (\(|-7| = 7\), \(|7| = 7\)). Une distance n’est jamais négative, donc la formule utilise la valeur absolue. |
| rationalisation du dénominateur | Faire disparaître une racine du dénominateur en multipliant le numérateur et le dénominateur par le même nombre. Par exemple, on multiplie les deux parties de \(\dfrac{7}{\sqrt{5}}\) par \(\sqrt{5}\) pour obtenir \(\dfrac{7\sqrt{5}}{5}\). On dit aussi « écrire sans racine au dénominateur ». C’est ainsi qu’on présente en général les résultats. |
| parallèle | Se dit de deux droites qui ne se coupent jamais, aussi loin qu’on les prolonge. Les droites \(a_1x + b_1y + c_1 = 0\) et \(a_2x + b_2y + c_2 = 0\) sont parallèles ou confondues quand les rapports des coefficients de \(x\) et de \(y\) sont égaux (en équation, \(a_1b_2 - a_2b_1 = 0\)). Si les constantes suivent aussi le même rapport, les deux droites sont confondues. |
| symétrique | Le point obtenu en « pliant » un point par rapport à une droite, comme son reflet dans un miroir. Une fois le projeté orthogonal \(\mathrm{H}\) connu, le symétrique de \(\mathrm{P}\) est \(2\mathrm{H} - \mathrm{P}\). |
| repère | Un axe des abscisses et un axe des ordonnées tracés dans le plan, qui permettent de repérer chaque point par un couple \((x\,;\,y)\). On peut ainsi transformer des problèmes de géométrie en calculs. |
| coordonnées | Le couple de nombres \((x\,;\,y)\) qui repère un point : l’abscisse \(x\) (position horizontale) et l’ordonnée \(y\) (position verticale). |
| norme | La longueur d’un vecteur. Pour \(\vec{n} = (a\,;\,b)\), elle vaut \(\sqrt{a^2 + b^2}\). Les manuels français la notent \(\|\vec{n}\|\). |
Ce qu’il est utile de savoir avant de commencer
Voici ce qu’il est utile de savoir pour utiliser le calcul de cette page en le comprenant vraiment, et pas seulement en appuyant sur le bouton.
Si vous bloquez, revoir ces notions est le chemin le plus court.
| Repérer un point dans un repère (5e-4e, 12-14 ans) |
|
| Les équations de droites (3e-seconde, 14-16 ans) |
|
| Les racines carrées (3e-seconde, 14-16 ans) |
|
| La valeur absolue (seconde, 15-16 ans) |
|
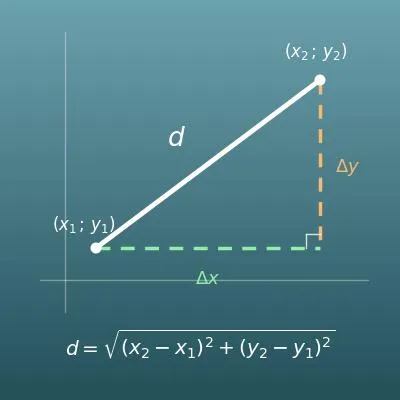
| Le théorème de Pythagore et la distance entre deux points (4e-seconde, 13-16 ans) |
|
| Les vecteurs et le produit scalaire (seconde-première, 15-17 ans) |
|
Calculer avec Excel
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante c | -3 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Numérateur |a*x0+b*y0+c| | =ABS(B1*B4+B2*B5+B3) |
| Dénominateur √(a^2+b^2) | =RACINE(B1^2+B2^2) |
| Distance d | =B6/B7 |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Abscisse du point A de la droite | 3 |
| Ordonnée du point A de la droite | 0 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Produit scalaire n·AP | =B1*(B5-B3)+B2*(B6-B4) |
| Norme du vecteur normal |n| | =RACINE(B1^2+B2^2) |
| Distance d | =ABS(B7)/B8 |
| Coefficient directeur m | 2 |
| Ordonnée à l’origine k | 1 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Distance d | =ABS(B1*B3-B4+B2)/RACINE(B1^2+1) |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante c | -3 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Coefficient t | =(B1*B4+B2*B5+B3)/(B1^2+B2^2) |
| Abscisse de H | =B4-B1*B6 |
| Ordonnée de H | =B5-B2*B6 |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante de la 1re droite, c1 | -3 |
| Constante de la 2e droite, c2 | 7 |
| Distance d | =ABS(B3-B4)/RACINE(B1^2+B2^2) |
« ^ » est une puissance, ABS donne la valeur absolue et RACINE la racine carrée.
Le premier tableau reprend l’exemple du point (4 ; 3) et de la droite x + 2y - 3 = 0. Le numérateur vaut 7, le dénominateur environ 2,2360679775 et la distance environ 3,1304951685.
Le deuxième tableau vérifie que « produit scalaire du vecteur normal et de AP ÷ norme du vecteur normal » donne la même distance. Le produit scalaire vaut 7 et la distance environ 3,1304951685, comme dans le premier tableau.
Le troisième tableau reprend l’exemple du point (4 ; 3) et de la droite y = 2x + 1. La distance vaut environ 2,683281573.
Le quatrième tableau donne 1,4, puis 2,6 et 0,2 : le projeté orthogonal est (2,6 ; 0,2) = (13/5 ; 1/5).
Le cinquième tableau donne la distance entre x + 2y - 3 = 0 et x + 2y + 7 = 0. Le résultat vaut environ 4,472135955.
Calculer avec Google Sheets
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante c | -3 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Numérateur |a*x0+b*y0+c| | =ABS(B1*B4+B2*B5+B3) |
| Dénominateur √(a^2+b^2) | =RACINE(B1^2+B2^2) |
| Distance d | =B6/B7 |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Abscisse du point A de la droite | 3 |
| Ordonnée du point A de la droite | 0 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Produit scalaire n·AP | =B1*(B5-B3)+B2*(B6-B4) |
| Norme du vecteur normal |n| | =RACINE(B1^2+B2^2) |
| Distance d | =ABS(B7)/B8 |
| Coefficient directeur m | 2 |
| Ordonnée à l’origine k | 1 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Distance d | =ABS(B1*B3-B4+B2)/RACINE(B1^2+1) |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante c | -3 |
| Abscisse de P | 4 |
| Ordonnée de P | 3 |
| Coefficient t | =(B1*B4+B2*B5+B3)/(B1^2+B2^2) |
| Abscisse de H | =B4-B1*B6 |
| Ordonnée de H | =B5-B2*B6 |
| Coefficient de x, a | 1 |
| Coefficient de y, b | 2 |
| Constante de la 1re droite, c1 | -3 |
| Constante de la 2e droite, c2 | 7 |
| Distance d | =ABS(B3-B4)/RACINE(B1^2+B2^2) |
Calculer avec Python
from fractions import Fraction

# Droite ax + by + c = 0 (une fraction comme 3/4 s’écrit Fraction(3, 4))
a = Fraction(1)
b = Fraction(2)
c = Fraction(-3)

# Coordonnées du point P
x0 = Fraction(4)
y0 = Fraction(3)

# Valeur de l’équation au point (avec son signe) et carré de la norme du vecteur normal
substituted = a * x0 + b * y0 + c
square = a * a + b * b

distance = abs(float(substituted)) / float(square) ** 0.5
print(f"Numérateur |a*x0+b*y0+c| = {abs(substituted)}")
print(f"Dénominateur √(a^2+b^2) = √{square}")
print(f"Distance d = {distance}")

# Projeté orthogonal H (on recule de t fois le vecteur normal)
t = substituted / square
foot_x = x0 - a * t
foot_y = y0 - b * t
print(f"Coefficient t = {t}")
print(f"Projeté orthogonal H = ({foot_x} ; {foot_y})")
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
d = |a·x₀ + b·y₀ + c| ÷ √(a² + b²)
d = \frac{\left|a x_0 + b y_0 + c\right|}{\sqrt{a^{2} + b^{2}}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>d</mi>
    <mo>=</mo>
    <mfrac>
      <mrow>
        <mo>|</mo>
        <mi>a</mi><msub><mi>x</mi><mn>0</mn></msub>
        <mo>+</mo>
        <mi>b</mi><msub><mi>y</mi><mn>0</mn></msub>
        <mo>+</mo>
        <mi>c</mi>
        <mo>|</mo>
      </mrow>
      <msqrt>
        <mrow>
          <msup><mi>a</mi><mn>2</mn></msup>
          <mo>+</mo>
          <msup><mi>b</mi><mn>2</mn></msup>
        </mrow>
      </msqrt>
    </mfrac>
  </mrow>
</math>
d = abs(a*x_0 + b*y_0 + c)/sqrt(a^2 + b^2)
d = Abs[a x0 + b y0 + c]/Sqrt[a^2 + b^2]
d := abs(a*x0 + b*y0 + c)/sqrt(a^2 + b^2);
d = abs(a*x0 + b*y0 + c)/sqrt(a^2 + b^2);
d = |a x_0+b y_0+c|/√(a^2+b^2)
d = |n·AP| ÷ |n|
d = \frac{\left|\vec{n}\cdot\overrightarrow{\mathrm{AP}}\right|}{\left|\vec{n}\right|}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<mover><mi>n</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mrow><mi>A</mi><mi>P</mi></mrow><mo>→</mo></mover>
<mo>|</mo>
</mrow>
<mrow>
<mo>|</mo>
<mover><mi>n</mi><mo>→</mo></mover>
<mo>|</mo>
</mrow>
</mfrac>
</mrow>
</math>
d = abs(vec n * vec(AP))/abs(vec n)
d = Abs[n . ap]/Norm[n]
d := abs(DotProduct(n, ap))/Norm(n, 2);
d = abs(dot(n, ap))/norm(n);
d = |n\vec ∙AP\vec |/|n\vec |
d = |m·x₀ − y₀ + k| ÷ √(m² + 1)
d = \frac{\left|m x_0 - y_0 + k\right|}{\sqrt{m^{2} + 1}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<mi>m</mi><msub><mi>x</mi><mn>0</mn></msub>
<mo>−</mo>
<msub><mi>y</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>k</mi>
<mo>|</mo>
</mrow>
<msqrt>
<mrow>
<msup><mi>m</mi><mn>2</mn></msup>
<mo>+</mo>
<mn>1</mn>
</mrow>
</msqrt>
</mfrac>
</mrow>
</math>
d = abs(m*x_0 - y_0 + k)/sqrt(m^2 + 1)
d = Abs[m x0 - y0 + k]/Sqrt[m^2 + 1]
d := abs(m*x0 - y0 + k)/sqrt(m^2 + 1);
d = abs(m*x0 - y0 + k)/sqrt(m^2 + 1);
d = |m x_0-y_0+k|/√(m^2+1)
H = (x₀ − t·a, y₀ − t·b) t = (a·x₀ + b·y₀ + c) ÷ (a² + b²)
\mathrm{H} = \left(x_0 - t a,\ y_0 - t b\right),\quad t = \frac{a x_0 + b y_0 + c}{a^{2} + b^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi mathvariant="normal">H</mi>
<mo>=</mo>
<mo>(</mo>
<mrow><msub><mi>x</mi><mn>0</mn></msub><mo>−</mo><mi>t</mi><mi>a</mi></mrow>
<mo>,</mo>
<mrow><msub><mi>y</mi><mn>0</mn></msub><mo>−</mo><mi>t</mi><mi>b</mi></mrow>
<mo>)</mo>
<mo>,</mo>
<mi>t</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mi>a</mi><msub><mi>x</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>b</mi><msub><mi>y</mi><mn>0</mn></msub>
<mo>+</mo>
<mi>c</mi>
</mrow>
<mrow>
<msup><mi>a</mi><mn>2</mn></msup>
<mo>+</mo>
<msup><mi>b</mi><mn>2</mn></msup>
</mrow>
</mfrac>
</mrow>
</math>
H = (x_0 - t*a, y_0 - t*b), t = (a*x_0 + b*y_0 + c)/(a^2 + b^2)
t = (a x0 + b y0 + c)/(a^2 + b^2); h = {x0 - t a, y0 - t b}
t := (a*x0 + b*y0 + c)/(a^2 + b^2); H := [x0 - t*a, y0 - t*b];
t = (a*x0 + b*y0 + c)/(a^2 + b^2); H = [x0 - t*a, y0 - t*b];
H = (x_0-t a, y_0-t b), t = (a x_0+b y_0+c)/(a^2+b^2)
d = |c₁ − c₂| ÷ √(a² + b²)
d = \frac{\left|c_1 - c_2\right|}{\sqrt{a^{2} + b^{2}}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>d</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mo>|</mo>
<msub><mi>c</mi><mn>1</mn></msub>
<mo>−</mo>
<msub><mi>c</mi><mn>2</mn></msub>
<mo>|</mo>
</mrow>
<msqrt>
<mrow>
<msup><mi>a</mi><mn>2</mn></msup>
<mo>+</mo>
<msup><mi>b</mi><mn>2</mn></msup>
</mrow>
</msqrt>
</mfrac>
</mrow>
</math>
d = abs(c_1 - c_2)/sqrt(a^2 + b^2)
d = Abs[c1 - c2]/Sqrt[a^2 + b^2]
d := abs(c1 - c2)/sqrt(a^2 + b^2);
d = abs(c1 - c2)/sqrt(a^2 + b^2);
d = |c_1-c_2|/√(a^2+b^2)
Faire faire le calcul par ChatGPT
Tu es un assistant de calcul mathématique spécialisé en géométrie repérée. Fais le calcul suivant en exécutant réellement du code Python, et appuie ta réponse uniquement sur les nombres obtenus à l’exécution (ne réponds pas de tête ni au jugé).

Pour le point (4 ; 3) et la droite x + 2y - 3 = 0, trouve :
1. La distance du point à la droite (en valeur exacte sans racine au dénominateur, et en écriture décimale)
2. Les coordonnées du projeté orthogonal du point sur la droite (en fractions irréductibles)
3. L’équation de la perpendiculaire (la droite qui passe par le point et qui est perpendiculaire à la droite donnée)

En Python, utilise le module fractions de la bibliothèque standard et sympy pour calculer de façon exacte. Montre les formules utilisées et les nombres obtenus à l’exécution.
Mode d'emploi
-
1Saisissez vos nombresTapez les nombres à calculer dans les champs de saisie
-
2CalculezAppuyez sur le bouton « Calculer »
-
3Lisez le résultatLe résultat s’affiche aussitôt. La même page explique aussi le raisonnement et la formule
Les atouts de DataChef

Aucune compétence requise – simple et intuitif

Aucune donnée personnelle nécessaire

Le fichier est supprimé automatiquement après le téléchargement


Aucune mention de crédit nécessaire

Aucune autorisation préalable nécessaire
Fonctions connexes
Coefficient directeur d’une droite (pente, distance et angle)
Calcule le coefficient directeur, la distance, l’angle d’inclinaison et l’équation de la droite à partir de deux points
Distance entre deux points (formule, coefficient directeur et équation de la droite)
Calcule la longueur du segment qui relie deux points et l’équation de la droite qui passe par ces deux points
Calcul de vecteurs (somme, différence, norme, produit scalaire et angle)
Calcule la somme, la différence, le produit par un réel, la norme, le produit scalaire, l’angle et le vecteur unitaire de vecteurs donnés par leurs coordonnées