



























































































Choisissez le plan ou l’espace, puis entrez les coordonnées des deux vecteurs a et b et les coefficients k et l. La formule ci-dessous est liée aux champs de saisie : vous pouvez aussi modifier les coordonnées directement dedans.
Table des matières
-
Ce que vous pouvez faire sur cette page
-
À quoi sert ce calcul ?
-
Mode d'emploi
-
Formules et figures
-
Norme d’un vecteur (à partir de ses coordonnées)
-
Somme et différence de vecteurs (on additionne ou on soustrait coordonnée par coordonnée)
-
Produit d’un vecteur par un réel
-
Produit scalaire (un calcul qui transforme deux vecteurs en un nombre)
-
Angle entre deux vecteurs
-
Conditions d’orthogonalité et de colinéarité de deux vecteurs
-
Vecteur unitaire (ne garder que la direction et le sens)
-
-
Symboles et termes
-
Ce qu’il est utile de savoir avant de commencer
-
Calculer avec Excel
-
Calculer avec Google Sheets
-
Calculer avec Python
-
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
-
Faire faire le calcul par ChatGPT
-
Les atouts de DataChef
-
Fonctions connexes
-
Liste des calculatrices NumberChef
Ce que vous pouvez faire sur cette page
- Entrez simplement les coordonnées des vecteurs \(\vec{a}\) et \(\vec{b}\) du plan (2D) ou de l’espace (3D) pour obtenir d’un coup la somme \(\vec{a}+\vec{b}\), la différence \(\vec{a}-\vec{b}\) et la combinaison linéaire \(k\vec{a}+l\vec{b}\)
- La norme \(\|\vec{a}\|\) s’affiche à la fois en valeur exacte, avec la racine simplifiée comme \(\sqrt{20}=2\sqrt{5}\), et en valeur décimale
- Vous obtenez aussi le produit scalaire \(\vec{a}\cdot\vec{b}\), l’angle entre les deux vecteurs \(\theta\) (en degrés et en radians, avec la valeur exacte pour les angles remarquables comme \(45^{\circ}\)), les vecteurs unitaires et un test d’orthogonalité et de colinéarité
- Le calculateur affiche les vecteurs en colonne, comme on les écrit à la main, et vous pouvez modifier les coordonnées directement dedans
- Les coordonnées et les coefficients peuvent être décimaux, négatifs ou des fractions comme 3/4
- Une explication simple des formules et des formules à copier-coller pour Excel, Google Sheets et Python se trouvent aussi sur cette page
À quoi sert ce calcul ?
Quand plusieurs forces s’exercent sur un objet, leur effet combiné est la somme des vecteurs (la résultante). Décomposer la tension d’une corde tirée en biais en une partie horizontale et une partie verticale, puis additionner, c’est exactement ce calcul.
Pour concevoir des ponts et des bâtiments, on additionne comme des vecteurs le poids propre de la structure, le vent ou les séismes, afin de trouver la direction et l’intensité de la force sur chaque élément. Additionner seulement les intensités sans tenir compte des directions conduirait à un calcul dangereux : travailler avec des vecteurs est indispensable.
Dans un jeu, le déplacement d’un personnage se calcule par « vecteur position + vecteur vitesse », et la direction de la caméra ou d’un projectile sont des vecteurs. Les vecteurs unitaires servent à chaque image dès qu’on n’a besoin que d’une direction (direction de déplacement, direction du regard).
Le produit scalaire est aussi la clé de l’éclairage. Plus le produit scalaire entre l’orientation d’une surface (son vecteur normal) et la direction de la lumière est grand, plus la lumière frappe la surface de face, et cette valeur fixe la luminosité à l’écran. Si le produit scalaire est négatif ou nul, la lumière n’atteint pas la surface.
La trajectoire réelle d’un avion est la somme de son vecteur vitesse dans la direction du nez et du vecteur vitesse du vent. Pour voler plein est avec un vent du nord, il faut orienter le nez en partie face au vent, et l’angle de correction se trouve en soustrayant des vecteurs.
En mer, les navires additionnent et soustraient le vecteur du courant pour choisir le cap. Pouvoir traiter vitesse et durée coordonnée par coordonnée, c’est une force des vecteurs.
Les moteurs de recherche et l’IA générative transforment les textes en longues listes de nombres, c’est-à-dire en vecteurs. La ressemblance entre deux textes se juge par l’angle entre leurs vecteurs : plus \(\cos\theta\) est proche de 1, plus ils se ressemblent (la similarité cosinus).
Les fonctions « les clients ayant consulté cet article ont aussi aimé » des sites marchands transforment aussi les historiques d’achat en vecteurs et cherchent les personnes et les produits dont les vecteurs forment un petit angle. Ici, la direction (le profil de goûts) compte plus que la longueur (par exemple le montant total dépensé), et c’est pourquoi mesurer par l’angle fonctionne bien.
Les drones et les smartphones calculent leur inclinaison à partir de l’angle entre le vecteur gravité mesuré par l’accéléromètre et un vecteur de référence de l’appareil. Le passage de l’écran du mode portrait au mode paysage est le résultat de ce calcul.
En navigation GPS et en topographie, la différence entre les coordonnées de deux points est traitée comme un vecteur : sa norme est la distance, et sa direction le cap. En 3D, il suffit d’ajouter la coordonnée de hauteur, et les mêmes formules fonctionnent telles quelles.
Formules et figures
Symboles et termes
Symboles
| \(\vec{a}\) | vecteur a | Le symbole d’un vecteur. La flèche au-dessus de la lettre indique une grandeur qui a une direction et un sens. Certains ouvrages utilisent plutôt le gras, comme \(\boldsymbol{a}\) ; c’est le même vecteur. Le vecteur qui va du point A au point B (représenté par le segment orienté de A vers B) s’écrit \(\overrightarrow{\mathrm{AB}}\). |
| \(a_1,\ a_2,\ a_3\) | a indice 1, a indice 2, a indice 3 | Les coordonnées du vecteur \(\vec{a}\). Le petit chiffre en bas à droite (l’indice) indique de quelle coordonnée il s’agit : \(a_1\) est le déplacement selon \(x\) (l’abscisse), \(a_2\) selon \(y\) (l’ordonnée) et \(a_3\) selon \(z\) (la cote). On écrit aussi \(\vec{a}\,(x\,;\,y)\), avec des lettres. |
| \(\|\vec{a}\|\) | norme du vecteur a | La norme du vecteur \(\vec{a}\) (la longueur de la flèche). En France, on l’écrit avec des doubles barres ; certains ouvrages utilisent des barres simples \(|\vec{a}|\), comme la valeur absolue d’un nombre, avec la même idée : oublier le sens et ne regarder que la taille. Elle est toujours positive ou nulle. |
| \(\vec{a}\cdot\vec{b}\) | a scalaire b | Le produit scalaire. Par convention, il s’écrit avec un point centré, et le résultat est un nombre, pas un vecteur : c’est un scalaire, d’où le nom. En anglais, on l’appelle « dot product » (produit « point ») à cause de ce symbole. |
| \(\theta\) | thêta | L’angle entre deux vecteurs. On utilise souvent des lettres grecques pour les angles, et \(\theta\) est la plus courante. C’est l’ouverture entre les deux vecteurs quand ils partent du même point, prise entre \(0^{\circ}\) et \(180^{\circ}\). |
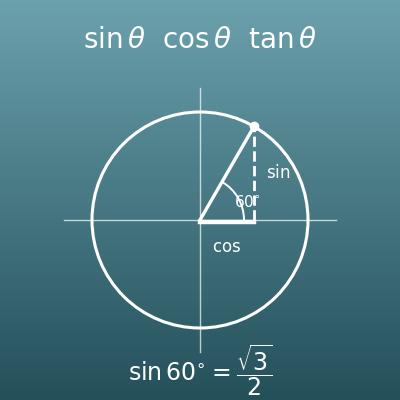
| \(\cos\theta\) | cosinus thêta | Le cosinus de l’angle \(\theta\). Dans un triangle rectangle, c’est le côté adjacent divisé par l’hypoténuse ; il prend des valeurs entre \(-1\) et \(1\). C’est le lien entre le produit scalaire et l’angle. |
| \(\cos^{-1}\) | arc cosinus | L’arc cosinus. Une fonction qui donne l’angle \(\theta\) à partir de la valeur de \(\cos\theta\), qu’on écrit aussi \(\arccos\). Le \(-1\) en haut à droite signifie « l’opération inverse », pas \(\cos\) à la puissance \(-1\). Sur une calculatrice, c’est la touche écrite en petit au-dessus de cos (souvent avec 2nde ou SHIFT). |
| \(k,\ l\) | k, l | Des nombres réels (des scalaires) qui disent par combien on multiplie un vecteur. La lettre \(k\) est souvent utilisée pour une constante. Dans ce calculateur, ce sont les coefficients de \(k\vec{a}+l\vec{b}\). |
| \(\vec{0}\) | vecteur nul | Le vecteur dont toutes les coordonnées valent 0 (le vecteur nul). C’est un vecteur spécial, de norme 0 et sans direction : on ne peut lui associer ni angle ni vecteur unitaire. |
| \(\perp\) | est orthogonal à | Le symbole de « est orthogonal à ». \(\vec{a}\perp\vec{b}\) se lit « \(\vec{a}\) est orthogonal à \(\vec{b}\) ». Le symbole dessine un angle droit. |
| \(\parallel\) | est colinéaire à | Le symbole utilisé ici pour « est colinéaire à ». \(\vec{a}\parallel\vec{b}\) se lit « \(\vec{a}\) et \(\vec{b}\) sont colinéaires » (on dit aussi que leurs directions sont parallèles). Le symbole représente deux droites parallèles côte à côte. |
| \(\iff\) | équivaut à (si et seulement si) | Un symbole qui dit que la partie gauche et la partie droite sont équivalentes : « la droite est vraie quand la gauche est vraie, et seulement dans ce cas ». Il s’écrit avec une double flèche dans les deux sens. |
| \(\sqrt{\ }\) | racine carrée | Le symbole de la racine carrée. \(\sqrt{20}\) est « le nombre positif dont le carré vaut 20 ». Les normes des vecteurs s’écrivent avec ce symbole, et on donne le résultat sous forme simplifiée, en sortant les carrés de la racine, comme \(\sqrt{20}=2\sqrt{5}\). |
Termes
| vecteur | Une grandeur qui a à la fois une direction, un sens et une longueur (sa norme). Il décrit par exemple une vitesse, une force ou un déplacement, pour lesquels la taille seule ne suffit pas : il faut aussi la direction. On le dessine par une flèche, et une flèche déplacée sans être tournée (même direction, même sens, même longueur) représente le même vecteur. |
| scalaire | Un simple nombre, sans direction (comme une longueur, une masse ou une température). Le mot sert à le distinguer d’un vecteur. Le résultat d’un produit scalaire est un scalaire. |
| segment orienté | Un segment muni d’un sens : la flèche elle-même, avec une origine et une extrémité fixées. Un vecteur, c’est ce qu’on obtient en ne gardant que sa direction, son sens et sa longueur, quelle que soit sa position. |
| coordonnées d’un vecteur | L’écriture d’un vecteur par des nombres qui disent « combien selon \(x\), combien selon \(y\) ». On peut les écrire en ligne, comme \(\vec{a}\,(4\,;\,2)\), ou en colonne, \(\vec{a}\begin{pmatrix}4\\2\end{pmatrix}\), l’écriture habituelle des manuels de lycée ; les deux ont le même sens. Avec les coordonnées, sommes et produits scalaires deviennent de simples calculs de nombres. |
| norme | La longueur de la flèche d’un vecteur. Dans un repère orthonormé, on la calcule à partir des coordonnées avec \(\sqrt{a_1^{2}+a_2^{2}}\). |
| vecteur unitaire | Un vecteur de norme 1. Le calcul \(\dfrac{\vec{a}}{\|\vec{a}\|}\) donne un vecteur de même sens que \(\vec{a}\), dont la longueur est ramenée à 1. On l’utilise quand on veut seulement indiquer une direction. |
| vecteur nul | Le vecteur \(\vec{0}\) dont toutes les coordonnées valent 0. Sa norme vaut 0 et il n’a pas de direction. Il apparaît comme la différence d’un vecteur avec lui-même : \(\vec{a}-\vec{a}=\vec{0}\). |
| vecteur opposé | Le vecteur \(-\vec{a}\), de même norme et de même direction, mais de sens contraire. C’est le produit par le réel \(k=-1\), et il sert dans la différence \(\vec{a}-\vec{b}=\vec{a}+(-\vec{b})\). |
| produit par un réel | La multiplication d’un vecteur par un nombre réel \(k\). La direction ne change pas et la longueur est multipliée par \(|k|\) ; si \(k\) est négatif, le sens s’inverse. |
| combinaison linéaire | Une expression de la forme \(k\vec{a}+l\vec{b}\), où \(k\) et \(l\) sont des réels : on multiplie chaque vecteur par un réel, puis on additionne. La somme (\(k=l=1\)) et la différence (\(k=1,\ l=-1\)) en sont des cas particuliers. |
| règle du parallélogramme | La propriété selon laquelle la somme de deux vecteurs de même origine est la diagonale du parallélogramme construit sur ces deux vecteurs. On l’utilise directement pour additionner des forces sur un schéma. |
| produit scalaire | Un calcul qui transforme deux vecteurs en un nombre. Il vaut \(\|\vec{a}\|\,\|\vec{b}\|\cos\theta\), et avec les coordonnées (repère orthonormé) \(a_1b_1+a_2b_2\). Il mesure par un nombre à quel point les deux directions sont alignées. |
| angle entre deux vecteurs | L’angle \(\theta\) formé par deux vecteurs quand on les fait partir du même point. On le prend entre \(0^{\circ}\) et \(180^{\circ}\) (l’angle géométrique). |
| projeté orthogonal | L’ombre d’un vecteur sur la direction d’un autre, éclairée perpendiculairement. La longueur (algébrique) du projeté de \(\vec{b}\) sur la direction de \(\vec{a}\) vaut \(\|\vec{b}\|\cos\theta\), et le produit scalaire se lit comme cette longueur multipliée par \(\|\vec{a}\|\). |
| orthogonal | Se dit de deux vecteurs dont les directions forment un angle droit. Pour deux vecteurs non nuls, cela revient à dire que leur produit scalaire est nul. |
| colinéaire | Se dit de deux vecteurs de même direction (même sens ou sens contraires). Cela revient à dire que l’un est le produit de l’autre par un réel, et dans le plan on le vérifie avec les coordonnées seules : \(a_1b_2-a_2b_1=0\). |
| vecteur position | Le vecteur qui part de l’origine et indique la position d’un point. Le vecteur position du point A est \(\overrightarrow{\mathrm{OA}}\), et ses coordonnées sont celles du point. C’est le point de départ pour étudier des figures avec des vecteurs. |
Ce qu’il est utile de savoir avant de commencer
Voici ce qu’il est utile de savoir pour utiliser les calculs de cette page en comprenant ce qu’ils font.
En cas de difficulté, revoir ces notions est le chemin le plus court.
| Le repère du plan et de l’espace (de la 5e à la Terminale, 12-18 ans) |
|
| Calcul avec les nombres relatifs (5e-4e, 12-14 ans) |
|
| Racines carrées (3e à Seconde, 14-16 ans) |
|
| Le théorème de Pythagore (4e, 13-14 ans) |
|
| Trigonométrie, le cosinus (4e-3e, 13-15 ans, puis Première) |
|
| Calcul littéral et fractions (5e à 3e, 12-15 ans) |
|
Calculer avec Excel
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 (0 dans le plan) | 4 |
| Norme ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| a, cote a3 | 4 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| b, cote b3 | 2 |
| Somme, abscisse | =B1+B4 |
| Somme, ordonnée | =B2+B5 |
| Somme, cote | =B3+B6 |
| Différence, abscisse | =B1-B4 |
| Différence, ordonnée | =B2-B5 |
| Différence, cote | =B3-B6 |
| Réel k | 2 |
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 | 4 |
| ka, abscisse | =B1*B2 |
| ka, ordonnée | =B1*B3 |
| ka, cote | =B1*B4 |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| a, cote a3 | 4 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| b, cote b3 | 2 |
| Produit scalaire a·b | =B1*B4+B2*B5+B3*B6 |
| Produit scalaire a·b | 8 |
| Norme ‖a‖ | 6 |
| Norme ‖b‖ | 3 |
| cosθ | =B1/(B2*B3) |
| Angle θ (degrés) | =DEGRES(ACOS(B4)) |
| Angle θ (radians) | =ACOS(B4) |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| Produit scalaire a·b | =B1*B3+B2*B4 |
| Orthogonaux ? | =SI(B5=0;"Orthogonaux";"Non orthogonaux") |
| a1b2 − a2b1 | =B1*B4-B2*B3 |
| Colinéaires ? | =SI(B7=0;"Colinéaires";"Non colinéaires") |
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 (0 dans le plan) | 4 |
| Norme ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| Vecteur unitaire, abscisse | =B1/B4 |
| Vecteur unitaire, ordonnée | =B2/B4 |
| Vecteur unitaire, cote | =B3/B4 |
| Vérification : norme du vecteur unitaire | =RACINE(B5^2+B6^2+B7^2) |
« ^ » est une puissance, RACINE la racine carrée, ACOS l’arc cosinus (la fonction qui donne l’angle à partir d’un cosinus), et DEGRES convertit des radians en degrés.
Les tableaux 1 à 4 utilisent les vecteurs de l’espace a (4 ; 2 ; 4) et b (−1 ; 2 ; 2). La norme ‖a‖ vaut 6, la somme (3 ; 4 ; 6), la différence (5 ; 0 ; 2), 2a (8 ; 4 ; 8), et le produit scalaire 8. Pour des vecteurs du plan, mettez 0 dans les cellules des cotes.
Le tableau 5 trouve l’angle à partir de ce produit scalaire 8 et des normes 6 et 3. cosθ vaut 0,4444…, et l’angle environ 63,61 degrés (environ 1,1102 radian).
Le tableau 6 utilise les vecteurs du plan a (4 ; 2) et b (−1 ; 2). Le produit scalaire est nul, donc il affiche « Orthogonaux », et a1b2 − a2b1 vaut 10, pas 0, donc il affiche « Non colinéaires ».
Le tableau 7 trouve le vecteur unitaire du même a (4 ; 2 ; 4) qu’au tableau 1. Chaque coordonnée est divisée par la norme 6, ce qui donne (0,6667 ; 0,3333 ; 0,6667), et la dernière ligne confirme que sa norme vaut exactement 1.
Calculer avec Google Sheets
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 (0 dans le plan) | 4 |
| Norme ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| a, cote a3 | 4 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| b, cote b3 | 2 |
| Somme, abscisse | =B1+B4 |
| Somme, ordonnée | =B2+B5 |
| Somme, cote | =B3+B6 |
| Différence, abscisse | =B1-B4 |
| Différence, ordonnée | =B2-B5 |
| Différence, cote | =B3-B6 |
| Réel k | 2 |
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 | 4 |
| ka, abscisse | =B1*B2 |
| ka, ordonnée | =B1*B3 |
| ka, cote | =B1*B4 |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| a, cote a3 | 4 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| b, cote b3 | 2 |
| Produit scalaire a·b | =B1*B4+B2*B5+B3*B6 |
| Produit scalaire a·b | 8 |
| Norme ‖a‖ | 6 |
| Norme ‖b‖ | 3 |
| cosθ | =B1/(B2*B3) |
| Angle θ (degrés) | =DEGRES(ACOS(B4)) |
| Angle θ (radians) | =ACOS(B4) |
| a, abscisse a1 | 4 |
| a, ordonnée a2 | 2 |
| b, abscisse b1 | -1 |
| b, ordonnée b2 | 2 |
| Produit scalaire a·b | =B1*B3+B2*B4 |
| Orthogonaux ? | =SI(B5=0;"Orthogonaux";"Non orthogonaux") |
| a1b2 − a2b1 | =B1*B4-B2*B3 |
| Colinéaires ? | =SI(B7=0;"Colinéaires";"Non colinéaires") |
| Abscisse a1 | 4 |
| Ordonnée a2 | 2 |
| Cote a3 (0 dans le plan) | 4 |
| Norme ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| Vecteur unitaire, abscisse | =B1/B4 |
| Vecteur unitaire, ordonnée | =B2/B4 |
| Vecteur unitaire, cote | =B3/B4 |
| Vérification : norme du vecteur unitaire | =RACINE(B5^2+B6^2+B7^2) |
Google Sheets dispose aussi de la fonction SOMMEPROD. Donnez-lui les deux plages de coordonnées, comme « =SOMMEPROD(B1:B3;B4:B6) », et elle calcule le produit scalaire en une seule formule.
Calculer avec Python
import math
from fractions import Fraction

# Coordonnées des vecteurs (une fraction comme 3/4 s’écrit Fraction(3, 4) ; dans le plan, mettez deux valeurs)
a = [Fraction(4), Fraction(2), Fraction(4)]
b = [Fraction(-1), Fraction(2), Fraction(2)]
k, l = Fraction(2), Fraction(3)

# Somme, différence et combinaison linéaire (coordonnée par coordonnée)
vector_sum = [x + y for x, y in zip(a, b)]
vector_diff = [x - y for x, y in zip(a, b)]
combination = [k * x + l * y for x, y in zip(a, b)]

# Produit scalaire, normes et angle
dot = sum(x * y for x, y in zip(a, b))
size_a = math.sqrt(sum(x * x for x in a))
size_b = math.sqrt(sum(x * x for x in b))
cos_theta = dot / (size_a * size_b)
theta_degrees = math.degrees(math.acos(cos_theta))

print(f"Somme : {vector_sum}")
print(f"Différence : {vector_diff}")
print(f"ka + lb : {combination}")
print(f"Produit scalaire : {dot}")
print(f"Norme ‖a‖ : {size_a}, ‖b‖ : {size_b}")
print(f"cos(thêta) : {float(cos_theta)}, angle : {theta_degrees} degrés")

# Vecteur unitaire et test d’orthogonalité
unit_a = [float(x) / size_a for x in a]
print(f"Vecteur unitaire de même sens que a : {unit_a}")
print("Orthogonaux" if dot == 0 else "Non orthogonaux")
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
|a| = √(a₁² + a₂²)
\left|\vec{a}\right| = \sqrt{a_1^{2} + a_2^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
<mo>=</mo>
<msqrt>
<mrow>
<msup><msub><mi>a</mi><mn>1</mn></msub><mn>2</mn></msup>
<mo>+</mo>
<msup><msub><mi>a</mi><mn>2</mn></msub><mn>2</mn></msup>
</mrow>
</msqrt>
</mrow>
</math>
abs(vec a) = sqrt(a_1^2 + a_2^2)
Norm[{a1, a2}]
LinearAlgebra:-Norm(Vector([a1, a2]), 2);
norm([a1 a2])
|a| = √(a_1^2 + a_2^2)
a + b = (a₁ + b₁, a₂ + b₂)
\vec{a} + \vec{b} = (a_1 + b_1,\ a_2 + b_2)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>+</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<mo>(</mo>
<msub><mi>a</mi><mn>1</mn></msub><mo>+</mo><msub><mi>b</mi><mn>1</mn></msub>
<mo>,</mo>
<msub><mi>a</mi><mn>2</mn></msub><mo>+</mo><msub><mi>b</mi><mn>2</mn></msub>
<mo>)</mo>
</mrow>
</math>
vec a + vec b = (a_1 + b_1, a_2 + b_2)
{a1, a2} + {b1, b2}
Vector([a1, a2]) + Vector([b1, b2]);
[a1 a2] + [b1 b2]
a + b = (a_1 + b_1, a_2 + b_2)
ka = (ka₁, ka₂)
k\vec{a} = (k a_1,\ k a_2)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>k</mi><mover><mi>a</mi><mo>→</mo></mover>
<mo>=</mo>
<mo>(</mo>
<mi>k</mi><msub><mi>a</mi><mn>1</mn></msub>
<mo>,</mo>
<mi>k</mi><msub><mi>a</mi><mn>2</mn></msub>
<mo>)</mo>
</mrow>
</math>
k vec a = (k a_1, k a_2)
k {a1, a2}
k * Vector([a1, a2]);
k * [a1 a2]
ka = (k a_1, k a_2)
a ⋅ b = |a||b|cosθ = a₁b₁ + a₂b₂
\vec{a}\cdot\vec{b} = \left|\vec{a}\right|\left|\vec{b}\right|\cos\theta = a_1 b_1 + a_2 b_2
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<msub><mi>a</mi><mn>1</mn></msub><msub><mi>b</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>a</mi><mn>2</mn></msub><msub><mi>b</mi><mn>2</mn></msub>
</mrow>
</math>
vec a * vec b = abs(vec a) abs(vec b) cos theta = a_1 b_1 + a_2 b_2
Dot[{a1, a2}, {b1, b2}]
DotProduct(Vector([a1, a2]), Vector([b1, b2]));
dot([a1 a2], [b1 b2])
a ⋅ b = |a||b| cos θ = a_1 b_1 + a_2 b_2
cos θ = (a ⋅ b) / (|a||b|)
\cos\theta = \frac{\vec{a}\cdot\vec{b}}{\left|\vec{a}\right|\left|\vec{b}\right|}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>cos</mi><mi>θ</mi>
<mo>=</mo>
<mfrac>
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
</mrow>
<mrow>
<mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo>
<mo>|</mo><mover><mi>b</mi><mo>→</mo></mover><mo>|</mo>
</mrow>
</mfrac>
</mrow>
</math>
cos theta = (vec a * vec b) / (abs(vec a) abs(vec b))
ArcCos[Dot[a, b]/(Norm[a] Norm[b])]
VectorAngle(Vector([a1, a2]), Vector([b1, b2]));
acos(dot(a, b) / (norm(a) * norm(b)))
cos θ = (a ⋅ b)/(|a||b|)
a⊥b ⟺ a ⋅ b = 0, a∥b ⟺ b = ka
\vec{a}\perp\vec{b} \iff \vec{a}\cdot\vec{b}=0,\qquad \vec{a}\parallel\vec{b} \iff \vec{b}=k\vec{a}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⊥</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>⟺</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>⋅</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<mn>0</mn>
</mrow>
</math>
vec a _|_ vec b <=> vec a * vec b = 0
Dot[a, b] == 0
evalb(DotProduct(a, b) = 0);
dot(a, b) == 0
a ⊥ b ⟺ a ⋅ b = 0
a / |a| = (a₁/|a|, a₂/|a|)
\frac{\vec{a}}{\left|\vec{a}\right|} = \left(\frac{a_1}{\left|\vec{a}\right|},\ \frac{a_2}{\left|\vec{a}\right|}\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mfrac>
<mover><mi>a</mi><mo>→</mo></mover>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>=</mo>
<mo>(</mo>
<mfrac>
<msub><mi>a</mi><mn>1</mn></msub>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>,</mo>
<mfrac>
<msub><mi>a</mi><mn>2</mn></msub>
<mrow><mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo></mrow>
</mfrac>
<mo>)</mo>
</mrow>
</math>
vec a / abs(vec a) = (a_1/abs(vec a), a_2/abs(vec a))
Normalize[{a1, a2}]
LinearAlgebra:-Normalize(Vector([a1, a2]), 2);
[a1 a2] / norm([a1 a2])
a/|a| = (a_1/|a|, a_2/|a|)
Faire faire le calcul par ChatGPT
Tu es un assistant de calcul mathématique (vecteurs). Fais les calculs suivants en exécutant réellement du code Python, et appuie ta réponse uniquement sur les nombres obtenus à l’exécution (ne réponds pas de tête ni au jugé).

Pour les vecteurs de l’espace a (4 ; 2 ; 4) et b (−1 ; 2 ; 2), dans un repère orthonormé, trouve :
1. Les coordonnées de la somme a + b, de la différence a − b et de 2a + 3b
2. Les normes ‖a‖ et ‖b‖ (en valeur exacte avec racines simplifiées et en valeur décimale)
3. Le produit scalaire a·b
4. L’angle θ entre les deux vecteurs (en degrés et en radians, avec la valeur exacte si c’est un angle remarquable)
5. Le vecteur unitaire de même sens que a
6. Si a et b sont orthogonaux ou colinéaires, et pourquoi

En Python, utilise les modules fractions et math (et sympy si besoin), et montre les formules utilisées et les nombres obtenus à l’exécution.
Mode d'emploi
-
1Saisissez vos nombresTapez les nombres à calculer dans les champs de saisie
-
2CalculezAppuyez sur le bouton « Calculer »
-
3Lisez le résultatLe résultat s’affiche aussitôt. La même page explique aussi le raisonnement et la formule
Les atouts de DataChef

Aucune compétence requise – simple et intuitif

Aucune donnée personnelle nécessaire

Le fichier est supprimé automatiquement après le téléchargement


Aucune mention de crédit nécessaire

Aucune autorisation préalable nécessaire
Fonctions connexes
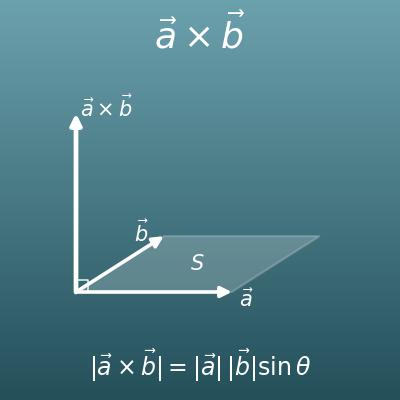
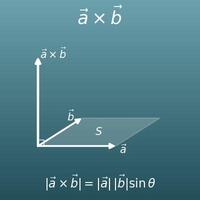
Calcul du produit vectoriel (coordonnées, aire du parallélogramme, vecteur normal)
Calcule le produit vectoriel a∧b de deux vecteurs de l’espace (un vecteur orthogonal aux deux) et l’aire du parallélogramme qu’ils forment
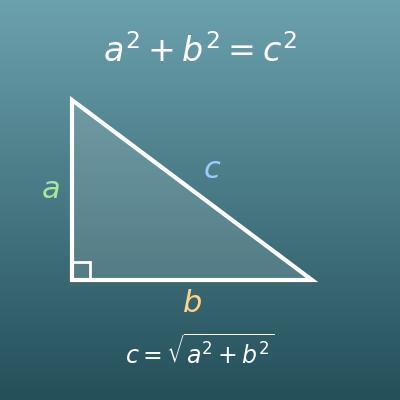
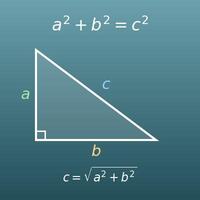
Théorème de Pythagore (calcul de l’hypoténuse et des côtés d’un triangle rectangle)
Le théorème de Pythagore explique la formule de la norme d’un vecteur. Calcule les longueurs des côtés d’un triangle rectangle