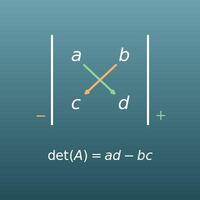




























































































Entrez les coordonnées des deux vecteurs a et b. La formule ci-dessous est liée aux champs de saisie : vous pouvez aussi calculer en modifiant directement les nombres en colonne. Pour des vecteurs du plan, laissez les champs des cotes z vides (0).
Table des matières
-
Ce que vous pouvez faire sur cette page
-
À quoi sert ce calcul ?
-
Mode d'emploi
-
Formules et figures
-
Symboles et termes
-
Ce qu’il est utile de savoir avant de commencer
-
Calculer avec Excel
-
Calculer avec Google Sheets
-
Calculer avec Python
-
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
-
Faire faire le calcul par ChatGPT
-
Les atouts de DataChef
-
Fonctions connexes
-
Liste des calculatrices NumberChef
Ce que vous pouvez faire sur cette page
- Entrez les coordonnées de deux vecteurs de l’espace \(\vec{a}\) et \(\vec{b}\), et obtenez les coordonnées du produit vectoriel \(\vec{a}\times\vec{b}\) (noté aussi \(\vec{a}\wedge\vec{b}\)), avec chaque étape du calcul en croix
- La norme \(\|\vec{a}\times\vec{b}\|\) (l’aire du parallélogramme construit sur les deux vecteurs) s’affiche à la fois en valeur exacte avec racine, comme \(3\sqrt{6}\), et en valeur décimale. L’aire du triangle (la moitié) est calculée en même temps
- Vous obtenez aussi le vecteur normal unitaire \(\vec{n}\), orthogonal à \(\vec{a}\) et à \(\vec{b}\), l’angle \(\theta\) entre les deux vecteurs, et la vérification que les produits scalaires sont nuls (preuve d’orthogonalité)
- Le résultat s’affiche aussi dans une figure 3D qu’on peut faire tourner à la souris : on voit le produit vectoriel dressé perpendiculairement au parallélogramme (règle de la main droite)
- Les coordonnées peuvent être décimales, négatives ou des fractions comme 3/4. Laissez les cotes z vides (0) pour l’utiliser aussi avec des vecteurs du plan
- Une explication simple des formules et des formules à copier-coller pour Excel, Google Sheets et Python se trouvent aussi sur cette page
À quoi sert ce calcul ?
Dans les images 3D des jeux et des films, la surface des objets est découpée en une multitude de petits triangles. Le vecteur normal qui indique l’orientation de chaque triangle se calcule comme le produit vectoriel de deux vecteurs côtés. La position de la lumière par rapport à ce vecteur normal décide si la surface paraît claire ou sombre.
Les surfaces courbes semblent éclairées sans à-coups parce que l’ombrage est calculé à partir de ces vecteurs normaux, face par face.
L’effet de rotation d’une force s’appelle le moment de la force (ou couple). C’est le produit vectoriel du vecteur allant du centre de rotation au point où l’on pousse et du vecteur force. Sa norme, \(\|\vec{r}\|\,\|\vec{F}\|\sin\theta\), correspond à l’expérience de tous les jours : « une clé plus longue tourne plus facilement » et « pousser perpendiculairement au manche est le plus efficace ».
Les mécaniciens serrent les boulons de roue à une valeur précise avec une clé dynamométrique, parce que c’est cette grandeur (en N·m) qu’ils doivent contrôler.
Un courant électrique placé dans un champ magnétique subit une force orthogonale au courant et au champ : la force de Laplace. Sa direction et son intensité sont données par le produit vectoriel du vecteur courant et du vecteur champ magnétique (pour une charge seule, comme un électron, c’est la force de Lorentz \(\vec{F} = q\vec{v}\wedge\vec{B}\)). C’est cette force perpendiculaire qui fait tourner un moteur et vibrer la membrane d’un haut-parleur.
La règle de la main droite (ou des trois doigts) enseignée en physique permet de trouver avec la main le sens de ce produit vectoriel.
La surface d’un terrain se calcule à partir des coordonnées mesurées de ses bornes. On parcourt les sommets du polygone dans l’ordre, on calcule \(x_1y_2 - x_2y_1\) pour chaque paire de points voisins, on additionne le tout et on prend la moitié de la valeur absolue du total. On obtient l’aire sans mesurer chaque côté. L’astuce est d’additionner les termes avec leur signe, sans prendre les valeurs absolues une à une : les parties en trop s’annulent alors toutes seules, et même un terrain rentrant (concave) donne la bonne aire. On utilise ici la coordonnée \(z\) du produit vectoriel (l’aire algébrique) : c’est la formule du lacet, ou formule de l’aire de Gauss.
La même idée sert aux géomètres-experts pour calculer la surface des parcelles et aux logiciels de cartographie (SIG).
Pour faire tourner un drone ou un robot de « la direction où il regarde » vers « la direction où il doit regarder », il faut choisir autour de quel axe tourner et de combien de degrés. Le produit vectoriel des deux vecteurs direction donne un vecteur orthogonal aux deux : c’est l’axe de rotation lui-même. L’angle s’obtient en combinant la norme du produit vectoriel (la partie \(\sin\theta\)) et le produit scalaire (la partie \(\cos\theta\)).
La même idée sert au pilotage des drones et, en animation 3D, pour tourner la tête ou le bras d’un personnage vers une cible.
Formules et figures
Symboles et termes
Symboles
| \(\vec{a}\) | vecteur a | Le symbole d’une grandeur qui a une direction, un sens et une norme (longueur). La flèche au-dessus de la lettre indique qu’il s’agit d’un vecteur. Dans le supérieur et en physique, on écrit souvent les vecteurs en gras (a) au lieu d’une flèche. |
| \(a_1,\ a_2,\ a_3\) | a indice 1, a indice 2, a indice 3 | Les coordonnées du vecteur \(\vec{a}\) : trois nombres qui disent de combien il avance selon \(x\), \(y\) et \(z\). Le petit chiffre en bas à droite (l’indice) indique de quelle coordonnée il s’agit. Certains ouvrages écrivent plutôt \(a_x,\ a_y,\ a_z\). |
| \(\vec{a} \times \vec{b}\) | a vectoriel b | Le produit vectoriel. En France, on le note le plus souvent \(\vec{a}\wedge\vec{b}\) ; la notation \(\vec{a}\times\vec{b}\) (d’où l’anglais « cross product ») est celle de nombreux ouvrages et logiciels. Le résultat est un vecteur, pas un nombre. |
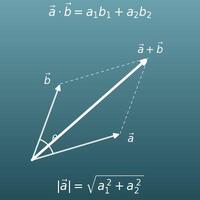
| \(\vec{a} \cdot \vec{b}\) | a scalaire b | Le produit scalaire, écrit avec un point centré. Son résultat est un nombre (un scalaire). Son nom ressemble à celui du produit vectoriel : ne les confondez pas. |
| \(\left\| \vec{a} \right\|\) | norme de a | La norme (longueur) d’un vecteur, c’est-à-dire la longueur de la flèche. Avec les coordonnées, elle vaut \(\sqrt{a_1^2 + a_2^2 + a_3^2}\), d’après le théorème de Pythagore. Certains ouvrages l’écrivent avec des barres simples \(|\vec{a}|\), comme une valeur absolue : les deux décrivent une distance à l’origine. |
| \(\theta\) | thêta | L’angle entre les deux vecteurs. C’est une lettre grecque souvent utilisée pour les angles. Pour le produit vectoriel, on le prend entre 0° et 180°. |
| \(\sin\theta\) | sinus thêta | Le sinus de l’angle \(\theta\). Dans un triangle rectangle, c’est le rapport « côté opposé ÷ hypoténuse », noté \(\sin\). Entre 0° et 180°, il n’est jamais négatif : \(\sin 0^\circ = 0\), \(\sin 30^\circ = \dfrac{1}{2}\), \(\sin 90^\circ = 1\), \(\sin 180^\circ = 0\). |
| \(\overrightarrow{\mathrm{AB}}\) | vecteur AB | Le vecteur d’origine A et d’extrémité B. Ses coordonnées sont « coordonnées de l’extrémité − coordonnées de l’origine ». Pour obtenir l’aire d’un triangle à partir de trois points, on forme d’abord deux vecteurs côtés de cette façon. |
| \(S\) | S | Une lettre souvent utilisée pour une aire, initiale de « surface » (\(\mathcal{A}\) est aussi courant dans les manuels français). Sur cette page, elle désigne l’aire du parallélogramme. |
| \(S_{\triangle}\) | S triangle | L’aire du triangle. Un petit triangle est ajouté à \(S\) pour la distinguer de l’aire du parallélogramme. |
| \(\vec{n}\) | vecteur n | Le vecteur normal. On utilise par habitude la lettre \(n\), initiale de « normal ». Sur cette page, c’est le vecteur normal unitaire, ramené à la longueur 1. |
| \(\vec{0}\) | vecteur nul | Le vecteur dont toutes les coordonnées valent 0 (le vecteur nul). Sa norme vaut 0 et il n’a pas de direction. Quand deux vecteurs sont colinéaires, leur produit vectoriel est ce vecteur nul. |
| \(\sqrt{\phantom{a}}\) | racine carrée | Le symbole de la racine carrée (le radical). \(\sqrt{54}\) est « le nombre positif dont le carré vaut 54 ». Quand un carré parfait (\(4,\ 9,\ 16, \dots\)) se cache sous la racine, on le sort pour simplifier, comme \(\sqrt{54} = \sqrt{9 \times 6} = 3\sqrt{6}\). |
Termes
| vecteur | Une grandeur qui a une direction, un sens et une norme. Deux flèches de même direction, de même sens et de même longueur représentent le même vecteur, où qu’elles soient dessinées. Les grandeurs qui disent « dans quel sens et de combien », comme une force, une vitesse ou le vent, sont des vecteurs. |
| coordonnées d’un vecteur | L’écriture d’un vecteur par la liste de ses déplacements selon \(x\), \(y\) et \(z\), comme \((1\,;\,2\,;\,3)\). On peut aussi l’écrire en colonne, avec le même sens, ou sous la forme \(\vec{i} + 2\vec{j} + 3\vec{k}\). |
| produit vectoriel | Une opération qui fabrique un nouveau vecteur à partir de deux vecteurs de l’espace, notée \(\vec{a}\wedge\vec{b}\) ou \(\vec{a}\times\vec{b}\). Le nouveau vecteur est orthogonal aux deux vecteurs de départ, et sa norme est égale à l’aire du parallélogramme qu’ils forment. |
| produit scalaire | Une opération qui fabrique un nombre (un scalaire) à partir de deux vecteurs. Il vaut \(\|\vec{a}\|\,\|\vec{b}\|\cos\theta\), et quand il est nul, les deux vecteurs sont orthogonaux. À ne pas confondre avec le produit vectoriel, dont le résultat est un vecteur. |
| norme | La longueur d’un vecteur. Pour les coordonnées \((a_1\,;\,a_2\,;\,a_3)\), dans un repère orthonormé, elle vaut \(\sqrt{a_1^2 + a_2^2 + a_3^2}\) : le théorème de Pythagore étendu à l’espace. |
| angle entre deux vecteurs | L’angle formé par deux vecteurs quand on les dessine à partir du même point. On le prend entre 0° et 180°. |
| parallélogramme | Un quadrilatère dont les côtés opposés sont parallèles deux à deux. Quand il est construit sur deux vecteurs, son aire est la norme du produit vectoriel. |
| vecteur normal | Un vecteur orthogonal à un plan (ou à une droite). Il indique l’orientation de la surface, et le produit vectoriel en fournit un facilement à partir de deux vecteurs du plan. |
| vecteur unitaire | Un vecteur de longueur 1. En divisant un vecteur par sa propre norme, on garde sa direction et son sens et on ramène sa longueur à 1 : on obtient un vecteur unitaire. |
| vecteur normal unitaire | Un vecteur normal ramené à la longueur 1. On l’utilise quand on ne veut que l’orientation. |
| calcul en croix | Une façon de calculer avec quatre nombres écrits sur deux lignes : on multiplie selon les deux diagonales (vers le bas à droite et vers le haut à droite) et on soustrait. C’est le déterminant 2 × 2, \(ad - bc\), et chaque coordonnée du produit vectoriel a cette forme. |
| règle de la main droite | La règle qui donne le sens du produit vectoriel. Enroulez les doigts de la main droite de \(\vec{a}\) vers \(\vec{b}\) : le pouce indique le sens de \(\vec{a}\times\vec{b}\). Un repère qui suit cette règle est dit direct. |
| vecteur nul | Le vecteur dont toutes les coordonnées valent 0. Sa norme vaut 0 et il n’a pas de direction. Quand deux vecteurs sont colinéaires, leur produit vectoriel est le vecteur nul. |
| orthogonal | Se dit de deux vecteurs dont l’angle vaut 90°. On le vérifie en constatant que le produit scalaire est nul. |
| colinéaire | Se dit de deux vecteurs de même direction (même sens ou sens contraires). Ils peuvent alors être portés par la même droite : ils ne forment pas de parallélogramme (il est aplati, d’aire 0). |
| aire algébrique | Une aire munie d’un signe plus ou moins selon le sens de rotation. Dans le plan, \(x_1y_2 - x_2y_1\) est une aire algébrique : positive dans le sens direct (inverse des aiguilles d’une montre), négative dans l’autre sens. Sa valeur absolue est l’aire ordinaire. |
| déterminant | Un nombre unique calculé à partir de nombres rangés en carré. Le déterminant 2 × 2 \(\begin{vmatrix} a & b \\ c & d \end{vmatrix} = ad - bc\) est exactement un calcul en croix, et chaque coordonnée du produit vectoriel a la forme de ce déterminant 2 × 2. |
| ordre circulaire | Un ordre qui tourne en boucle et revient au départ, comme \(x \to y \to z \to x\) (on parle aussi de permutation circulaire). Les trois coordonnées du produit vectoriel répètent la même forme dans cet ordre circulaire. |
Ce qu’il est utile de savoir avant de commencer
Voici ce qu’il est utile de savoir pour utiliser les calculs de cette page en comprenant ce qu’ils font.
En cas de difficulté, revoir ces notions est le chemin le plus court.
| Ce qu’est un vecteur (Seconde, 15-16 ans) |
|
| Les coordonnées dans l’espace (de la 5e à la Terminale, 12-18 ans) |
|
| Le théorème de Pythagore et la norme d’un vecteur (de la 4e à la Terminale, 13-18 ans) |
|
| Calculer avec les racines carrées (3e à Seconde, 14-16 ans) |
|
| Le produit scalaire (Première, 16-17 ans) |
|
| Trigonométrie dans le triangle rectangle (3e, 14-15 ans) |
|
| Aire du parallélogramme et du triangle (6e-5e, 11-13 ans) |
|
Calculer avec Excel
| Abscisse de a (a₁) | 1 |
| Ordonnée de a (a₂) | 2 |
| Cote de a (a₃) | 3 |
| Abscisse de b (b₁) | 4 |
| Ordonnée de b (b₂) | 5 |
| Cote de b (b₃) | 6 |
| Coordonnée x de a×b (a₂b₃ − a₃b₂) | =B2*B6-B3*B5 |
| Coordonnée y de a×b (a₃b₁ − a₁b₃) | =B3*B4-B1*B6 |
| Coordonnée z de a×b (a₁b₂ − a₂b₁) | =B1*B5-B2*B4 |
| Abscisse de a (a₁) | 1 |
| Ordonnée de a (a₂) | 2 |
| Cote de a (a₃) | 3 |
| Abscisse de b (b₁) | 4 |
| Ordonnée de b (b₂) | 5 |
| Cote de b (b₃) | 6 |
| Norme ‖a×b‖ (avec les coordonnées) | =RACINE((B2*B6-B3*B5)^2+(B3*B4-B1*B6)^2+(B1*B5-B2*B4)^2) |
| Norme de a ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| Norme de b ‖b‖ | =RACINE(B4^2+B5^2+B6^2) |
| Produit scalaire a·b | =B1*B4+B2*B5+B3*B6 |
| Angle θ (degrés) | =DEGRES(ACOS(B10/(B8*B9))) |
| ‖a‖‖b‖sinθ | =B8*B9*SIN(RADIANS(B11)) |
| Coordonnée x de a×b | -3 |
| Coordonnée y de a×b | 6 |
| Coordonnée z de a×b | -3 |
| Aire du parallélogramme S (= norme) | =RACINE(B1^2+B2^2+B3^2) |
| Aire du triangle (moitié du parallélogramme) | =B4/2 |
| Coordonnée x de a×b | -3 |
| Coordonnée y de a×b | 6 |
| Coordonnée z de a×b | -3 |
| Norme ‖a×b‖ | =RACINE(B1^2+B2^2+B3^2) |
| Coordonnée x du vecteur normal unitaire | =B1/B4 |
| Coordonnée y du vecteur normal unitaire | =B2/B4 |
| Coordonnée z du vecteur normal unitaire | =B3/B4 |
| Abscisse de A (x₁) | 4 |
| Ordonnée de A (y₁) | 1 |
| Abscisse de B (x₂) | 1 |
| Ordonnée de B (y₂) | 3 |
| Coordonnée z du produit vectoriel (x₁y₂ − x₂y₁) | =B1*B4-B3*B2 |
| Aire du triangle OAB | =ABS(B5)/2 |
« * » est la multiplication, « ^ » une puissance, et RACINE la fonction racine carrée. Le premier tableau utilise a (1 ; 2 ; 3) et b (4 ; 5 ; 6), et le résultat est (−3 ; 6 ; −3).
Le deuxième tableau vérifie que « la norme calculée avec les coordonnées » et « la valeur de ‖a‖‖b‖sinθ » concordent. B7 et B12 donnent tous deux 7,348469… (l’angle vaut environ 12,93°).
Dans le troisième tableau, l’aire du parallélogramme vaut 7,348469… et celle du triangle la moitié, 3,674234…. Dans le quatrième tableau, le vecteur normal unitaire vaut (−0,408248… ; 0,816497… ; −0,408248…).
Le cinquième tableau traite le cas de vecteurs du plan, de cote 0. L’aire du triangle de sommets O(0 ; 0), A(4 ; 1) et B(1 ; 3) vaut 5,5.
Calculer avec Google Sheets
| Abscisse de a (a₁) | 1 |
| Ordonnée de a (a₂) | 2 |
| Cote de a (a₃) | 3 |
| Abscisse de b (b₁) | 4 |
| Ordonnée de b (b₂) | 5 |
| Cote de b (b₃) | 6 |
| Coordonnée x de a×b (a₂b₃ − a₃b₂) | =B2*B6-B3*B5 |
| Coordonnée y de a×b (a₃b₁ − a₁b₃) | =B3*B4-B1*B6 |
| Coordonnée z de a×b (a₁b₂ − a₂b₁) | =B1*B5-B2*B4 |
| Abscisse de a (a₁) | 1 |
| Ordonnée de a (a₂) | 2 |
| Cote de a (a₃) | 3 |
| Abscisse de b (b₁) | 4 |
| Ordonnée de b (b₂) | 5 |
| Cote de b (b₃) | 6 |
| Norme ‖a×b‖ (avec les coordonnées) | =RACINE((B2*B6-B3*B5)^2+(B3*B4-B1*B6)^2+(B1*B5-B2*B4)^2) |
| Norme de a ‖a‖ | =RACINE(B1^2+B2^2+B3^2) |
| Norme de b ‖b‖ | =RACINE(B4^2+B5^2+B6^2) |
| Produit scalaire a·b | =B1*B4+B2*B5+B3*B6 |
| Angle θ (degrés) | =DEGRES(ACOS(B10/(B8*B9))) |
| ‖a‖‖b‖sinθ | =B8*B9*SIN(RADIANS(B11)) |
| Coordonnée x de a×b | -3 |
| Coordonnée y de a×b | 6 |
| Coordonnée z de a×b | -3 |
| Aire du parallélogramme S (= norme) | =RACINE(B1^2+B2^2+B3^2) |
| Aire du triangle (moitié du parallélogramme) | =B4/2 |
| Coordonnée x de a×b | -3 |
| Coordonnée y de a×b | 6 |
| Coordonnée z de a×b | -3 |
| Norme ‖a×b‖ | =RACINE(B1^2+B2^2+B3^2) |
| Coordonnée x du vecteur normal unitaire | =B1/B4 |
| Coordonnée y du vecteur normal unitaire | =B2/B4 |
| Coordonnée z du vecteur normal unitaire | =B3/B4 |
| Abscisse de A (x₁) | 4 |
| Ordonnée de A (y₁) | 1 |
| Abscisse de B (x₂) | 1 |
| Ordonnée de B (y₂) | 3 |
| Coordonnée z du produit vectoriel (x₁y₂ − x₂y₁) | =B1*B4-B3*B2 |
| Aire du triangle OAB | =ABS(B5)/2 |
Calculer avec Python
from fractions import Fraction
import math

# Coordonnées des vecteurs (une fraction comme 3/4 s’écrit Fraction(3, 4))
a = (Fraction(1), Fraction(2), Fraction(3))
b = (Fraction(4), Fraction(5), Fraction(6))

def cross(u, v):
    # Produit vectoriel (calcul en croix), dans l’ordre x, y, z
    return (u[1] * v[2] - u[2] * v[1],
            u[2] * v[0] - u[0] * v[2],
            u[0] * v[1] - u[1] * v[0])

def dot(u, v):
    return u[0] * v[0] + u[1] * v[1] + u[2] * v[2]

c = cross(a, b)
area = math.sqrt(dot(c, c))       # aire du parallélogramme (= norme du produit vectoriel)

print(f"Produit vectoriel a×b = ({c[0]}, {c[1]}, {c[2]})")
print(f"Aire du parallélogramme : {area}")
print(f"Aire du triangle : {area / 2}")
print(f"Vérification de l’orthogonalité (les deux valent 0) : {dot(a, c)}, {dot(b, c)}")
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
a×b = (a₂b₃ − a₃b₂, a₃b₁ − a₁b₃, a₁b₂ − a₂b₁)
\vec{a} \times \vec{b} = \begin{pmatrix} a_2 b_3 - a_3 b_2 \\ a_3 b_1 - a_1 b_3 \\ a_1 b_2 - a_2 b_1 \end{pmatrix}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>=</mo>
<mo>(</mo>
<mrow>
<msub><mi>a</mi><mn>2</mn></msub><msub><mi>b</mi><mn>3</mn></msub>
<mo>−</mo>
<msub><mi>a</mi><mn>3</mn></msub><msub><mi>b</mi><mn>2</mn></msub>
</mrow>
<mo>,</mo>
<mrow>
<msub><mi>a</mi><mn>3</mn></msub><msub><mi>b</mi><mn>1</mn></msub>
<mo>−</mo>
<msub><mi>a</mi><mn>1</mn></msub><msub><mi>b</mi><mn>3</mn></msub>
</mrow>
<mo>,</mo>
<mrow>
<msub><mi>a</mi><mn>1</mn></msub><msub><mi>b</mi><mn>2</mn></msub>
<mo>−</mo>
<msub><mi>a</mi><mn>2</mn></msub><msub><mi>b</mi><mn>1</mn></msub>
</mrow>
<mo>)</mo>
</mrow>
</math>
vec a xx vec b = (a_2 b_3 - a_3 b_2, a_3 b_1 - a_1 b_3, a_1 b_2 - a_2 b_1)
Cross[{a1, a2, a3}, {b1, b2, b3}]
LinearAlgebra:-CrossProduct(Vector([a1, a2, a3]), Vector([b1, b2, b3]));
c = cross(a, b);
a⃗×b⃗ = (a_2 b_3 − a_3 b_2, a_3 b_1 − a_1 b_3, a_1 b_2 − a_2 b_1)
|a×b| = |a||b|sinθ
\left| \vec{a} \times \vec{b} \right| = \left| \vec{a} \right| \left| \vec{b} \right| \sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>|</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>|</mo>
<mo>=</mo>
<mo>|</mo><mover><mi>a</mi><mo>→</mo></mover><mo>|</mo>
<mo>|</mo><mover><mi>b</mi><mo>→</mo></mover><mo>|</mo>
<mi>sin</mi><mo>⁡</mo><mi>θ</mi>
</mrow>
</math>
|vec a xx vec b| = |vec a| |vec b| sin theta
Norm[Cross[a, b]] == Norm[a] Norm[b] Sin[theta]
LinearAlgebra:-Norm(LinearAlgebra:-CrossProduct(a, b), 2);
m = norm(cross(a, b));
|a⃗×b⃗| = |a⃗||b⃗| sinθ
S = |a×b|, S△ = |a×b| ÷ 2
S = \left| \vec{a} \times \vec{b} \right|,\quad S_{\triangle} = \frac{1}{2} \left| \vec{a} \times \vec{b} \right|
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>S</mi>
<mo>=</mo>
<mo>|</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>|</mo>
<mo>,</mo>
<msub><mi>S</mi><mo>△</mo></msub>
<mo>=</mo>
<mfrac><mn>1</mn><mn>2</mn></mfrac>
<mo>|</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>|</mo>
</mrow>
</math>
S = |vec a xx vec b|, S_triangle = 1/2 |vec a xx vec b|
area = Norm[Cross[a, b]]; triangle = area/2
S := LinearAlgebra:-Norm(LinearAlgebra:-CrossProduct(a, b), 2);
S = norm(cross(a, b)); tri = S / 2;
S = |a⃗×b⃗|, S_△ = 1/2 |a⃗×b⃗|
n = (a×b) ÷ |a×b|
\vec{n} = \frac{\vec{a} \times \vec{b}}{\left| \vec{a} \times \vec{b} \right|}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mover><mi>n</mi><mo>→</mo></mover>
<mo>=</mo>
<mfrac>
<mrow>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
</mrow>
<mrow>
<mo>|</mo>
<mover><mi>a</mi><mo>→</mo></mover>
<mo>×</mo>
<mover><mi>b</mi><mo>→</mo></mover>
<mo>|</mo>
</mrow>
</mfrac>
</mrow>
</math>
vec n = (vec a xx vec b) / |vec a xx vec b|
n = Normalize[Cross[a, b]]
n := LinearAlgebra:-Normalize(LinearAlgebra:-CrossProduct(a, b), 2);
n = cross(a, b) / norm(cross(a, b));
n⃗ = (a⃗×b⃗)/|a⃗×b⃗|
S△ = |x₁y₂ − x₂y₁| ÷ 2
S_{\triangle} = \frac{1}{2} \left| x_1 y_2 - x_2 y_1 \right|
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<msub><mi>S</mi><mo>△</mo></msub>
<mo>=</mo>
<mfrac><mn>1</mn><mn>2</mn></mfrac>
<mo>|</mo>
<msub><mi>x</mi><mn>1</mn></msub><msub><mi>y</mi><mn>2</mn></msub>
<mo>−</mo>
<msub><mi>x</mi><mn>2</mn></msub><msub><mi>y</mi><mn>1</mn></msub>
<mo>|</mo>
</mrow>
</math>
S_triangle = 1/2 |x_1 y_2 - x_2 y_1|
Abs[x1*y2 - x2*y1]/2
S := abs(x1*y2 - x2*y1)/2;
S = abs(x1*y2 - x2*y1) / 2;
S_△ = 1/2 |x_1 y_2 − x_2 y_1|
Faire faire le calcul par ChatGPT
Tu es un assistant de calcul sur les vecteurs (géométrie dans l’espace). Fais le calcul suivant en exécutant réellement du code Python, et appuie ta réponse uniquement sur les nombres obtenus à l’exécution (ne réponds pas de tête ni au jugé).

Pour les vecteurs a (1 ; 2 ; 3) et b (4 ; 5 ; 6), dans un repère orthonormé direct, trouve :
1. Les coordonnées du produit vectoriel a∧b (montre aussi les étapes du calcul en croix)
2. La norme ‖a∧b‖ (en valeur exacte avec la racine simplifiée et en valeur décimale)
3. Les aires du parallélogramme et du triangle construits sur a et b
4. Les valeurs de a·(a∧b) et b·(a∧b), pour vérifier que le produit vectoriel est orthogonal aux deux

En Python, calcule les coordonnées de façon exacte avec le module fractions de la bibliothèque standard ; tu peux utiliser sympy pour simplifier la racine. Montre les formules utilisées et les nombres obtenus à l’exécution.
Mode d'emploi
-
1Saisissez vos nombresTapez les nombres à calculer dans les champs de saisie
-
2CalculezAppuyez sur le bouton « Calculer »
-
3Lisez le résultatLe résultat s’affiche aussitôt. La même page explique aussi le raisonnement et la formule
Les atouts de DataChef

Aucune compétence requise – simple et intuitif

Aucune donnée personnelle nécessaire

Le fichier est supprimé automatiquement après le téléchargement


Aucune mention de crédit nécessaire

Aucune autorisation préalable nécessaire
Fonctions connexes
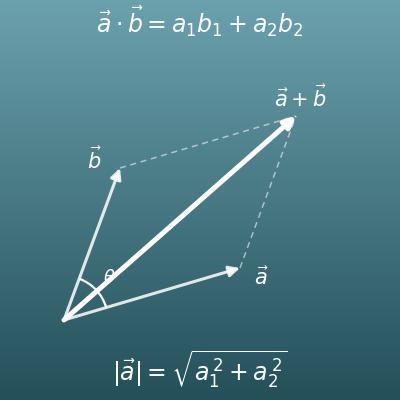
Calcul de vecteurs (somme, différence, norme, produit scalaire et angle)
Somme, différence et produit par un réel, produit scalaire, norme et angle. Les bases des vecteurs y sont aussi expliquées
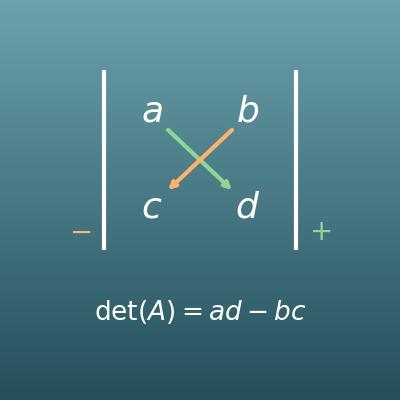
Calcul de déterminant (2×2, 3×3, 4×4)
Le calcul en croix du produit vectoriel est le même calcul qu’un déterminant. Pour calculer les déterminants eux-mêmes