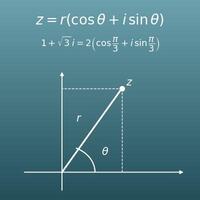




























































































Choisissez le sens de la conversion et entrez les nombres. Pour « cartésiennes → polaires », entrez l’abscisse et l’ordonnée. Pour « polaires → cartésiennes », entrez le rayon r et l’angle polaire θ (et choisissez son unité).
Table des matières
-
Ce que vous pouvez faire sur cette page
-
À quoi sert ce calcul ?
-
Mode d'emploi
-
Formules et figures
-
Symboles et termes
-
Ce qu’il est utile de savoir avant de commencer
-
Calculer avec Excel
-
Calculer avec Google Sheets
-
Calculer avec Python
-
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
-
Faire faire le calcul par ChatGPT
-
Les atouts de DataChef
-
Fonctions connexes
-
Liste des calculatrices NumberChef
Ce que vous pouvez faire sur cette page
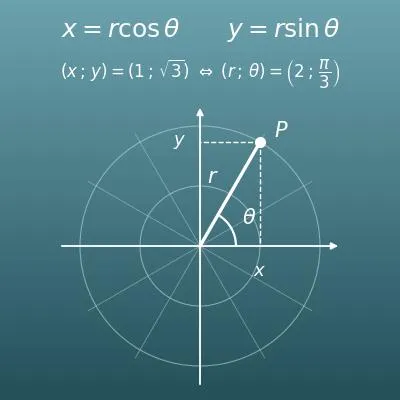
- Convertissez tout de suite des coordonnées cartésiennes \(P(x\,;\,y)\) en coordonnées polaires \(P(r\,;\,\theta)\). Le rayon est donné en valeur exacte avec une racine simplifiée, comme \(\sqrt{8} = 2\sqrt{2}\), et pour les angles remarquables, l’angle est donné exactement en fraction de π
- L’angle \(\theta\) est donné surtout dans l’intervalle \([0\,;\,2\pi[\), avec aussi la valeur dans \(]-\pi\,;\,\pi]\) : vous pouvez vérifier votre réponse quel que soit l’intervalle utilisé dans votre cours
- Vous pouvez aussi convertir dans l’autre sens (polaires → cartésiennes). Entrez le rayon \(r\) et l’angle \(\theta\) (en degrés, en fraction de π ou en radians décimaux), et vous obtenez \(x = r\cos\theta\) et \(y = r\sin\theta\) en valeurs exactes comme \(\left(-2\,;\,2\sqrt{3}\right)\)
- Les étapes montrent, une à une, comment l’angle est déterminé à partir de \(\tan\theta = \dfrac{y}{x}\) et du quadrant où se trouve le point (la correction selon le quadrant)
- Vous pouvez vérifier le résultat sur une figure du repère. Des cercles concentriques légers (graduation du rayon) et des demi-droites (graduation de l’angle) montrent d’un coup d’œil où se situent le rayon \(r\) et l’angle \(\theta\)
À quoi sert ce calcul ?
Le radar d’un aéroport ou d’un navire mesure « la distance depuis ici » grâce au temps que met une impulsion radio pour revenir, et « la direction » grâce à l’orientation de l’antenne. Ce qu’il mesure, ce sont donc dès le départ des coordonnées polaires \(\left(r\,;\,\theta\right)\).
Mais l’écran du contrôleur et les cartes marines sont construits sur des coordonnées horizontales et verticales : à l’intérieur de l’appareil, la distance et la direction mesurées sont converties en coordonnées cartésiennes avec \(x = r\cos\theta\) et \(y = r\sin\theta\). C’est la conversion de cette page qui relie un appareil qui mesure en distance et direction à un écran qui dessine en horizontal et vertical.
Les capteurs de distance laser (LiDAR) des voitures autonomes et des robots aspirateurs tournent sur eux-mêmes et prennent un très grand nombre de mesures du type « quelque chose a renvoyé le faisceau à telle distance dans telle direction ». Chaque mesure est un couple direction (angle) et distance, c’est-à-dire des coordonnées polaires.
Pour construire une carte à partir des points recueillis, chaque point est converti en coordonnées cartésiennes, puis ils sont assemblés. Cartographier l’environnement puis planifier un trajet, c’est le schéma de base de la conduite autonome, et cette conversion de coordonnées en est le point de départ.
Le radar météo fait lui aussi tourner son antenne en émettant des ondes radio, et reçoit les échos de la pluie et de la neige sous la forme « direction et distance ». Les images de pluie des bulletins météo télévisés sont ces données polaires converties dans les coordonnées horizontales et verticales d’une carte.
Donner la position d’un cyclone sous la forme « à 250 km au nord-est de La Réunion » relève aussi de la logique polaire, et la conversion en coordonnées cartésiennes a lieu quand on place le point sur une carte.
Pour les objets qui tournent autour d’un centre, comme les nacelles d’une grande roue, les dents d’un engrenage ou les pales d’un ventilateur, la conception est plus simple si l’on raisonne ainsi : « la distance au centre est fixe, seule la direction change ». En coordonnées polaires, il suffit de fixer la distance \(r\) et de faire varier l’angle \(\theta\), ce qui rend le placement des pièces très facile.
Mais les plans et les machines-outils à commande numérique utilisent des coordonnées horizontales et verticales : à la fin, chaque position est convertie en coordonnées cartésiennes avant d’être transmise.
Placer des ennemis régulièrement autour du héros, tirer des projectiles dans toutes les directions, faire tourner une caméra autour d’une cible : tout cela se pense le plus naturellement en « distance au centre » et « angle », et il suffit de partager l’angle en parts égales pour obtenir la disposition.
L’écran se dessine en coordonnées horizontales et verticales : à chaque image, les positions sont converties avec \(x = r\cos\theta\) et \(y = r\sin\theta\). C’est grâce à cette conversion que les mouvements circulaires sont faciles à programmer.
Formules et figures
Symboles et termes
Symboles
| \(P\) | P | Une lettre souvent utilisée pour un point du plan (P comme « point »). On écrit les coordonnées du point entre parenthèses après la lettre, comme \(P\left(1\,;\,2\right)\). |
| \(O\) | O | La lettre de l’origine (le pôle), O comme « origine ». En coordonnées polaires, les distances se mesurent à partir de ce point. |
| \(x,\ y\) | x, y | La position horizontale (abscisse) et la position verticale (ordonnée) en coordonnées cartésiennes. Toutes deux peuvent être négatives. |
| \(r\) | r | La lettre du rayon (la distance du pôle au point), r comme « rayon ». En coordonnées polaires, c’est un réel positif ou nul. |
| \(\theta\) | thêta | La lettre grecque utilisée pour l’angle. En mathématiques, c’est la lettre habituelle d’un angle. |
| \(\left(r,\ \theta\right)\) | r, thêta | L’écriture des coordonnées polaires : d’abord la distance (le rayon), puis la direction (l’angle). Elle ressemble à l’écriture cartésienne \(\left(x\,;\,y\right)\) : précisez toujours de quelles coordonnées il s’agit. |
| \(\cos\theta,\ \sin\theta\) | cosinus thêta, sinus thêta | Les fonctions trigonométriques. Sur le cercle de rayon 1 (le cercle trigonométrique), le point situé dans la direction de l’angle \(\theta\) a pour abscisse \(\cos\theta\) et pour ordonnée \(\sin\theta\). Ce sont les clés du passage des coordonnées polaires aux coordonnées cartésiennes. |
| \(\tan\theta\) | tangente thêta | Une des fonctions trigonométriques, définie par \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\). Dans le repère, \(\tan\theta = \dfrac{y}{x}\) (le coefficient directeur de la droite qui passe par l’origine et le point) : c’est l’indice qui permet de trouver l’angle. |
| \(\arctan\) | arctangente | L’opération inverse de la tangente (notée aussi \(\tan^{-1}\) sur les calculatrices). Elle renvoie l’angle \(\theta\) tel que \(\tan\theta = k\). Les angles renvoyés sont limités à l’intervalle entre \(-\dfrac{\pi}{2}\) et \(\dfrac{\pi}{2}\) : une correction selon le quadrant est nécessaire pour les angles des quadrants II et III. |
| \(\pi\) | pi | Le rapport entre la circonférence d’un cercle et son diamètre (environ 3,14159). En mesure en radians, un demi-tour, \(180^{\circ}\), vaut exactement \(\pi\). La lettre grecque \(\pi\) viendrait de l’initiale du mot grec signifiant « périmètre ». |
| \(n\) | n | Une lettre souvent utilisée pour un entier (n comme « nombre »). Sur cette page, c’est le nombre de tours complets dont on décale l’angle, y compris les entiers négatifs (tourner dans l’autre sens) et 0 (aucun tour). |
Termes
| coordonnées cartésiennes | Une façon de repérer un point par un couple \(\left(x\,;\,y\right)\) : de combien on se déplace horizontalement et verticalement. Ce sont les coordonnées habituelles utilisées depuis le collège (du nom de Descartes). |
| coordonnées polaires | Une façon de repérer un point par un couple \(\left(r\,;\,\theta\right)\) : la distance \(r\) à un point de référence et l’angle \(\theta\) par rapport à une direction de référence. On les rencontre en terminale (maths expertes) et en physique. |
| pôle | Le point de référence à partir duquel on mesure les distances en coordonnées polaires. Dans le repère, il est placé à l’origine \(O\). |
| axe polaire | La demi-droite de référence à partir de laquelle on mesure les angles en coordonnées polaires. Elle part du pôle et, dans le repère, suit la partie positive de l’axe des abscisses. |
| rayon | La distance \(r\) du pôle au point \(P\) (on dit aussi rayon polaire). Au sens strict, c’est aussi le segment (ou la demi-droite) qui relie le pôle à \(P\), de longueur \(r\). Il est positif ou nul. |
| angle polaire | L’angle \(\theta\) de la direction du pôle vers le point \(P\), mesuré dans le sens inverse des aiguilles d’une montre à partir de l’axe polaire (pour un nombre complexe, on parle d’argument). Ajouter un tour complet (\(2\pi\)) donne la même direction : on donne donc en général la réponse dans un intervalle comme \([0\,;\,2\pi[\) ou \(]-\pi\,;\,\pi]\). |
| quadrant | L’une des quatre régions du plan délimitées par les deux axes. En haut à droite, c’est le quadrant I ; en tournant dans le sens inverse des aiguilles d’une montre viennent les quadrants II, III et IV. Savoir dans quel quadrant se trouve un point permet de déterminer l’angle. |
| correction selon le quadrant | Sur un tour complet, deux angles vérifient \(\tan\theta = \dfrac{y}{x}\) : on choisit celui qui correspond au quadrant du point (par exemple en ajoutant \(\pi\) à l’angle aigu donné par \(\arctan\)). C’est cette retouche qu’on appelle ici correction selon le quadrant. |
| cercle trigonométrique | Le cercle de rayon 1 centré à l’origine. Le point de ce cercle situé dans la direction de l’angle \(\theta\) a pour coordonnées \(\left(\cos\theta\,;\,\sin\theta\right)\) : c’est la base des formules de conversion. |
| mesure en radians | Mesurer un angle par la longueur de l’arc qu’il intercepte sur un cercle de rayon 1. \(180^{\circ} = \pi\) radians. À partir de la trigonométrie de première, c’est l’unité de référence, plutôt que le degré. |
| angle remarquable | \(30^{\circ}\), \(45^{\circ}\), \(60^{\circ}\) et les angles qui leur sont liés (ces angles plus des multiples de \(90^{\circ}\)). Leurs valeurs trigonométriques s’écrivent exactement, comme \(\dfrac{1}{2}\), \(\dfrac{\sqrt{2}}{2}\) et \(\dfrac{\sqrt{3}}{2}\), et la plupart des exercices les utilisent. |
| équation polaire | L’équation d’une courbe écrite comme une relation entre \(r\) et \(\theta\). Par exemple, \(r = 2\) est le cercle de rayon 2 centré à l’origine, et \(\theta = \dfrac{\pi}{4}\) la demi-droite issue de l’origine de coefficient directeur 1. Les figures définies par une distance à un centre, comme les cercles et les spirales, ont des équations bien plus simples qu’en coordonnées cartésiennes. |
Ce qu’il est utile de savoir avant de commencer
Voici ce qu’il est utile de savoir pour utiliser le calcul de cette page en le comprenant vraiment, et pas seulement en appuyant sur le bouton.
Si vous bloquez, revoir ces notions est le chemin le plus court.
| Le repère (5e-4e, 12-14 ans) |
|
| Racines carrées et radicaux (4e-seconde, 13-16 ans) |
|
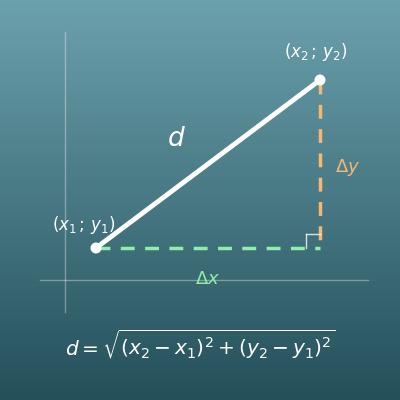
| Le théorème de Pythagore (4e, 13-14 ans) |
|
| Trigonométrie et cercle trigonométrique (3e-première, 14-17 ans) |
|
| La mesure en radians (première, 16-17 ans) |
|
| Les coordonnées polaires (terminale, 17-18 ans) |
|
Calculer avec Excel
| Abscisse x | 3 |
| Ordonnée y | 4 |
| Rayon r | =RACINE(B1^2+B2^2) |
| Angle θ (radians, 0 ⩽ θ < 2π) | =MOD(ATAN2(B1;B2);2*PI()) |
| Angle θ (degrés) | =DEGRES(MOD(ATAN2(B1;B2);2*PI())) |
| Rayon r | 2 |
| Angle θ (degrés) | 60 |
| Abscisse x = r cosθ | =B1*COS(RADIANS(B2)) |
| Ordonnée y = r sinθ | =B1*SIN(RADIANS(B2)) |
| Angle θ (degrés) | 60 |
| Nombre de tours n (entier, éventuellement négatif) | 1 |
| Angle décalé (degrés) | =B1+360*B2 |
Dans le premier tableau, ATAN2(abscisse ; ordonnée) renvoie l’angle avec la correction selon le quadrant déjà faite (dans ]−π ; π]). En prenant MOD avec 2π, on obtient un angle de 0 inclus à 2π exclu. Pour le point de l’exemple (3 ; 4), r = 5 et θ ≈ 0,9273 (environ 53,13 degrés).
Dans le deuxième tableau, RADIANS convertit des degrés en radians. Pour l’exemple r = 2 et θ = 60 degrés, x = 1 et y ≈ 1,7320508 (= √3). Excel donne des valeurs décimales : utilisez le calculateur de cette page si vous voulez des valeurs exactes comme √3 ou des fractions de π.
Le troisième tableau fabrique d’autres coordonnées polaires du même point. En ajoutant un tour complet, 360 degrés, aux 60 degrés de l’exemple, on obtient 420 degrés. Avec n = −1, on obtient −300 degrés : tous désignent le même point.
Calculer avec Google Sheets
| Abscisse x | 3 |
| Ordonnée y | 4 |
| Rayon r | =RACINE(B1^2+B2^2) |
| Angle θ (radians, 0 ⩽ θ < 2π) | =MOD(ATAN2(B1;B2);2*PI()) |
| Angle θ (degrés) | =DEGRES(MOD(ATAN2(B1;B2);2*PI())) |
| Rayon r | 2 |
| Angle θ (degrés) | 60 |
| Abscisse x = r cosθ | =B1*COS(RADIANS(B2)) |
| Ordonnée y = r sinθ | =B1*SIN(RADIANS(B2)) |
| Angle θ (degrés) | 60 |
| Nombre de tours n (entier, éventuellement négatif) | 1 |
| Angle décalé (degrés) | =B1+360*B2 |
Calculer avec Python
import math

# Cartésiennes → polaires
x_coordinate = 3
y_coordinate = 4
radius = math.sqrt(x_coordinate ** 2 + y_coordinate ** 2)
argument = math.atan2(y_coordinate, x_coordinate)   # inclut la correction selon le quadrant (−π < θ ⩽ π)
if argument < 0:
    argument += 2 * math.pi                         # on ramène dans l’intervalle 0 ⩽ θ < 2π
print(f"Rayon r = {radius}")
print(f"Angle θ = {argument} rad ({math.degrees(argument)} degrés)")

# Polaires → cartésiennes
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"Abscisse x = {r * math.cos(theta)}")
print(f"Ordonnée y = {r * math.sin(theta)}")
Écrire la formule en LaTeX et autres langages mathématiques (à copier-coller)
x = r cosθ ; y = r sinθ
x = r\cos\theta\ ;\quad y = r\sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mtable columnalign="left">
<mtr><mtd>
<mi>x</mi><mo>=</mo><mi>r</mi><mi>cos</mi><mi>θ</mi>
</mtd></mtr>
<mtr><mtd>
<mi>y</mi><mo>=</mo><mi>r</mi><mi>sin</mi><mi>θ</mi>
</mtd></mtr>
</mtable>
</math>
x = r cos theta, y = r sin theta
{x, y} = {r Cos[theta], r Sin[theta]}
x := r*cos(theta); y := r*sin(theta);
[x, y] = pol2cart(theta, r);
x = r cos θ ; y = r sin θ
r = √(x² + y²)
r = \sqrt{x^{2} + y^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>x</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>y</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = sqrt(x^2 + y^2)
r = Sqrt[x^2 + y^2]
r := sqrt(x^2 + y^2);
r = hypot(x, y);
r = √(x^2 + y^2)
tanθ = y/x
\tan\theta = \dfrac{y}{x}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>y</mi><mi>x</mi></mfrac>
</mrow>
</math>
tan theta = y/x
theta = ArcTan[x, y]
theta := arctan(y, x);
theta = atan2(y, x);
tan θ = y/x
(r ; θ) = (r ; θ + 2nπ)
\left(r\,;\,\theta\right) = \left(r\,;\,\theta + 2n\pi\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>(</mo><mi>r</mi><mo>;</mo><mi>θ</mi><mo>)</mo>
<mo>=</mo>
<mo>(</mo><mi>r</mi><mo>;</mo>
<mi>θ</mi><mo>+</mo><mn>2</mn><mi>n</mi><mi>π</mi>
<mo>)</mo>
</mrow>
</math>
(r, theta) = (r, theta + 2 n pi)
theta + 2 n Pi
theta + 2*n*Pi;
theta2 = theta + 2*n*pi;
(r ; θ) = (r ; θ + 2nπ)
Faire faire le calcul par ChatGPT
Tu es un assistant de calcul mathématique spécialisé dans les coordonnées polaires du plan. Fais le calcul suivant en exécutant réellement du code Python, et appuie ta réponse uniquement sur les nombres obtenus à l’exécution (ne réponds pas de tête ni au jugé).

1. Convertis le point de coordonnées cartésiennes (3 ; 4) en coordonnées polaires (r ; θ). Donne le rayon r et l’angle θ (dans l’intervalle [0 ; 2π[, en radians et en degrés).
2. Convertis le point de coordonnées polaires (2 ; 60°) en coordonnées cartésiennes (x ; y). Donne x et y en écriture décimale et, si possible, en valeurs exactes avec √.

En Python, utilise math.atan2 et math.sqrt, et montre les formules utilisées et les nombres obtenus à l’exécution.
Mode d'emploi
-
1Saisissez vos nombresTapez les nombres à calculer dans les champs de saisie
-
2CalculezAppuyez sur le bouton « Calculer »
-
3Lisez le résultatLe résultat s’affiche aussitôt. La même page explique aussi le raisonnement et la formule
Les atouts de DataChef

Aucune compétence requise – simple et intuitif

Aucune donnée personnelle nécessaire

Le fichier est supprimé automatiquement après le téléchargement


Aucune mention de crédit nécessaire

Aucune autorisation préalable nécessaire
Fonctions connexes
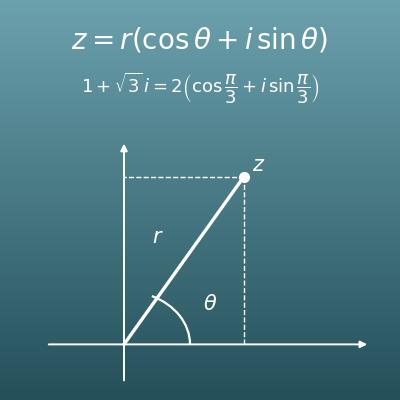
Forme trigonométrique et exponentielle d’un nombre complexe (module, argument, étapes et plan complexe)
Le même calcul « distance et direction » pour un nombre complexe z=a+ib. Cette page convertit des points du plan ; celle-ci donne la forme trigonométrique r(cosθ+i sinθ)
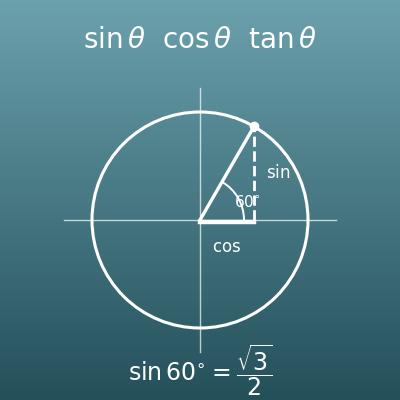
Cosinus, sinus et tangente d’un angle (valeurs exactes, angle et cercle trigonométrique)
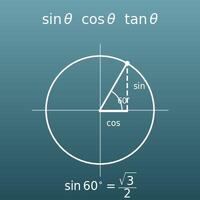
Vérifiez les valeurs de cos θ, sin θ et tan θ utilisées dans la conversion, avec une figure du cercle trigonométrique
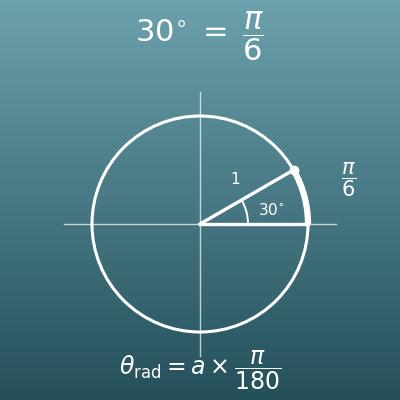
Convertir des degrés en radians (valeur exacte avec π et cercle trigonométrique)
Pour passer l’angle des degrés aux radians et inversement, avec des valeurs exactes comme 60° = π/3