






























































































































請選擇轉換的方向並輸入數值。「直角坐標形式 → 極式」輸入實部 a 和虛部 b,「極式 → 直角坐標形式」輸入絕對值 r 和輻角 θ(也要選擇單位)。
這個頁面可以做什麼
- 能立即把複數 \(z = a + bi\)(直角坐標形式)化成用絕對值 \(r\) 和輻角 \(\theta\) 表示的極式 \(r(\cos\theta + i\sin\theta)\)。絕對值會像 \(\sqrt{8} = 2\sqrt{2}\) 這樣以化簡根號後的精確值表示,輻角若是特殊角,會以 π 的分數的精確值回答
- 輻角 \(\theta\) 以台灣課本的主輻角範圍 \(0 \le \theta < 2\pi\) 為主,也同時列出 \(-\pi < \theta \le \pi\) 範圍的值(不管哪一種寫法都能對答案)
- 也能反過來轉換(極式 → 直角坐標形式)。輸入絕對值 \(r\) 和輻角 \(\theta\)(度、π 的分數或弧度的小數),就會以 \(1 + \sqrt{3}i\) 這樣的精確值顯示 \(a + bi\)
- 可以用計算過程一步一步確認由 \(\tan\theta = \dfrac{b}{a}\) 和點所在的象限求出輻角的「象限修正」
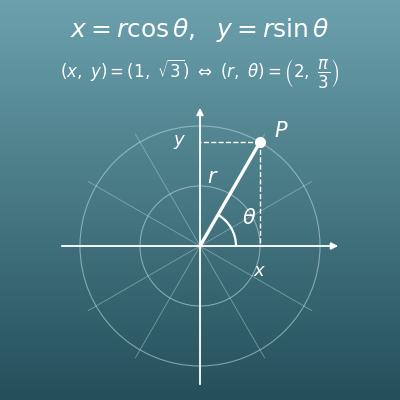
- 結果也能用複數平面的圖確認,絕對值 \(r\)(與原點的距離)和輻角 \(\theta\)(從實軸轉過的角)在圖上的位置一目了然
這個計算有什麼用?
家裡插座的交流電,電壓和電流像波一樣振動,帶有「波的大小」和「波的時間錯開(相位)」兩項資訊。電學的標準做法,是用 1 個複數表示這兩項(絕對值=波的大小、輻角=相位),直接用極式做乘除來計算電路。
從發電廠到家庭的輸電網設計,到手機充電器裡的電路設計,都靠這種「絕對值與輻角」的計算支撐。這也是電機技師考試會出現、實務上最常用到的複數用途。
用電腦處理聲音或電波時,會用一種叫傅立葉轉換的計算,分解成「含有多少各種高低的波」。結果是一串複數,每個成分的絕對值表示該波的強度(振幅),輻角表示波的錯開(相位)。
音樂 App 的等化器、耳機的主動降噪、語音辨識等,許多處理聲音和電波的技術,都以這種「用絕對值和輻角解讀複數」的想法為基礎。
極式的乘法「絕對值相乘、輻角相加」,從圖形來看就是「縮放與旋轉」。例如乘上 \(i\)(絕對值 1、輻角 90°),點就會繞原點剛好旋轉 90°。2D 遊戲中轉動角色或子彈方向的計算,可以用和複數乘法相同的原理來寫。
3D 電腦繪圖和機器人控制使用的四元數,也是把這種「用複數表示旋轉」的想法推廣到三維空間。
機場的雷達和船上的聲納,是用「離自己的距離」和「在哪個方位」這一組資訊掌握目標的位置。這正是用 \(r\) 和 \(\theta\) 表示點的極式(極坐標)的想法,在它和顯示在螢幕上的位置(縱橫坐標)之間,進行的就是和這個頁面相同的轉換計算。
凡是用「距離與方向」掌握位置比較自然的場合,和直角坐標之間的轉換隨時都會登場。
公式與圖形
符號與用語解說
符號
| \(i\) | i | 虛數單位,平方後等於 \(-1\) 的數(\(i^2 = -1\))。名稱來自 imaginary number(想像的數)的字首。 |
| \(z\) | z | 常用來表示複數的文字。為了和實數變數用的 \(x,\ y\) 區分,複數習慣用 \(z\) 或 \(w\) 表示。 |
| \(a,\ b\) | a、b | \(z = a + bi\) 的實部(\(a\))和虛部(\(b\)),兩者都是實數。在複數平面上,\(a\) 是橫向(實軸方向)的位置,\(b\) 是縱向(虛軸方向)的位置。 |
| \(r\) | r | 表示絕對值(從原點到點 \(z\) 的距離)的文字,名稱來自 radius(半徑)的字首。在極式中是大於或等於 0 的實數。 |
| \(|z|\) | z 的絕對值 | 表示複數 \(z\) 的絕對值的符號。和實數的絕對值一樣用兩條直線表示,\(|a + bi| = \sqrt{a^2 + b^2}\)。 |
| \(\theta\) | theta | 用來表示輻角的希臘字母,在數學中習慣用來表示角度。 |
| \(\arg z\) | arg z | 表示 \(z\) 的輻角的符號,取自英文 argument(輻角)的前 3 個字母。台灣的課本也會用大寫的 \(\operatorname{Arg} z\) 表示主輻角(\(0 \le \theta < 2\pi\))。 |
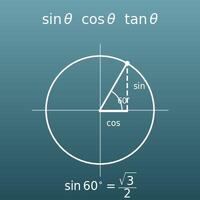
| \(\cos\theta,\ \sin\theta\) | cosine theta、sine theta | 三角比(三角函數)。在半徑 1 的圓(單位圓)上,往角 \(\theta\) 的方向前進的點,橫向位置是 \(\cos\theta\),縱向位置是 \(\sin\theta\)。在極式中扮演「表示方向的零件」的角色。 |
| \(\tan\theta\) | tangent theta | 三角比之一,定義為 \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\)。在複數平面上 \(\tan\theta = \dfrac{b}{a}\)(縱 ÷ 橫=斜率),是求輻角的線索。 |
| \(\arctan\) | arctangent | 正切的反運算,傳回「滿足 \(\tan\theta = x\) 的角 \(\theta\)」。傳回的角只在 \(-\dfrac{\pi}{2}\) 到 \(\dfrac{\pi}{2}\) 之間,所以求第二、第三象限的輻角時需要象限修正。 |
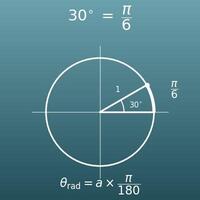
| \(\pi\) | pi | 圓周率(約 3.14159)。在弧度法中,轉半圈的角 \(180^{\circ}\) 剛好是 \(\pi\)。表示圓周率的希臘字母 \(\pi\),據說來自希臘文中表示「周長、周圍」的詞(perimetros)的字首。 |
用語
| 複數 | 可以寫成 \(a + bi\)(\(a,\ b\) 是實數)形式的數,是把實數和虛數合在一起的數系。台灣在高三選修數學中學習。 |
| 虛數單位 | 平方後等於 \(-1\) 的數 \(i\)。因為實數中沒有平方後變成負數的數,所以引進了這個新的數。 |
| 實部 | 複數 \(z = a + bi\) 的 \(a\) 的部分,在複數平面上相當於橫坐標。 |
| 虛部 | 複數 \(z = a + bi\) 的 \(b\) 的部分。是「\(i\) 前面的實數」,要注意不含 \(i\) 本身(\(1 + 2i\) 的虛部是 \(2\),不是 \(2i\))。 |
| 複數平面 | 把複數 \(a + bi\) 表示成點 \((a,\ b)\) 的平面。橫軸稱為實軸,縱軸稱為虛軸。也稱為高斯平面,台灣在高三數學甲中學習。 |
| 直角坐標形式 | 把複數寫成 \(a + bi\) 形式(橫 \(a\)、縱 \(b\) 的坐標)的表示法。加減法用這個形式比較好算。 |
| 極式 | 用「與原點的距離 \(r\)」和「從實軸轉過的角 \(\theta\)」表示複數的表示法 \(r(\cos\theta + i\sin\theta)\)。乘除法和乘方用這個形式比較好算。 |
| 絕對值 | 從原點到點 \(z\) 的距離,用 \(|z| = \sqrt{a^2 + b^2}\) 計算。是把實數的絕對值(數線上與 0 的距離)推廣到平面上。 |
| 輻角 | 從實軸正向逆時針量到「原點往點 \(z\) 的方向」的角,符號是 \(\arg z\)。加上一圈(\(2\pi\))仍是同一個方向,所以習慣把範圍定為 \(0 \le \theta < 2\pi\)(台灣課本稱為主輻角)或 \(-\pi < \theta \le \pi\) 來回答。 |
| 象限 | 用兩條坐標軸把坐標平面分成的 4 個區域。右上是第一象限,從那裡逆時針依序是第二、第三、第四象限。決定輻角的值時,點在哪個象限是關鍵。 |
| 弧度法 (弧度) |
用半徑 1 的圓的弧長來量角的大小的方法,也稱為弧度量。\(180^{\circ} = \pi\) 弧度。高二學三角函數之後,標準的單位就是弧度而不是度。 |
| 特殊角 | \(30^{\circ}\)、\(45^{\circ}\)、\(60^{\circ}\) 和同類的角(再加上 \(90^{\circ}\) 的倍數的角)。三角比的值能寫成 \(\dfrac{1}{2}\)、\(\dfrac{\sqrt{2}}{2}\)、\(\dfrac{\sqrt{3}}{2}\) 這樣的精確值,課本和考試的題目幾乎都用這些角出題。 |
| 象限修正 | 一圈之內滿足 \(\tan\theta = \dfrac{b}{a}\) 的角有 2 個,所以要選出符合點所在象限的那一個(例如在用 \(\arctan\) 求出的銳角加上 \(\pi\))的修正。 |
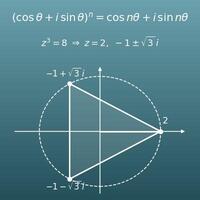
| 棣美弗定理 | \(\left(\cos\theta + i\sin\theta\right)^n = \cos n\theta + i\sin n\theta\) 這個定理。是把「乘法=輻角相加」重複 \(n\) 次的結果,用來計算複數的 \(n\) 次方和 \(n\) 次方根(高三數學甲)。 |
建議先了解的基礎知識
為了能「理解意思」地使用這個頁面的計算,這裡整理了建議先了解的基礎知識。
卡住的時候,回到這裡的內容複習是最快的方法。
| 平方根與根號的計算(國中八年級,13~14 歲) |
|
| 畢氏定理(國中八年級,13~14 歲) |
|
| 複數(高三選修數學,17~18 歲) |
|
| 三角比與廣義角(高一~高二,15~17 歲) |
|
| 弧度法(高二,16~17 歲) |
|
| 複數平面(高三數學甲,17~18 歲) |
|
用 Excel 計算的方法
| 實部 a | 3 |
| 虛部 b | 4 |
| 絕對值 r | =SQRT(B1^2+B2^2) |
| 輻角 θ(弧度,0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 輻角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 絕對值 r | 2 |
| 輻角 θ(度) | 60 |
| 實部 a = r cosθ | =B1*COS(RADIANS(B2)) |
| 虛部 b = r sinθ | =B1*SIN(RADIANS(B2)) |
第 1 個表的 ATAN2(x 坐標,y 坐標)是傳回已完成象限修正的輻角(大於 −π、小於或等於 π)的函數。用 MOD 換成除以 2π 的餘數,就變成 0 以上、未滿 2π 範圍的輻角。例子 z = 3 + 4i 的結果是 r = 5、θ ≈ 0.9273(約 53.13 度)。
第 2 個表的 RADIANS 是把度換成弧度的函數。例子 r = 2、θ = 60 度的結果是 a = 1、b ≈ 1.7320508(= √3)。Excel 的答案是小數,想用 √2 或 π 的分數這類精確值回答時,請使用這個頁面的計算機。
用 Google 試算表計算的方法
| 實部 a | 3 |
| 虛部 b | 4 |
| 絕對值 r | =SQRT(B1^2+B2^2) |
| 輻角 θ(弧度,0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 輻角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 絕對值 r | 2 |
| 輻角 θ(度) | 60 |
| 實部 a = r cosθ | =B1*COS(RADIANS(B2)) |
| 虛部 b = r sinθ | =B1*SIN(RADIANS(B2)) |
用 Python 計算的方法
import math

# 直角坐標形式 -> 極式
real_part = 3        # 實部 a
imaginary_part = 4   # 虛部 b
absolute_value = math.sqrt(real_part ** 2 + imaginary_part ** 2)
argument = math.atan2(imaginary_part, real_part)   # 已包含象限修正(-π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                        # 換成 0 ≤ θ < 2π 的範圍
print(f"絕對值 r = {absolute_value}")
print(f"輻角 θ = {argument} rad({math.degrees(argument)} 度)")

# 極式 -> 直角坐標形式
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"實部 a = {r * math.cos(theta)}")
print(f"虛部 b = {r * math.sin(theta)}")
用 LaTeX 等數學式語言的寫法(可直接複製)
z = r(cosθ + i sinθ)
z = r(\cos\theta + i\sin\theta)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>z</mi>
<mo>=</mo>
<mi>r</mi>
<mo>(</mo>
<mi>cos</mi><mi>θ</mi>
<mo>+</mo>
<mi>i</mi><mi>sin</mi><mi>θ</mi>
<mo>)</mo>
</mrow>
</math>
z = r(cos theta + i sin theta)
z == r (Cos[theta] + I Sin[theta])
z := r*(cos(theta) + I*sin(theta));
z = r*(cos(theta) + 1i*sin(theta));
z = r(cos θ + i sin θ)
r = |z| = √(a² + b²)
r = |z| = \sqrt{a^{2} + b^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <mo>|</mo><mi>z</mi><mo>|</mo>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>a</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>b</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = |z| = sqrt(a^2 + b^2)
Abs[a + b I]
r := abs(a + b*I);
r = abs(a + b*1i);
r = √(a^2 + b^2)
tanθ = b/a
\tan\theta = \dfrac{b}{a}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>b</mi><mi>a</mi></mfrac>
</mrow>
</math>
tan theta = b/a
theta = Arg[a + b I]
theta := argument(a + b*I);
theta = angle(a + b*1i);
tan θ = b/a
z₁z₂ = r₁r₂{cos(θ₁+θ₂) + i sin(θ₁+θ₂)}
z_{1}z_{2} = r_{1}r_{2}\{\cos(\theta_{1}+\theta_{2}) + i\sin(\theta_{1}+\theta_{2})\}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<msub><mi>z</mi><mn>1</mn></msub>
<msub><mi>z</mi><mn>2</mn></msub>
<mo>=</mo>
<msub><mi>r</mi><mn>1</mn></msub>
<msub><mi>r</mi><mn>2</mn></msub>
<mo>{</mo>
<mi>cos</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>+</mo>
<mi>i</mi>
<mi>sin</mi>
<mo>(</mo>
<msub><mi>θ</mi><mn>1</mn></msub>
<mo>+</mo>
<msub><mi>θ</mi><mn>2</mn></msub>
<mo>)</mo>
<mo>}</mo>
</mrow>
</math>
z_1 z_2 = r_1 r_2 (cos(theta_1 + theta_2) + i sin(theta_1 + theta_2))
r1 r2 (Cos[theta1 + theta2] + I Sin[theta1 + theta2])
z1z2 := r1*r2*(cos(theta1 + theta2) + I*sin(theta1 + theta2));
z12 = r1*r2*(cos(t1 + t2) + 1i*sin(t1 + t2));
z_1 z_2 = r_1 r_2 (cos(θ_1+θ_2) + i sin(θ_1+θ_2))
請 ChatGPT 幫忙計算的方法
你是數學(複數平面)的計算助理。請務必實際執行 Python 程式碼來進行下面的計算,並只以執行結果的數值作為回答的根據(不要用心算或推測回答)。

1. 請把複數 z = 3 + 4i 化成極式 r(cosθ + i sinθ)。請列出絕對值 r,以及輻角 θ(0 ≤ θ < 2π 的範圍,同時以弧度和度表示)。
2. 請把絕對值 r = 2、輻角 θ = 60° 的複數化成直角坐標形式 a + bi。a、b 除了小數,可以的話也請以含根號的精確值表示。

請在 Python 中使用 math.atan2 和 math.sqrt,並列出計算用的公式和執行結果的數值。
使用方法
-
1輸入數值在輸入欄中輸入要計算的數值
-
2計算按下「計算」按鈕
-
3查看結果計算結果會立即顯示。計算的思路和公式的解說,也都能在同一個頁面查看
DataChef 的特色

不需專業知識,操作直覺又簡單

無須登錄任何個人資料

按下「下載」後自動刪除檔案


無須標註來源出處

亦無須事先取得商用授權
相關功能
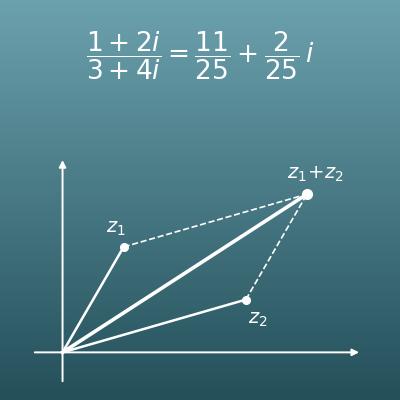
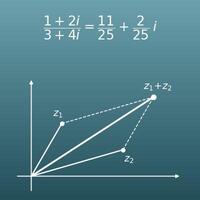
複數四則運算計算機(附分母實數化過程、共軛複數、絕對值與複數平面圖)
計算兩個複數 z₁、z₂ 的加減乘除,附分母實數化的過程、共軛複數、絕對值與複數平面圖
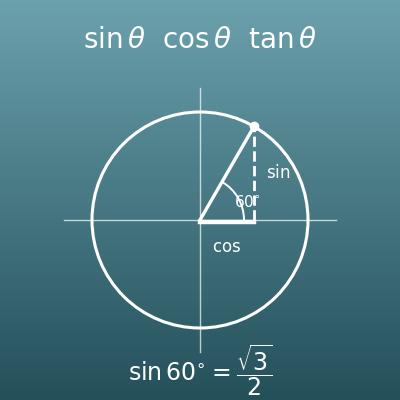
三角函數計算機(sin、cos、tan 的值與角度,附單位圓圖)
由角度求 sin、cos、tan 的值,也能由值反求角度,附單位圓圖
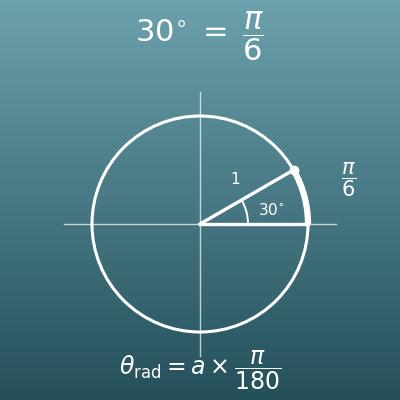
度與弧度換算計算機(附 π 的分數精確值與單位圓圖)
以 π 的分數精確值和單位圓圖,進行度 ⇔ 弧度的換算
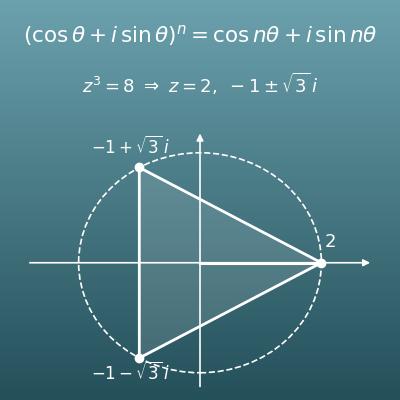
棣美弗定理計算機(附計算過程與正 n 邊形圖,求複數的 n 次方與 n 次方根)
用棣美弗定理計算複數的 n 次方與 n 次方根。附絕對值乘方、輻角乘以 n 的計算過程,n 次方根會畫成圓上的正 n 邊形