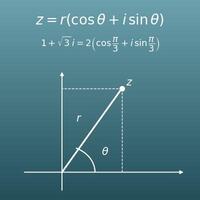































































































































請選擇轉換方向並輸入數值。「直角坐標 → 極坐標」請輸入 x 坐標和 y 坐標;「極坐標 → 直角坐標」請輸入極徑 r 和極角 θ(並選擇它的單位)。
這個頁面可以做什麼
- 能把直角坐標 \(P(x,\ y)\) 當場轉換成極坐標 \(P(r,\ \theta)\)。極徑以 \(\sqrt{8} = 2\sqrt{2}\) 這樣化簡根號後的精確值表示;極角若是特殊角,就以 π 的分數精確值表示
- 極角 \(\theta\) 以 \(0 \le \theta < 2\pi\) 的範圍為主,同時列出 \(-\pi < \theta \le \pi\) 範圍的值(不論課本或參考書用哪一種,都能對答案)
- 也能反過來轉換(極坐標 → 直角坐標)。輸入極徑 \(r\) 和極角 \(\theta\)(度、π 的分數或弧度的小數),就會以 \(\left(-2,\ 2\sqrt{3}\right)\) 這樣的精確值求出 \(x = r\cos\theta\)、\(y = r\sin\theta\)
- 可以用計算過程一步一步確認由 \(\tan\theta = \dfrac{y}{x}\) 和點所在的象限決定極角的「象限修正」
- 結果也能從坐標平面圖確認。圖上淡淡地畫著同心圓(極徑的刻度)和放射狀的線(極角的刻度),一眼就能看出極徑 \(r\) 和極角 \(\theta\) 的位置
這個計算有什麼用?
機場的管制雷達和船舶雷達,用電波反射回來的時間測量「離這裡的距離」,用天線朝向的方向測量「方位」。所以它們測到的,一開始就是極坐標 \(\left(r,\ \theta\right)\)。
但管制員的螢幕和航海圖是以水平、鉛直的坐標構成的,所以在儀器內部,會用 \(x = r\cos\theta\)、\(y = r\sin\theta\) 把測得的距離和方位轉換成直角坐標。本頁的轉換,正是連接「用距離和方向測量的儀器」和「用水平、鉛直來繪圖的螢幕」的橋梁。
自動駕駛車和掃地機器人上的雷射距離感測器(LiDAR)會一邊旋轉,一邊大量量測「在這個方向、這麼遠的地方有東西反射了光」。每一筆量測都是方向(角度)和距離的組合,也就是極坐標。
要把收集到的點畫成地圖,就要把每個點轉換成直角坐標再合在一起。先掌握周圍的地圖再規劃路線,是自動駕駛的基本流程,而這個坐標轉換就是起點。
氣象雷達也是一邊轉動天線一邊發出電波,以「方位與距離」接收雨和雪反射回來的訊號。電視氣象報告中的雨量回波圖,就是把這些極坐標的資料轉換成地圖的水平、鉛直坐標所畫出來的。
颱風消息中「颱風中心位於鵝鑾鼻東南方約 300 公里的海面上」這種說法,也是極坐標的思考方式,標到地圖上時就會轉換成直角坐標。
像摩天輪的車廂、齒輪的齒、電風扇的扇葉這類繞著中心轉的東西,用「到中心的距離固定、只有方向改變」來思考,設計會簡單很多。用極坐標只要固定距離 \(r\)、改變角度 \(\theta\),零件的配置就非常容易。
但圖面和 CNC 工具機用的是水平、鉛直的坐標,所以最後要把每個位置轉換成直角坐標再交出去。
把敵人等距排在主角周圍、朝四面八方發射子彈、讓攝影機繞著目標轉——這些用「到中心的距離」和「角度」來思考最自然,把角度平均分配就能決定配置。
畫面是用水平、鉛直的坐標來繪製的,所以每一個畫面都會用 \(x = r\cos\theta\)、\(y = r\sin\theta\) 轉換位置。正是因為有這個轉換,圓周運動才容易寫成程式。
公式與圖示
符號與用語解說
符號
| \(P\) | P | 常用來表示平面上的點的字母,取自英文 point(點)的第一個字母。像 \(P\left(1,\ 2\right)\) 這樣,在後面的括號中寫出該點的坐標。 |
| \(O\) | O | 表示原點(極點)的字母,取自英文 origin(原點)的第一個字母。在極坐標中,這個點是量距離的起點。 |
| \(x,\ y\) | x、y | 直角坐標中的水平(\(x\) 軸方向)和鉛直(\(y\) 軸方向)位置,兩者都可以是負數。 |
| \(r\) | r | 表示極徑(極點到點的距離)的字母,取自英文 radius(半徑)的第一個字母。在極坐標中是大於或等於 0 的實數。 |
| \(\theta\) | theta | 用來表示極角的希臘字母。在數學中習慣用它來表示角度。 |
| \(\left(r,\ \theta\right)\) | r、theta | 極坐標的寫法,前面是距離(極徑),後面是方向(極角)。外觀和直角坐標的 \(\left(x,\ y\right)\) 一樣,使用時一定要先說明是哪一種坐標。台灣的課本常用方括號寫成 \(\left[r,\ \theta\right]\),以便和直角坐標區分。 |
| \(\cos\theta,\ \sin\theta\) | cosine theta、sine theta | 三角比(三角函數)。在半徑 1 的圓(單位圓)上,位於角 \(\theta\) 方向的點,水平位置是 \(\cos\theta\),鉛直位置是 \(\sin\theta\)。這是極坐標轉換成直角坐標的關鍵。 |
| \(\tan\theta\) | tangent theta | 三角比之一,定義為 \(\tan\theta = \dfrac{\sin\theta}{\cos\theta}\)。在坐標平面上 \(\tan\theta = \dfrac{y}{x}\)(鉛直變化除以水平變化,也就是通過原點和該點的直線的斜率),是求極角的線索。 |
| \(\arctan\) | arctangent | 正切的反運算(也寫成 \(\tan^{-1}\)),傳回「滿足 \(\tan\theta = k\) 的角 \(\theta\)」。傳回的角只在 \(-\dfrac{\pi}{2}\) 到 \(\dfrac{\pi}{2}\) 之間,所以第二、第三象限的角需要象限修正。 |
| \(\pi\) | pi | 圓周率(約 3.14159)。在弧度法中,轉半圈的角 \(180^{\circ}\) 剛好是 \(\pi\)。希臘字母 \(\pi\) 據說來自希臘文中表示「周長」的詞的字首。 |
| \(n\) | n | 常用來表示整數的字母,取自英文 number 的第一個字母。在本頁表示極角錯開幾圈,也包括負整數(反方向轉)和 0(不轉)。 |
用語
| 直角坐標 | 用「水平多少、鉛直多少」的一組數 \(\left(x,\ y\right)\) 表示點的位置的方法。是從國中七年級就開始使用的最普通的坐標,也稱為笛卡兒坐標。 |
| 極坐標 | 用「到基準點的距離 \(r\)」和「從基準方向量起的角 \(\theta\)」這一組 \(\left(r,\ \theta\right)\) 表示點的位置的方法,曲線也可以用 \(r\) 和 \(\theta\) 的極方程式表示。在高中的三角函數單元學到。 |
| 極點 | 在極坐標中作為量距離基準的點。疊在坐標平面上時對準原點 \(O\)。 |
| 極軸 | 在極坐標中作為量角基準的射線。從極點出發,疊在坐標平面上時對準 \(x\) 軸的正半部。 |
| 極徑 | 極點到點 \(P\) 的距離 \(r\)。嚴格來說,連接極點和 \(P\) 的線段(或射線)也叫向徑,長度就是 \(r\)。取大於或等於 0 的值。 |
| 極角 | 從極軸逆時針量起,極點到點 \(P\) 方向的角 \(\theta\)(複數的情況稱為輻角)。加上一整圈(\(2\pi\))方向不變,所以答案通常在 \(0 \le \theta < 2\pi\) 或 \(-\pi < \theta \le \pi\) 的範圍內表示。 |
| 象限 | 坐標平面被兩條坐標軸分成的 4 個區域。右上是第一象限,從那裡逆時針依序是第二、第三、第四象限。知道點在哪一個象限,是確定極角的線索。 |
| 象限修正 | 一圈內滿足 \(\tan\theta = \dfrac{y}{x}\) 的角有兩個,所以要選出符合點所在象限的那一個(例如把用 \(\arctan\) 求出的銳角加上 \(\pi\)),這種修正就是象限修正。 |
| 單位圓 | 以原點為圓心、半徑 1 的圓。這個圓上位於角 \(\theta\) 方向的點,坐標是 \(\left(\cos\theta,\ \sin\theta\right)\),是極坐標轉換公式的基礎。 |
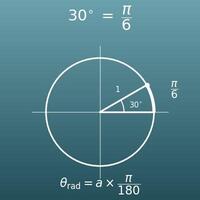
| 弧度法 | 用半徑 1 的圓的弧長來量角的大小的方法,單位是弧度(rad),\(180^{\circ} = \pi\) 弧度。在高中三角函數之後,弧度比度更常作為標準單位。 |
| 特殊角 | \(30^{\circ}\)、\(45^{\circ}\)、\(60^{\circ}\) 以及相關的角(這些角加上 \(90^{\circ}\) 的倍數)。三角比的值可以精確寫成 \(\dfrac{1}{2}\)、\(\dfrac{\sqrt{2}}{2}\)、\(\dfrac{\sqrt{3}}{2}\) 等,課本和考試的題目大多使用這些角。 |
| 極方程式 | 用 \(r\) 和 \(\theta\) 的關係式表示曲線。例如 \(r = 2\) 是以原點為圓心、半徑 2 的圓,\(\theta = \dfrac{\pi}{4}\) 是從原點出發、斜率為 1 的射線。圓、螺線這類由到中心的距離決定的圖形,用極方程式寫會比用直角坐標簡單得多。 |
建議先了解的基礎知識
為了能「理解意義」地使用這個頁面的計算,這裡整理了建議先了解的基礎知識。
遇到卡關時,回頭複習表中的內容是最快的方法。
| 坐標平面(國中七年級,12~13 歲) |
|
| 平方根與根號的運算(國中八年級,13~14 歲) |
|
| 畢氏定理(國中八年級,13~14 歲) |
|
| 三角比與單位圓(高一~高二,15~17 歲) |
|
| 弧度法(高二,16~17 歲) |
|
| 極坐標(高中,16~18 歲) |
|
用 Excel 計算的方法
| x 坐標 | 3 |
| y 坐標 | 4 |
| 極徑 r | =SQRT(B1^2+B2^2) |
| 極角 θ(弧度,0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 極角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 極徑 r | 2 |
| 極角 θ(度) | 60 |
| x 坐標 = r cosθ | =B1*COS(RADIANS(B2)) |
| y 坐標 = r sinθ | =B1*SIN(RADIANS(B2)) |
| 極角 θ(度) | 60 |
| 錯開幾圈 n(整數,可以是負數) | 1 |
| 錯開後的極角(度) | =B1+360*B2 |
第 1 個表格的 ATAN2(x 坐標,y 坐標)會傳回已做好象限修正的角(大於 −π、小於或等於 π),再用 MOD 對 2π 取餘數,就變成 0 以上、未滿 2π 的角。例子中的點 (3, 4) 得到 r = 5,θ ≈ 0.9273(約 53.13 度)。
第 2 個表格的 RADIANS 把度換成弧度。例子中 r = 2、θ = 60 度,得到 x = 1,y ≈ 1.7320508(= √3)。Excel 算出的是小數,需要 √3 或 π 的分數這種精確值時,請使用本頁的計算機。
第 3 個表格寫出表示同一點的其他極坐標。例子中的 60 度加上一整圈 360 度是 420 度;n = −1 時是 −300 度,這些都是同一個點。
用 Google 試算表計算的方法
| x 坐標 | 3 |
| y 坐標 | 4 |
| 極徑 r | =SQRT(B1^2+B2^2) |
| 極角 θ(弧度,0 ≤ θ < 2π) | =MOD(ATAN2(B1,B2),2*PI()) |
| 極角 θ(度) | =DEGREES(MOD(ATAN2(B1,B2),2*PI())) |
| 極徑 r | 2 |
| 極角 θ(度) | 60 |
| x 坐標 = r cosθ | =B1*COS(RADIANS(B2)) |
| y 坐標 = r sinθ | =B1*SIN(RADIANS(B2)) |
| 極角 θ(度) | 60 |
| 錯開幾圈 n(整數,可以是負數) | 1 |
| 錯開後的極角(度) | =B1+360*B2 |
用 Python 計算的方法
import math

# 直角坐標 → 極坐標
x_coordinate = 3
y_coordinate = 4
radius = math.sqrt(x_coordinate ** 2 + y_coordinate ** 2)
argument = math.atan2(y_coordinate, x_coordinate)   # 已包含象限修正(−π < θ ≤ π)
if argument < 0:
    argument += 2 * math.pi                         # 移到 0 ≤ θ < 2π 的範圍
print(f"極徑 r = {radius}")
print(f"極角 θ = {argument} rad({math.degrees(argument)} 度)")

# 極坐標 → 直角坐標
r = 2
theta_degree = 60
theta = math.radians(theta_degree)
print(f"x 坐標 = {r * math.cos(theta)}")
print(f"y 坐標 = {r * math.sin(theta)}")
用 LaTeX 等數學式語言的寫法(可直接複製)
x = r cosθ, y = r sinθ
x = r\cos\theta,\quad y = r\sin\theta
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mtable columnalign="left">
<mtr><mtd>
<mi>x</mi><mo>=</mo><mi>r</mi><mi>cos</mi><mi>θ</mi>
</mtd></mtr>
<mtr><mtd>
<mi>y</mi><mo>=</mo><mi>r</mi><mi>sin</mi><mi>θ</mi>
</mtd></mtr>
</mtable>
</math>
x = r cos theta, y = r sin theta
{x, y} = {r Cos[theta], r Sin[theta]}
x := r*cos(theta); y := r*sin(theta);
[x, y] = pol2cart(theta, r);
x = r cos θ, y = r sin θ
r = √(x² + y²)
r = \sqrt{x^{2} + y^{2}}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
  <mrow>
    <mi>r</mi>
    <mo>=</mo>
    <msqrt>
      <mrow>
        <msup><mi>x</mi><mn>2</mn></msup>
        <mo>+</mo>
        <msup><mi>y</mi><mn>2</mn></msup>
      </mrow>
    </msqrt>
  </mrow>
</math>
r = sqrt(x^2 + y^2)
r = Sqrt[x^2 + y^2]
r := sqrt(x^2 + y^2);
r = hypot(x, y);
r = √(x^2 + y^2)
tanθ = y/x
\tan\theta = \dfrac{y}{x}
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mi>tan</mi><mi>θ</mi>
<mo>=</mo>
<mfrac><mi>y</mi><mi>x</mi></mfrac>
</mrow>
</math>
tan theta = y/x
theta = ArcTan[x, y]
theta := arctan(y, x);
theta = atan2(y, x);
tan θ = y/x
(r, θ) = (r, θ + 2nπ)
\left(r,\ \theta\right) = \left(r,\ \theta + 2n\pi\right)
<math xmlns="http://www.w3.org/1998/Math/MathML" display="block">
<mrow>
<mo>(</mo><mi>r</mi><mo>,</mo><mi>θ</mi><mo>)</mo>
<mo>=</mo>
<mo>(</mo><mi>r</mi><mo>,</mo>
<mi>θ</mi><mo>+</mo><mn>2</mn><mi>n</mi><mi>π</mi>
<mo>)</mo>
</mrow>
</math>
(r, theta) = (r, theta + 2 n pi)
theta + 2 n Pi
theta + 2*n*Pi;
theta2 = theta + 2*n*pi;
(r, θ) = (r, θ + 2nπ)
請 ChatGPT 幫忙計算的方法
你是數學(平面上的極坐標)的計算助理。請務必實際執行 Python 程式碼來進行以下計算,並只根據執行結果的數值回答(不要用心算或猜測作答)。

1. 把直角坐標的點 (3, 4) 轉換成極坐標 (r, θ)。請列出極徑 r 和極角 θ(範圍 0 ≤ θ < 2π,同時用弧度和度表示)。
2. 把極坐標的點 (2, 60°) 轉換成直角坐標 (x, y)。請用小數列出 x 和 y,可以的話也列出含 √ 的精確值。

在 Python 中請使用 math.atan2 和 math.sqrt,並列出所用的公式和執行結果的數值。
使用方法
-
1輸入數值在輸入欄中輸入要計算的數值
-
2計算按下「計算」按鈕
-
3查看結果計算結果會立即顯示。計算的思路和公式的解說,也都能在同一個頁面查看
DataChef 的特色

不需專業知識,操作直覺又簡單

無須登錄任何個人資料

按下「下載」後自動刪除檔案


無須標註來源出處

亦無須事先取得商用授權
相關功能
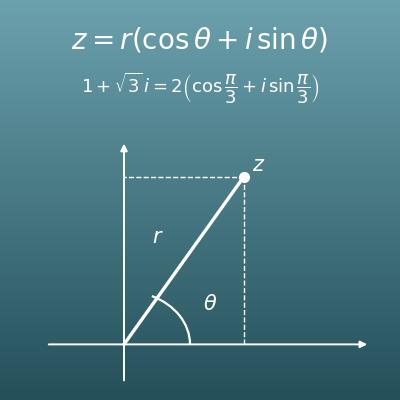
複數極式轉換計算機(附絕對值、輻角與象限修正的過程和複數平面圖)
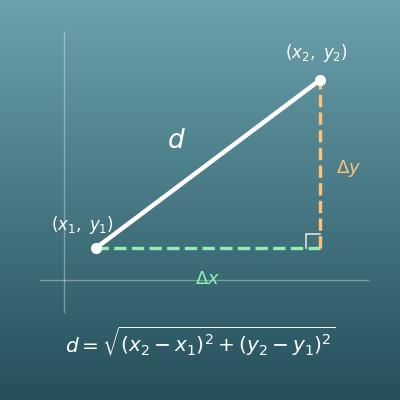
對複數 z=a+bi 做同樣「距離與方向」計算的頁面。本頁轉換平面上的點,那一頁則轉換成極式 r(cosθ+i sinθ)
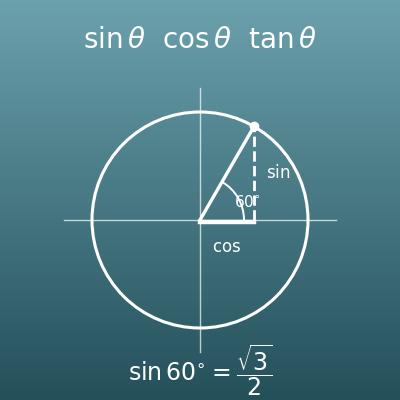
三角函數計算機(sin、cos、tan 的值與角度,附單位圓圖)
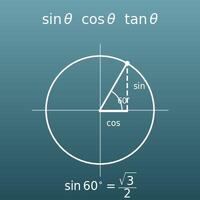
可以附單位圓圖,確認轉換時用到的 cos θ、sin θ、tan θ 的值
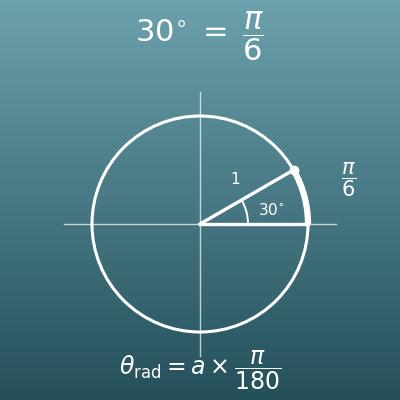
度與弧度換算計算機(附 π 的分數精確值與單位圓圖)
想在度與弧度之間換算極角的單位時使用,以精確值計算像 60° 和 π/3 這樣的對應